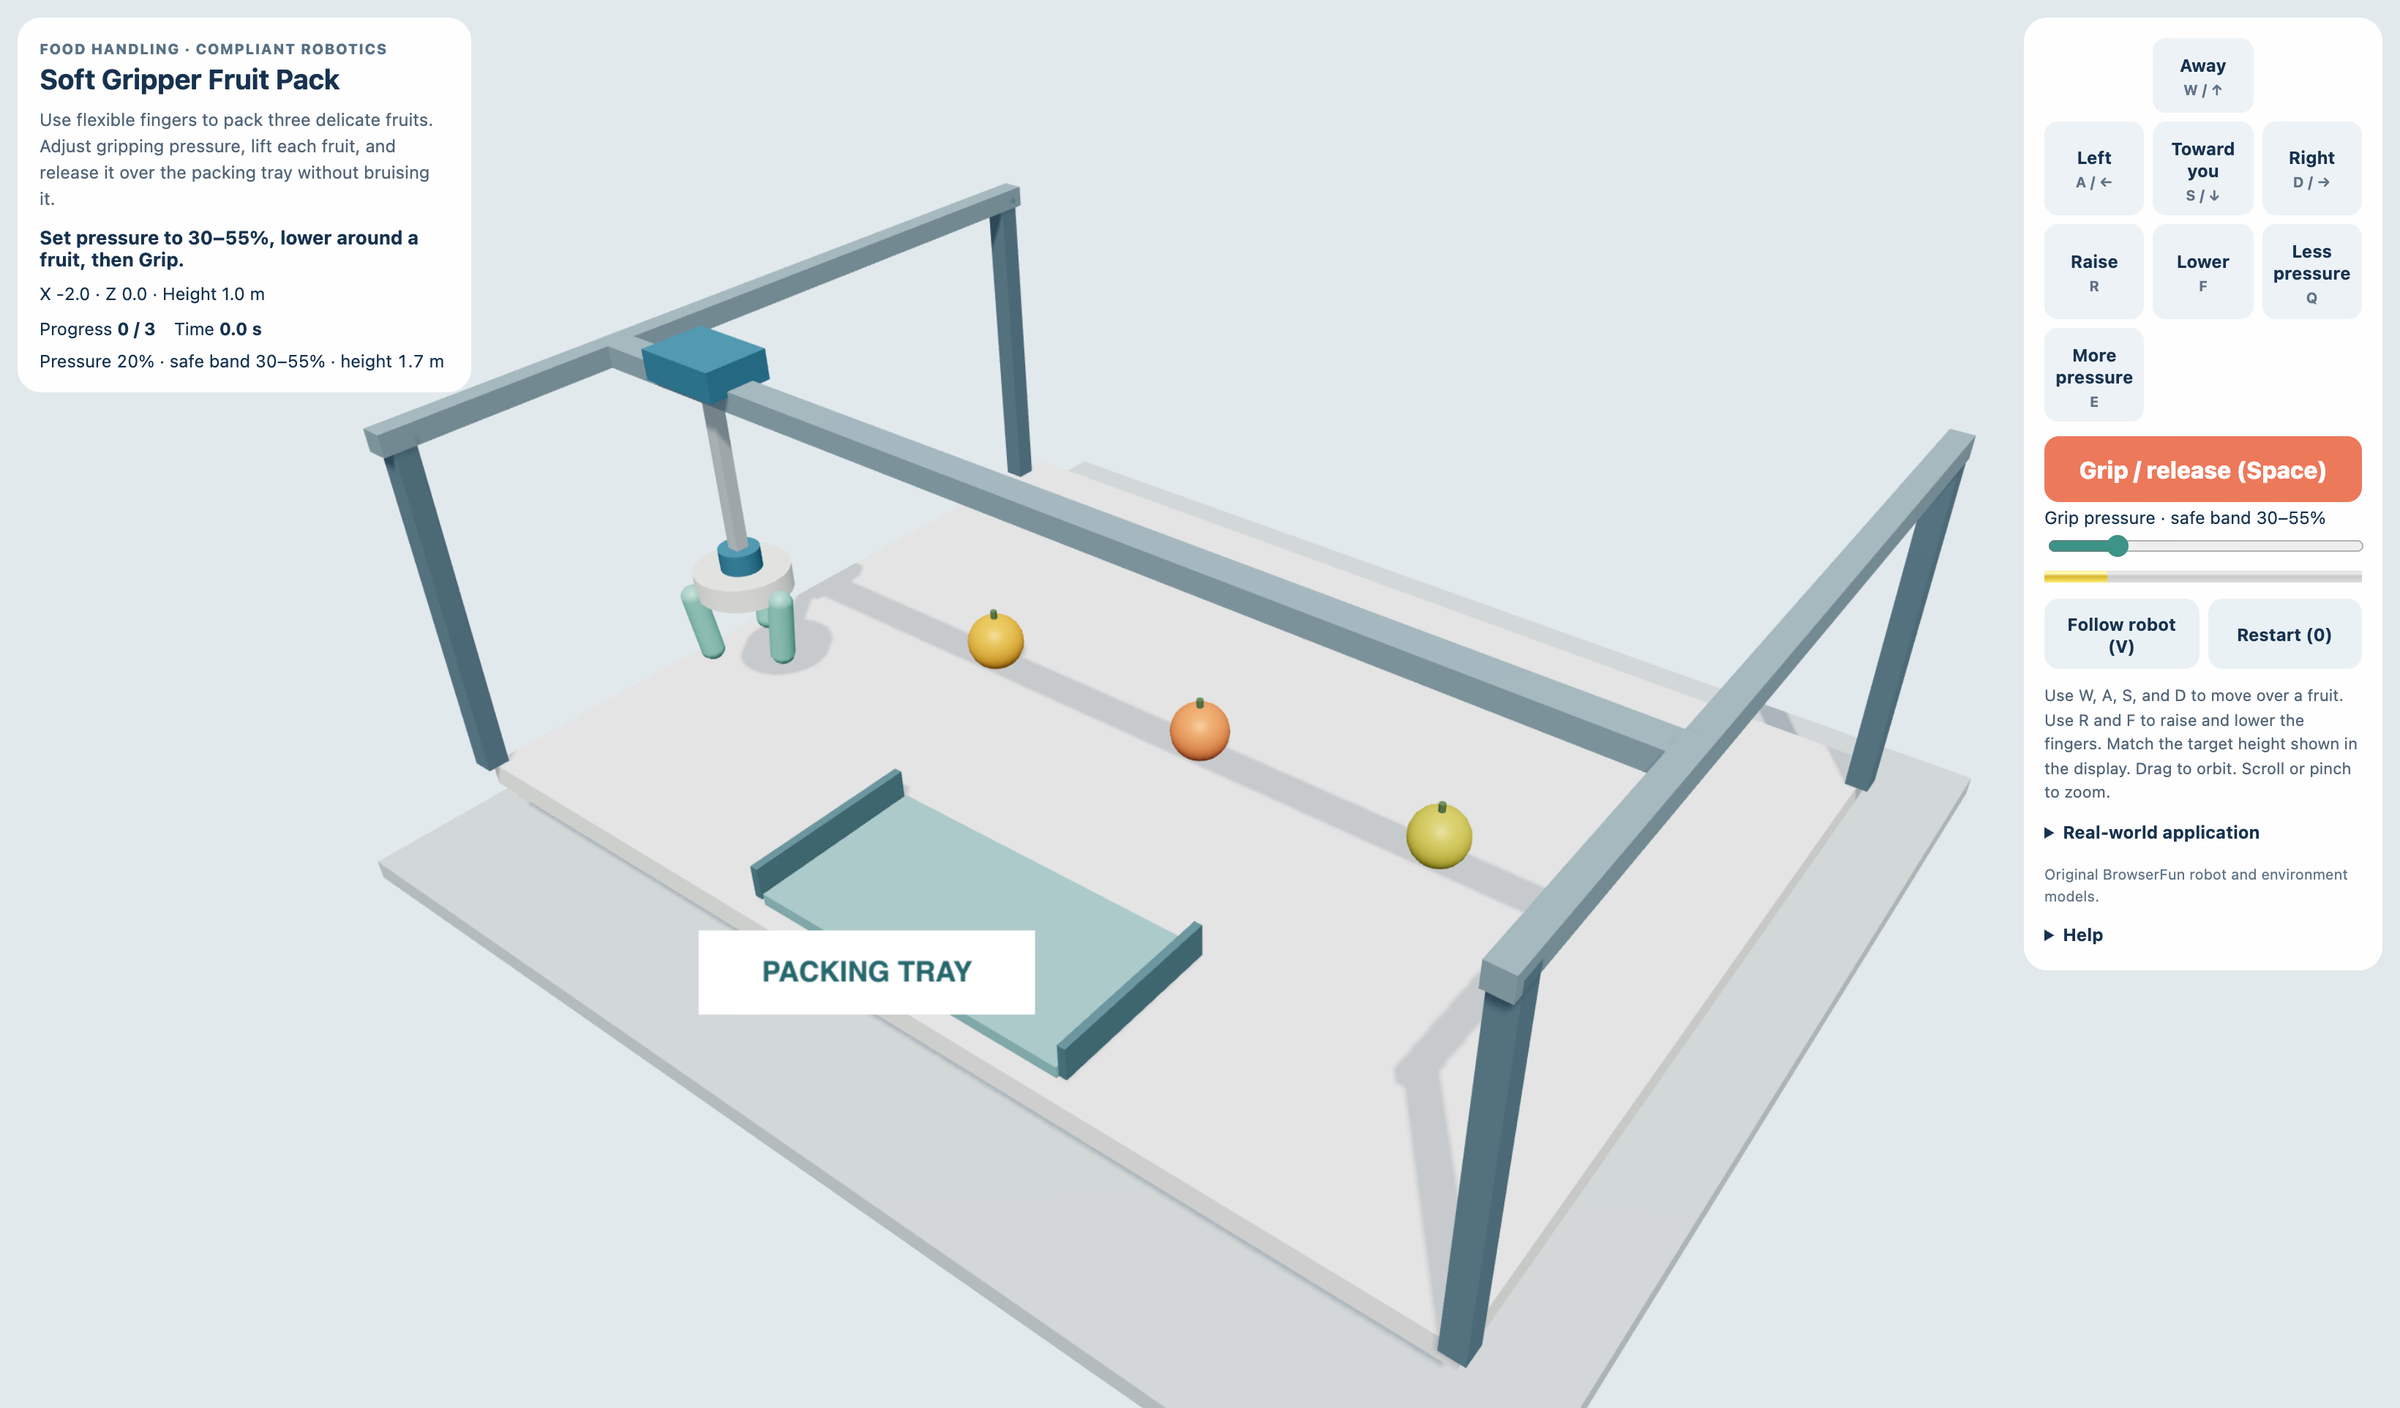
Posiciona, aperta ao de leve, embala
Soft Gripper Fruit Pack
Usa dedos flexíveis para embalar três frutas frágeis. Ajusta a pressão, levanta cada fruta e larga por cima do tabuleiro sem magoar.
Mais como este
Como jogar Soft Gripper Fruit Pack
- 1
Põe os dedos
Carrega em Para longe, Esquerda, Para ti e Direita para ficares sobre uma fruta. Carrega em Sobe e Desce para mudar a altura dos dedos. Iguala a Altura do ecrã.
- 2
Encontra uma pressão suave
Carrega em Menos pressão e Mais pressão. O intervalo seguro para aprender é 30–55%. Carrega em Agarra / larga (Space) para segurar a fruta. Pouca pressão e escorrega. Demasiada e fica magoada, depois vem outra.
- 3
Embala a fruta
Levanta, leva ao tabuleiro marcado e carrega em Agarra / larga (Space). A fruta tem de cair dentro do tabuleiro para contar. Embala as três.
Principais Funcionalidades
Comida · robô macio
As garras macias acompanham a forma de coisas frágeis. Esta missão mostra a diferença entre segurar e apertar demais. Os números de pressão são um exemplo.
Teclado e toque
Usa os botões no ecrã ou as teclas. Recomeçar (0) começa uma missão nova.
Perguntas Frequentes
Isto é um comando de um robô a sério?
Não. É uma simulação simples para aprender. Não liga a robôs a sério e não copia procedimentos a sério.