Kedudukan, cengkam lembut, kemas
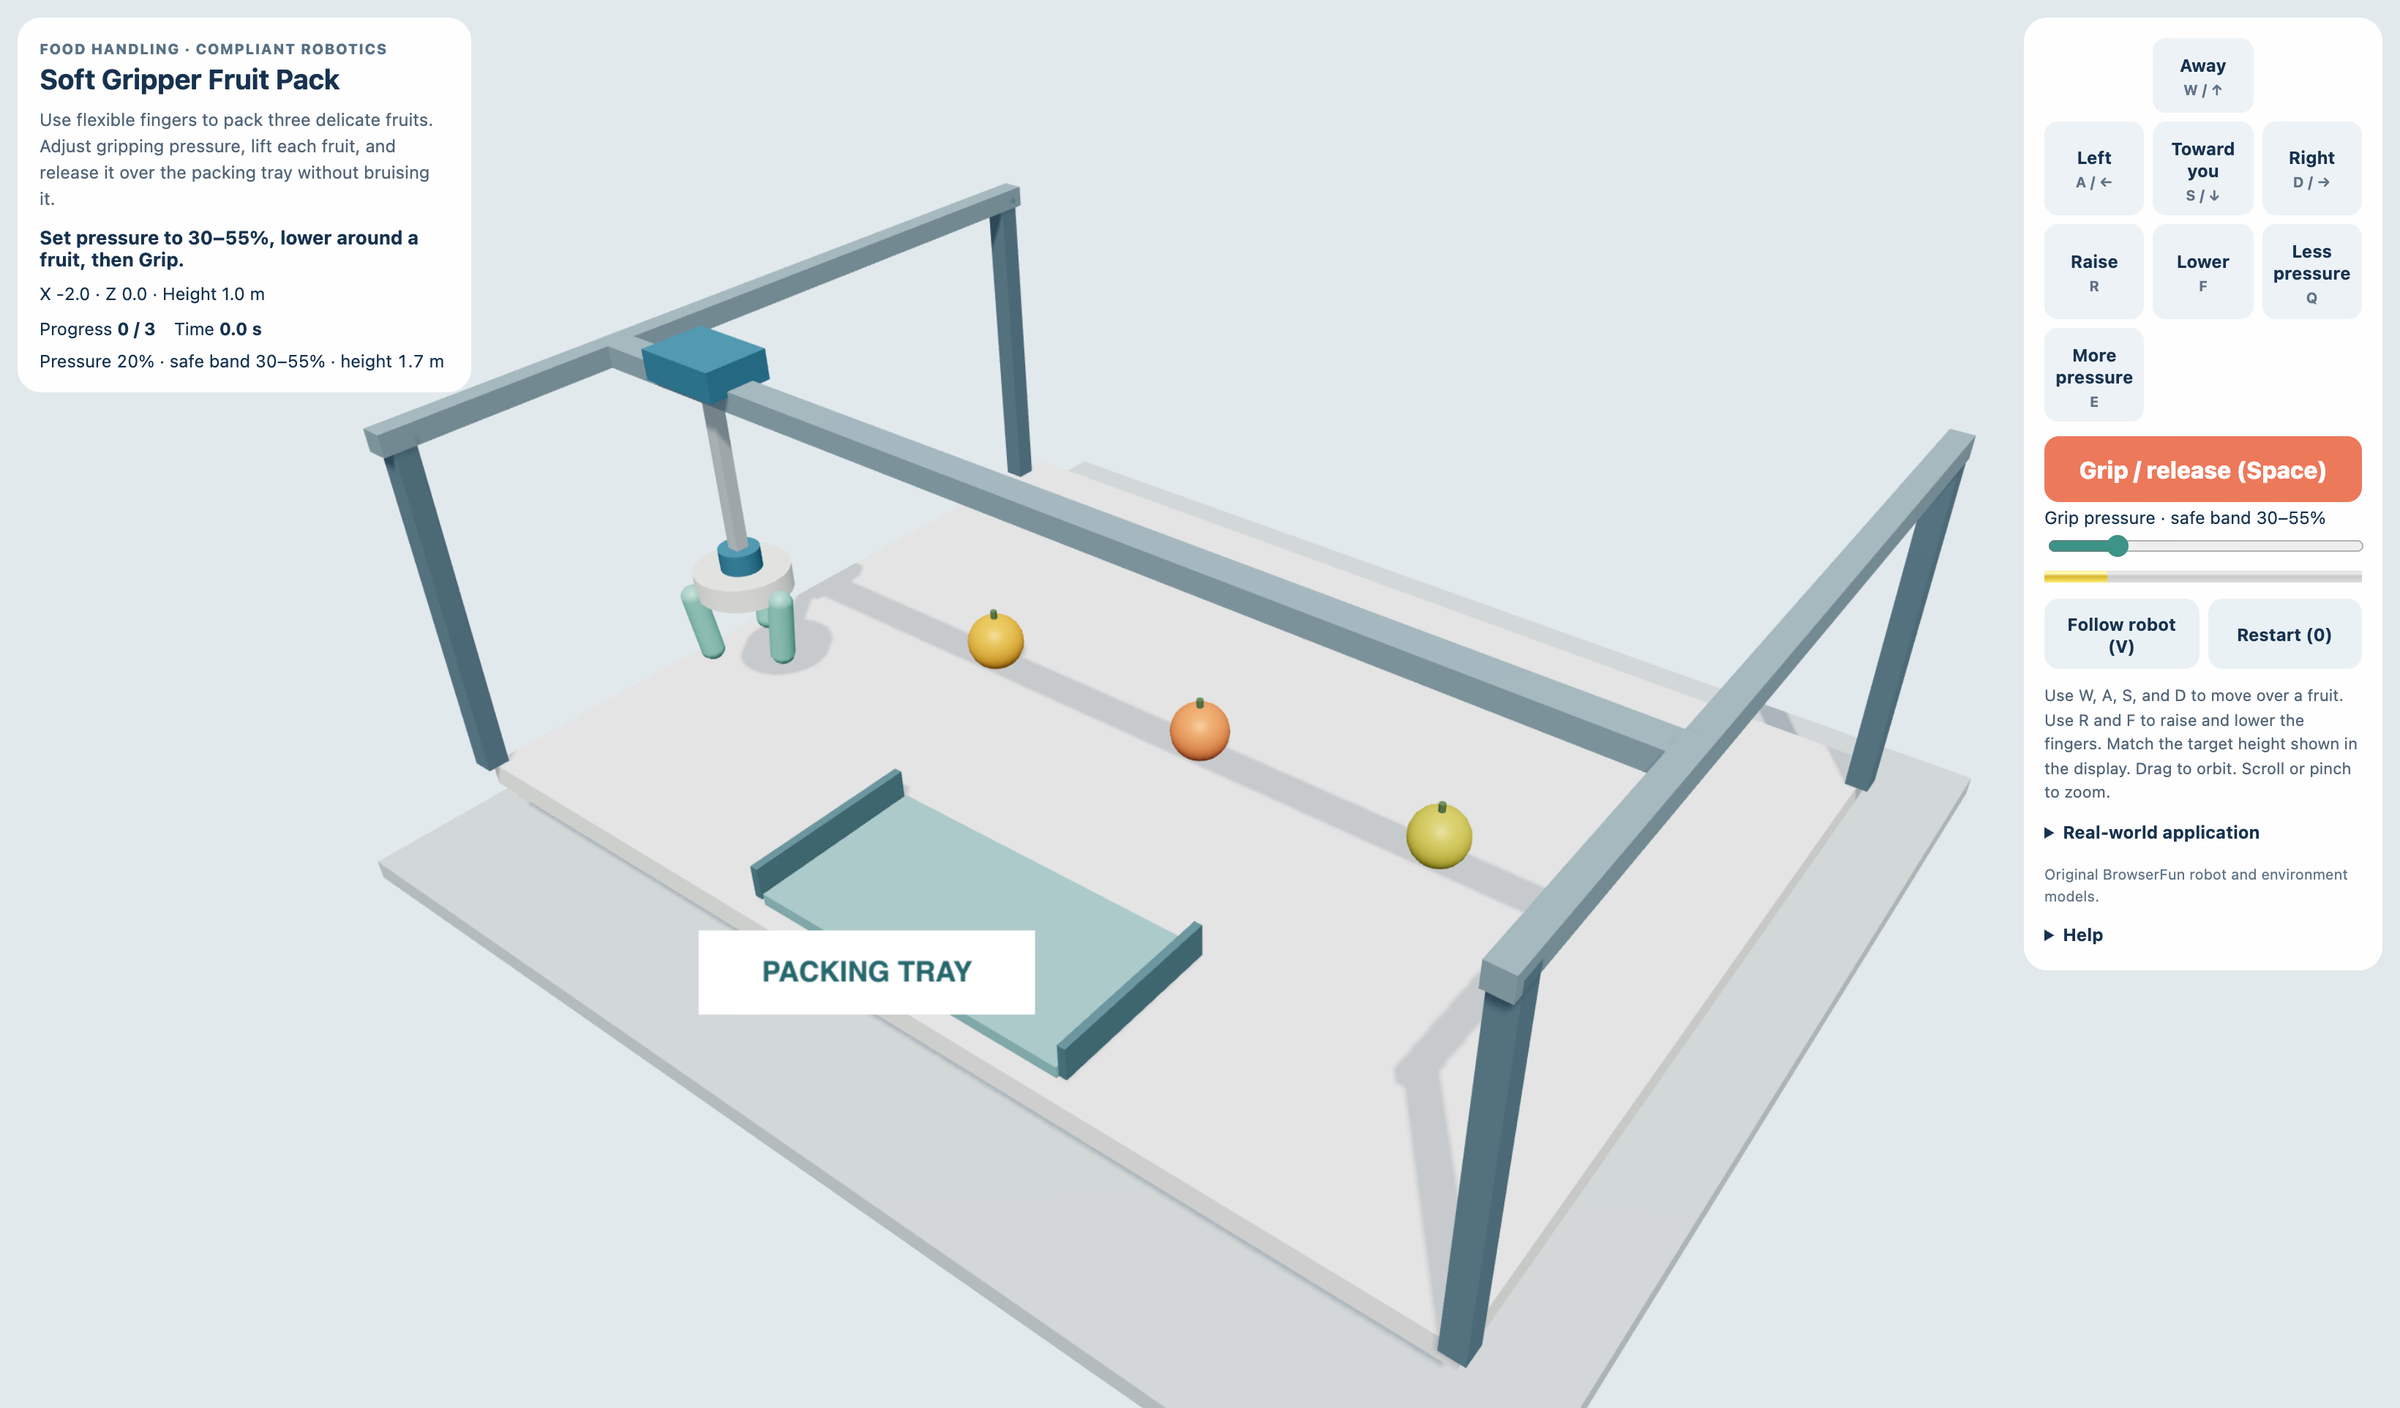
Soft Gripper Fruit Pack
Guna jari lentur untuk mengemas tiga buah yang rapuh. Laraskan tekanan, angkat setiap buah, dan lepas di atas dulang tanpa lebam.
Lagi seperti ini
Cara main Soft Gripper Fruit Pack
- 1
Letak jari
Tekan Jauh, Kiri, Ke arah kamu, dan Kanan untuk gerak di atas buah. Tekan Angkat dan Turunkan untuk naik dan turun. Padankan Tinggi sasaran pada paparan.
- 2
Cari tekanan lembut
Tekan Kurang tekanan dan Lebih tekanan. Julat selamat untuk belajar ialah 30–55%. Tekan Cengkam / lepas (Space) untuk memegang buah. Terlalu lemah dan buah tergelincir. Terlalu kuat dan buah lebam, kemudian ada ganti.
- 3
Kemas buah
Angkat, bawa ke dulang bertanda, dan tekan Cengkam / lepas (Space). Buah mesti jatuh di dalam dulang untuk dikira. Kemas ketiga-tiga buah.
Ciri Utama
Mengendali makanan · robot lembut
Penggenggam lembut ikut bentuk benda rapuh. Misi ini tunjuk beza antara cukup ketat untuk pegang dan terlalu kuat sampai rosak. Nombor tekanan hanya contoh.
Papan kekunci dan sentuh
Guna butang pada skrin atau pintasan papan kekunci. Mula semula (0) mulakan misi baharu.
Soalan Lazim
Adakah ini pengawal robot sebenar?
Bukan. Ini simulasi belajar yang ringkas. Ia tidak bersambung ke robot sebenar dan tidak meniru prosedur sebenar.