Ekspedisi Penyelidikan dan Logik Sensor
Maz Sensor Robot
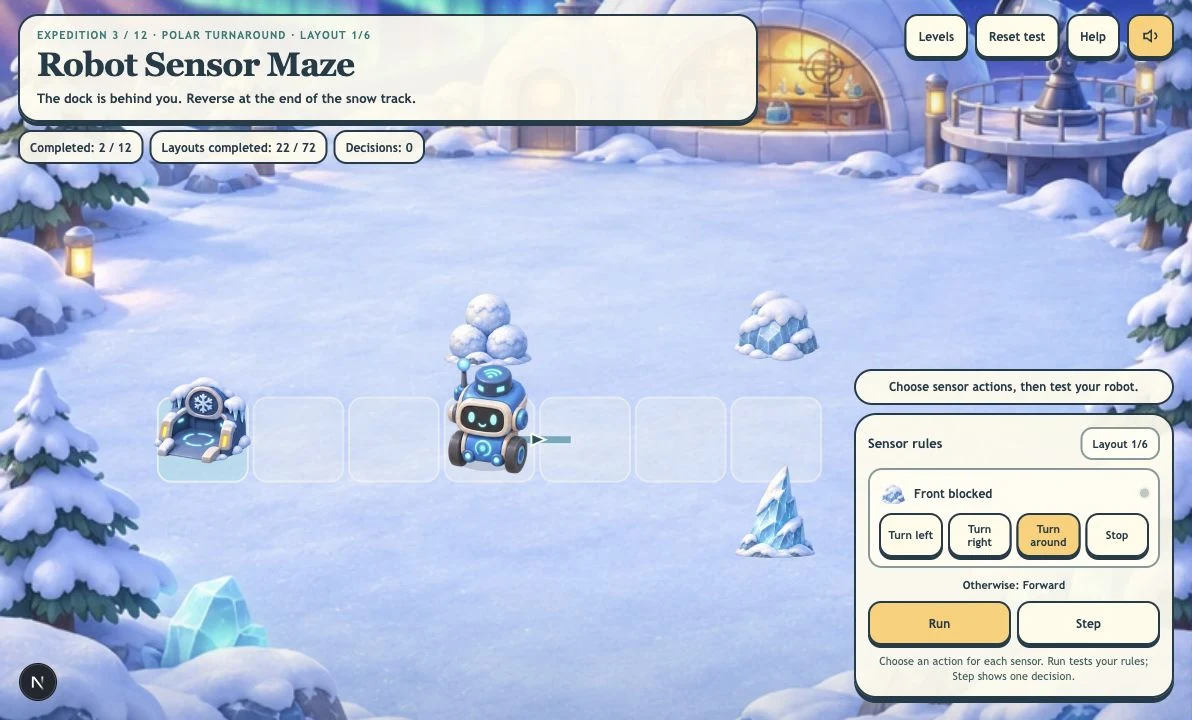
Bina peraturan sensor untuk robot penyelidikan melalui 12 aras dengan enam susun atur setiap satu. Selesaikan 72 susun atur maz dalam lapan persekitaran berilustrasi dengan dinding, isyarat, sampel dan bahaya.
Lagi seperti ini
Cara bermain Maz Sensor Robot
- 1
Baca tugas penyelidikan aktif
Ekspedisi pertama terus boleh dimainkan. Baca matlamat dan periksa laluan berilustrasi, dok serta objek misi.
- 2
Pilih tindakan sensor
Setiap baris mempunyai syarat bernama dan tindakan pilihan. Tentukan tindak balas robot. Baris diperiksa dari atas ke bawah; jika tiada padanan, robot bergerak Maju.
- 3
Perhatikan dan baiki
Gunakan Jalankan atau Satu langkah. Perhatikan Sensor langsung, pancaran dan Keputusan terakhir. Ubah peraturan selepas berhenti, bahaya atau laluan berulang, kemudian uji lagi.
- 4
Selesaikan keenam-enam susun atur
Selesaikan tugas sampel, isyarat dan berlabuh, kemudian pilih Susun atur seterusnya. Main semula susun atur mengulangi laluan semasa. Kemajuan disimpan pada peranti ini.
Ciri Utama
Lapan persekitaran penyelidikan berilustrasi
Jelajah hutan, pantai, balai cerap kutub, gua kristal, rumah hijau, gurun, taman roda gigi dan Bulan. Setiap latar mempunyai ilustrasi latar belakang, halangan, sampel dan dok sendiri. Setiap susun atur menggabungkan tiga siluet halangan berbeza.
Dua belas aras, enam susun atur setiap satu
Latih pengesanan dinding, berlabuh tepat, pengutipan sampel, isyarat lantai, bukaan sisi, mengelak bahaya dan penyahpepijatan. Setiap aras mempunyai enam susun atur direka dengan laluan, kedudukan sensor dan panjang berbeza.
Penyunting syarat dan tindakan yang kelihatan
Pilih tindakan seperti Belok kiri, Belok kanan, Pusing balik, Kutip sampel dan Berhenti. Baris sensor pertama yang sepadan dijalankan; Jika tidak: Maju. Sensor langsung, pancaran, jejak dan keputusan terakhir menerangkan hasilnya.
Pilihan aras dan tugas bebas
Gunakan Pilihan aras untuk memilih mana-mana aras dan enam cabarannya. Tanda selesai disimpan secara berasingan. Susun atur seterusnya meneruskan urutan biasa, sementara pemilihan manual kekal terbuka.
Apakah Maz Sensor Robot
Bina peraturan sensor untuk robot penyelidikan melalui 12 aras dengan enam susun atur setiap satu. Selesaikan 72 susun atur maz dalam lapan persekitaran berilustrasi dengan dinding, isyarat, sampel dan bahaya. Simulasi ringkas ini mengajar tingkah laku robot bersyarat dengan memilih tindakan sensor dan bukan menaip kod. Setiap satu daripada 12 aras mempunyai enam susun atur maz direka. Halangan yang dikongsi muncul dalam laluan, cabang dan tugas sensor berbeza.
Belajar melalui eksperimen robot
- 1
Hubungkan syarat dengan akibat
Tindakan sensor berbeza mengubah gerakan, pengutipan atau tingkah laku berhenti robot dalam dunia berilustrasi.
- 2
Diagnosis keputusan
Misi pembaikan roda gigi bermula dengan tindakan bukaan sisi yang salah. Uji laluan, cari cabang yang terlepas dan baiki peraturan.
Soalan Lazim
Bagaimanakah misi berbeza?
Misi mengajar tindak balas dinding kanan dan kiri, pusing balik, berlabuh tepat, pengutipan sampel, isyarat lantai, pengesanan bukaan sisi, mengelak bahaya, pintu pagar bersuis, laluan dua isyarat, penyahpepijatan dan penyelidikan gabungan.
Bagaimanakah beberapa peraturan sensor berfungsi?
Baris pertama yang sepadan dijalankan. Belokan mengubah arah tanpa bergerak dalam keputusan yang sama. Setiap isyarat lantai berwarna atau kedudukan bukaan sisi dicetuskan sekali setiap ujian. Jika tidak: Maju memajukan robot satu petak laluan.
Apakah fungsi Kutip sampel dan Berhenti?
Kutip sampel mengambil spesimen pada petak semasa robot. Berhenti menamatkan ujian; ia berjaya di dok selepas semua sampel dan isyarat diperlukan selesai. Memijak suis membuka pintu pagarnya.
Adakah setiap aras mempunyai enam susun atur berbeza?
Ya. Setiap satu daripada 12 aras mempunyai enam susun atur laluan direka, menjadikan 72 keseluruhannya. Ilustrasi halangan dikongsi; geometri laluan, kedudukan sensor dan panjang berbeza. Susun atur selesai dan titik belum selesai seterusnya disimpan. Mana-mana susun atur juga boleh dipilih bebas melalui Pilihan aras.
Adakah ia bersambung kepada robot sebenar?
Tidak. Ini simulasi pendidikan percuma dalam pelayar dengan peraturan pilihan, muzik pilihan dan kemajuan disimpan setempat.
Bolehkah saya menukar aras dengan bebas?
Ya. Setiap aras dan keenam-enam tugas atau susun atur tersedia serta-merta melalui Pilihan aras. Menyelesaikan cabaran merekod kemajuan tanpa mengunci pilihan.