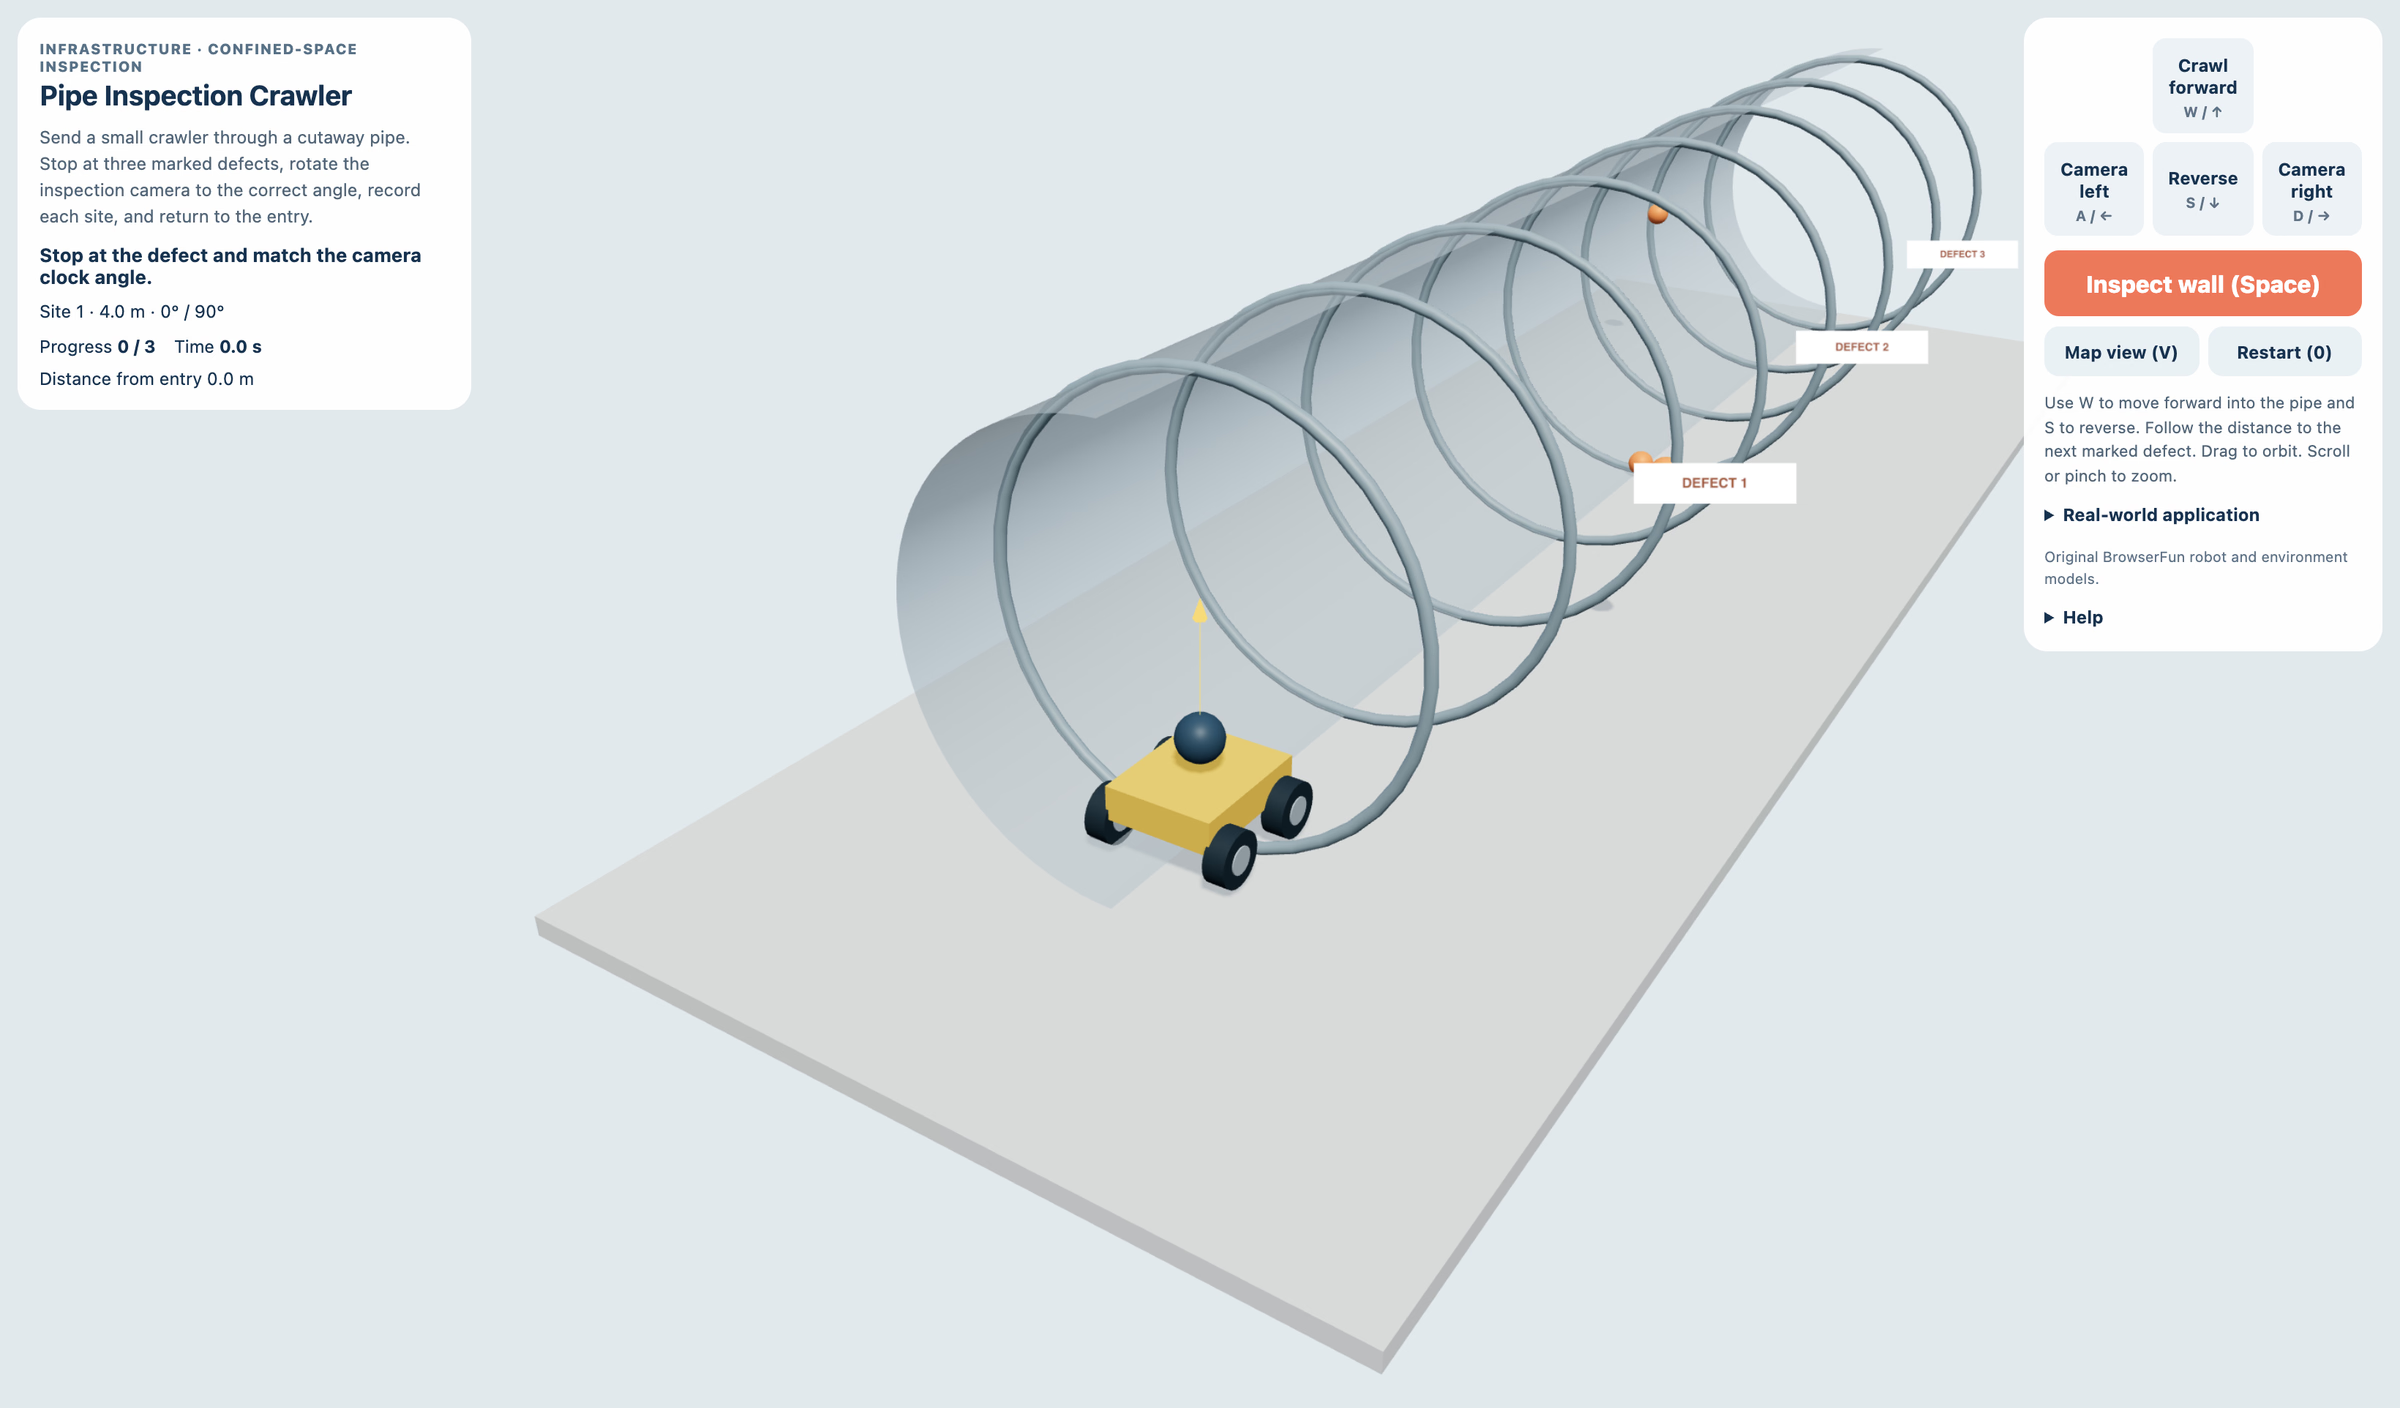
Menjalar, halakan kamera, periksa
Pipe Inspection Crawler
Hantar perayap kecil melalui paip yang dibelah. Berhenti di tiga kecacatan bertanda, pusing kamera pemeriksaan ke sudut yang betul, catat setiap tapak, dan kembali ke pintu masuk.
Lagi seperti ini
Cara main Pipe Inspection Crawler
- 1
Menjalar ke kecacatan
Tekan Menjalar ke depan untuk masuk ke paip dan Undur untuk undur. Ikut jarak ke kecacatan bertanda yang seterusnya.
- 2
Halakan kamera
Tekan Kamera kiri dan Kamera kanan untuk pusing kamera di dinding paip. Padankan sudut sasaran, berhenti, dan tekan Periksa dinding (Space). Kekal selaras sehingga pemeriksaan selesai.
- 3
Kembali dengan rekod
Periksa ketiga-tiga kecacatan, kemudian undur ke pintu masuk dan berhenti. Guna Ikut robot (V) dan Pandangan peta (V) untuk bertukar antara mengikut perayap dan melihat seluruh paip.
Ciri Utama
Infrastruktur · periksa ruang sempit
Perayap pemeriksaan bawa kamera ke tempat yang sukar dicapai. Paip ini dibelah supaya kamu nampak robot. Kamu belajar jarak dan arah kamera.
Papan kekunci dan sentuh
Guna butang pada skrin atau pintasan papan kekunci. Mula semula (0) mulakan misi baharu.
Soalan Lazim
Adakah ini pengawal robot sebenar?
Bukan. Ini simulasi belajar yang ringkas. Ia tidak bersambung ke robot sebenar dan tidak meniru prosedur sebenar.