Jalan, belok, dan berdiri
Two-Leg Robot Walk
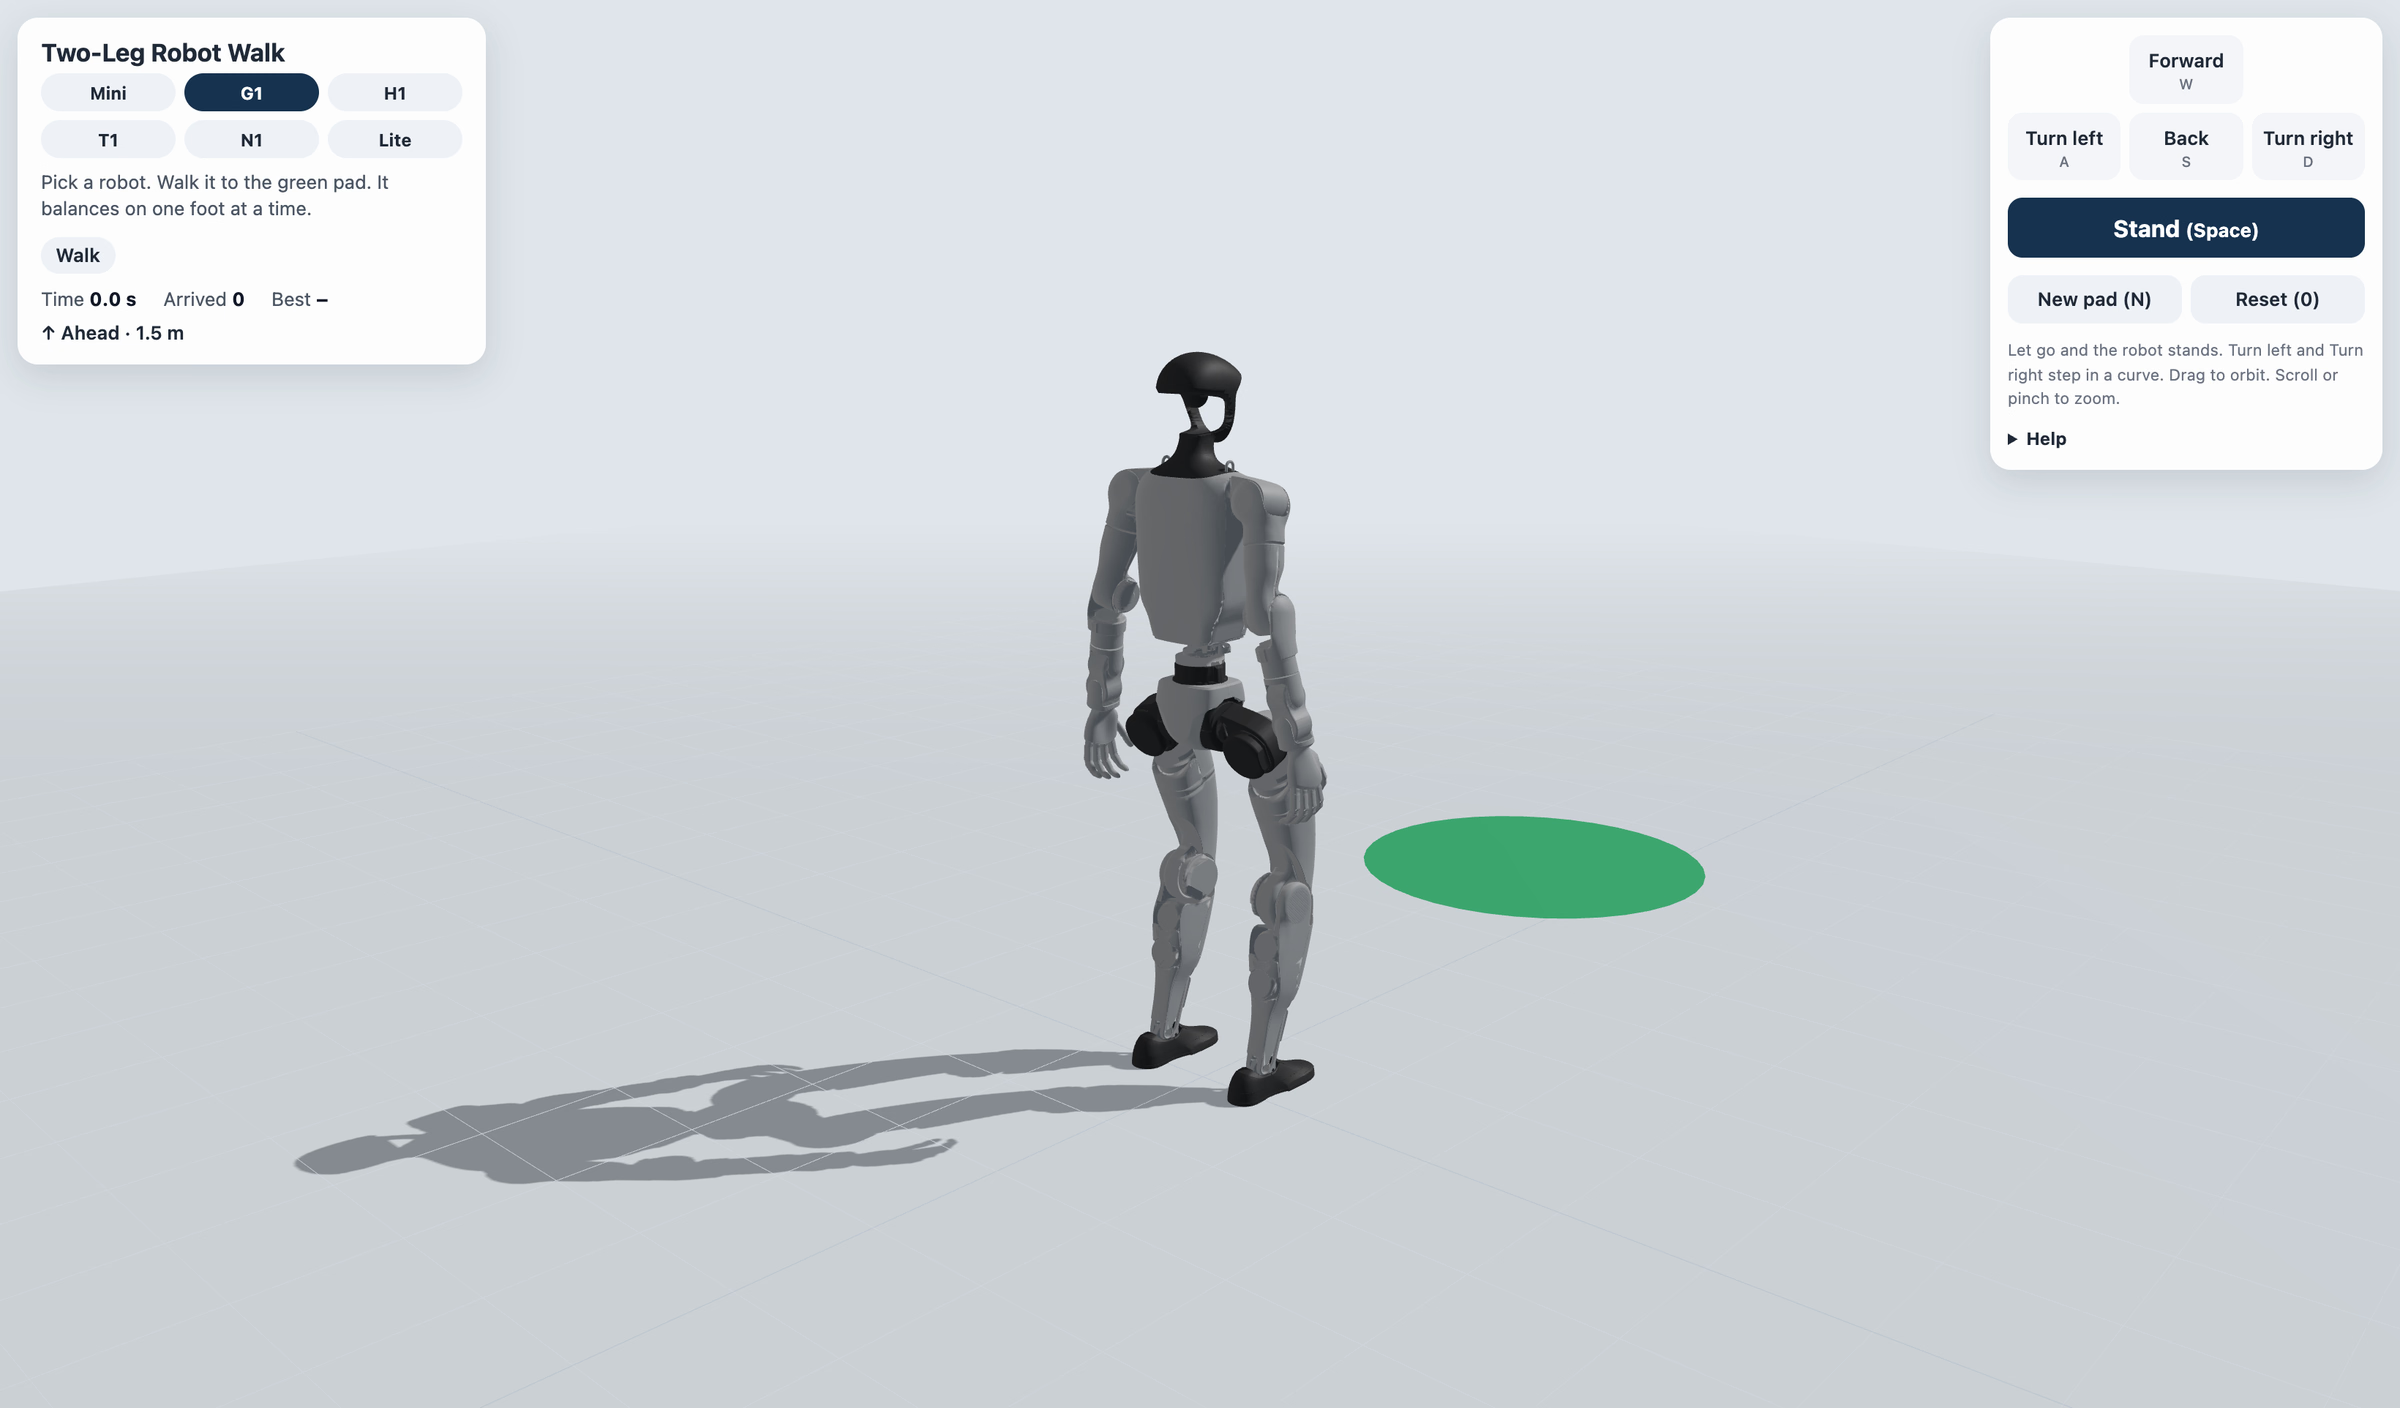
Two-Leg Robot Walk adalah permainan robot. Pilih Mini, G1, H1, T1, N1, atau Lite. Jalankan robot ke alas hijau. Robot seimbang dengan satu kaki sekali. Belok supaya menghadap alas, lalu Berdiri dan diam. Jalan, belok, dan berdiri. Kalahkan Waktu Terbaikmu.
Lainnya seperti ini
Cara main Two-Leg Robot Walk
- 1
Jalan
Tekan Maju. Robot berjalan ke alas hijau, satu kaki sekali, dan tetap berdiri.
- 2
Belok
Tekan Belok kiri atau Belok kanan sampai robot menghadap alas hijau. Jalan dan belok bersama untuk mengarahkan.
- 3
Berdiri
Di alas hijau, lepas atau tekan Berdiri. Diam untuk selesai sampai status bilang kamu Tiba.
- 4
Main lagi
Alas baru (N) memindahkan alas hijau ke depan robot. Atur ulang (0) mengembalikan robot. Terbaik menyimpan waktu tercepatmu.
Fitur Utama
Pilih robot
Mini, G1, H1, T1, N1, dan Lite punya kaki sendiri. Pilih satu, lalu jalan, belok, dan Berdiri.
Jalan
Maju mengirim robot ke depan. Mundur mengirim ke arah lain. Satu kaki terangkat, lalu yang lain, dan robot tetap berdiri.
Belok
Belok kiri dan Belok kanan melangkah robot dalam lengkung supaya menghadap alas hijau. Kamu bisa jalan dan belok bersamaan.
Berdiri
Lepas, atau tekan Berdiri, dan robot diam. Berdiri di alas hijau sampai status bilang kamu Tiba.
Waktu dan Terbaik
Waktu mulai pada gerakan pertama. Terbaik menyimpan putaran Tiba yang paling cepat. Alas baru (N) menaruh alas hijau di depan robot. Atur ulang (0) mengembalikan robot.
Apa itu Two-Leg Robot Walk?
Two-Leg Robot Walk adalah permainan robot. Kamu mengemudikan robot di lantai. Jalan ke alas hijau, belok menghadapnya, dan Berdiri supaya diam. Robot seimbang dengan satu kaki sekali.
Kenapa main Two-Leg Robot Walk?
- 1
Satu kerja sekali
Jalan, lalu belok, lalu Berdiri. Baris status memberitahu langkah berikutnya.
- 2
Satu kaki sekali
Robot mengangkat satu kaki, lalu yang lain. Belok terlalu keras dan robot terguling. Berdiri lagi dengan Atur ulang (0), lalu Maju lagi.
- 3
Waktu untuk dikalahkan
Waktu berjalan sampai kamu Tiba. Terbaik ingat putaran tercepat. Alas baru (N) memulai jam lagi.
Pertanyaan yang Sering Diajukan
Bagaimana cara menjalankan robot?
Tekan Maju untuk jalan ke depan, atau Mundur ke arah lain. Satu kaki terangkat, lalu yang lain.
Bagaimana cara belok?
Tekan Belok kiri atau Belok kanan. Robot melangkah dalam lengkung. Jalan dan belok bersama menuju alas hijau.
Bagaimana cara berdiri?
Lepas Maju, Mundur, Belok kiri, dan Belok kanan, atau tekan Berdiri. Di alas hijau, Diam untuk selesai sampai kamu Tiba.
Apa yang dilakukan Alas baru (N) dan Atur ulang (0)?
Alas baru (N) menaruh alas hijau di depan robot. Atur ulang (0) mengembalikan robot dan memulai adegan dari awal.
Apa arti Waktu, Tiba, dan Terbaik?
Waktu adalah lama putaran ini. Tiba adalah jumlah alas yang sudah kamu injak sambil berdiri. Terbaik adalah waktu Tiba yang paling cepat.