Ekspedisi Penelitian dan Logika Sensor
Labirin Sensor Robot
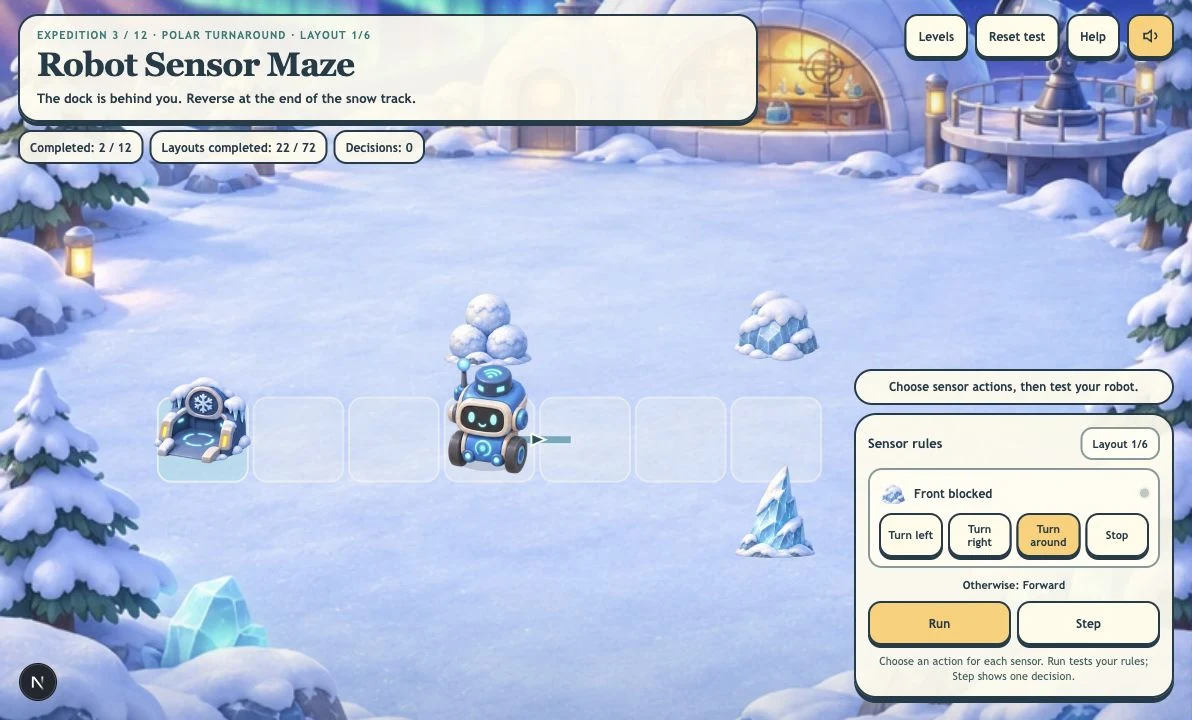
Susun aturan sensor untuk robot penelitian dalam 12 tingkat dengan enam tata letak per tingkat. Selesaikan 72 tata letak labirin di delapan lingkungan bergambar dengan dinding, sinyal, sampel dan bahaya.
Lainnya seperti ini
Cara bermain Labirin Sensor Robot
- 1
Baca tugas penelitian aktif
Ekspedisi pertama langsung dapat dimainkan. Baca tujuannya dan amati rute, dok serta objek misi bergambar.
- 2
Pilih tindakan sensor
Setiap baris memiliki kondisi bernama dan tindakan yang dapat dipilih. Tentukan respons robot. Baris diperiksa dari atas ke bawah; jika tidak ada yang cocok, robot bergerak Maju.
- 3
Amati dan perbaiki
Gunakan Jalankan atau Satu langkah. Amati Sensor langsung, sinar dan Keputusan terakhir. Ubah aturan setelah berhenti, terkena bahaya atau mengulang rute, lalu uji lagi.
- 4
Selesaikan keenam tata letak
Selesaikan tugas sampel, sinyal dan merapat, lalu pilih Tata letak berikutnya. Ulangi tata letak mengulang rute saat ini. Kemajuan disimpan di perangkat ini.
Fitur Utama
Delapan lingkungan penelitian bergambar
Jelajahi hutan, pesisir, observatorium kutub, gua kristal, rumah kaca, gurun, taman roda gigi dan Bulan. Setiap lingkungan memiliki ilustrasi latar, rintangan, sampel dan dok sendiri. Setiap tata letak memadukan tiga siluet rintangan berbeda.
Dua belas tingkat, masing-masing enam tata letak
Latih deteksi dinding, merapat tepat, pengambilan sampel, sinyal lantai, bukaan samping, penghindaran bahaya dan perbaikan kesalahan. Setiap tingkat memiliki enam tata letak yang dirancang khusus dengan rute, posisi sensor dan panjang berbeda.
Editor kondisi dan tindakan yang terlihat
Pilih tindakan seperti Belok kiri, Belok kanan, Putar balik, Ambil sampel dan Berhenti. Baris sensor pertama yang cocok dijalankan; Jika tidak: Maju. Sensor langsung, sinar, jejak dan keputusan terakhir menjelaskan hasilnya.
Bebas memilih tingkat dan tugas
Pilihan tingkat memungkinkan pemilihan tingkat mana pun dan salah satu dari enam tantangannya. Tanda selesai disimpan terpisah. Tata letak berikutnya melanjutkan urutan biasa, sementara pilihan manual tetap terbuka.
Apa itu Labirin Sensor Robot
Susun aturan sensor untuk robot penelitian dalam 12 tingkat dengan enam tata letak per tingkat. Selesaikan 72 tata letak labirin di delapan lingkungan bergambar dengan dinding, sinyal, sampel dan bahaya. Simulasi sederhana ini mengajarkan perilaku robot bersyarat dengan memilih tindakan sensor, bukan mengetik kode. Masing-masing dari 12 tingkat memiliki enam tata letak labirin yang dirancang khusus. Rintangan yang sama muncul di jalur, cabang dan tugas sensor berbeda.
Belajar melalui eksperimen robot
- 1
Hubungkan kondisi dengan akibat
Tindakan sensor berbeda mengubah gerak, pengambilan atau perilaku berhenti robot dalam dunia bergambar.
- 2
Telusuri keputusan
Misi perbaikan roda gigi dimulai dengan tindakan bukaan samping yang salah. Uji rute, temukan cabang yang terlewat dan perbaiki aturannya.
Pertanyaan yang Sering Diajukan
Apa perbedaan tiap misi?
Misi mengajarkan respons dinding kanan dan kiri, putar balik, merapat tepat, pengambilan sampel, sinyal lantai, deteksi bukaan samping, penghindaran bahaya, gerbang bersakelar, rute dua sinyal, perbaikan kesalahan dan penelitian gabungan.
Bagaimana beberapa aturan sensor bekerja?
Baris pertama yang cocok dijalankan. Berbelok mengubah arah hadap tanpa bergerak dalam keputusan yang sama. Setiap sinyal lantai berwarna atau posisi bukaan samping terpicu sekali per pengujian. Jika tidak: Maju memajukan robot satu petak rute.
Apa fungsi Ambil sampel dan Berhenti?
Ambil sampel mengambil spesimen di petak robot saat ini. Berhenti mengakhiri pengujian; berhasil di dok setelah semua sampel dan sinyal yang diwajibkan selesai. Menginjak sakelar membuka gerbangnya.
Apakah setiap tingkat memiliki enam tata letak berbeda?
Ya. Masing-masing dari 12 tingkat memiliki enam tata letak rute yang dirancang khusus, total 72. Ilustrasi rintangan digunakan bersama; bentuk rute, posisi sensor dan panjangnya berbeda. Tata letak selesai dan titik berikutnya yang belum selesai disimpan. Semua tata letak juga dapat dipilih bebas melalui Pilihan tingkat.
Apakah terhubung ke robot nyata?
Tidak. Ini simulasi pendidikan gratis di peramban dengan aturan yang dapat dipilih, musik opsional dan kemajuan yang disimpan lokal.
Bisakah saya bebas berpindah tingkat?
Ya. Semua tingkat dan keenam tugas atau tata letaknya langsung tersedia melalui Pilihan tingkat. Menyelesaikan tantangan mencatat kemajuan tanpa mengunci pilihanmu.