Posisi, jepit pelan, kemas
Soft Gripper Fruit Pack
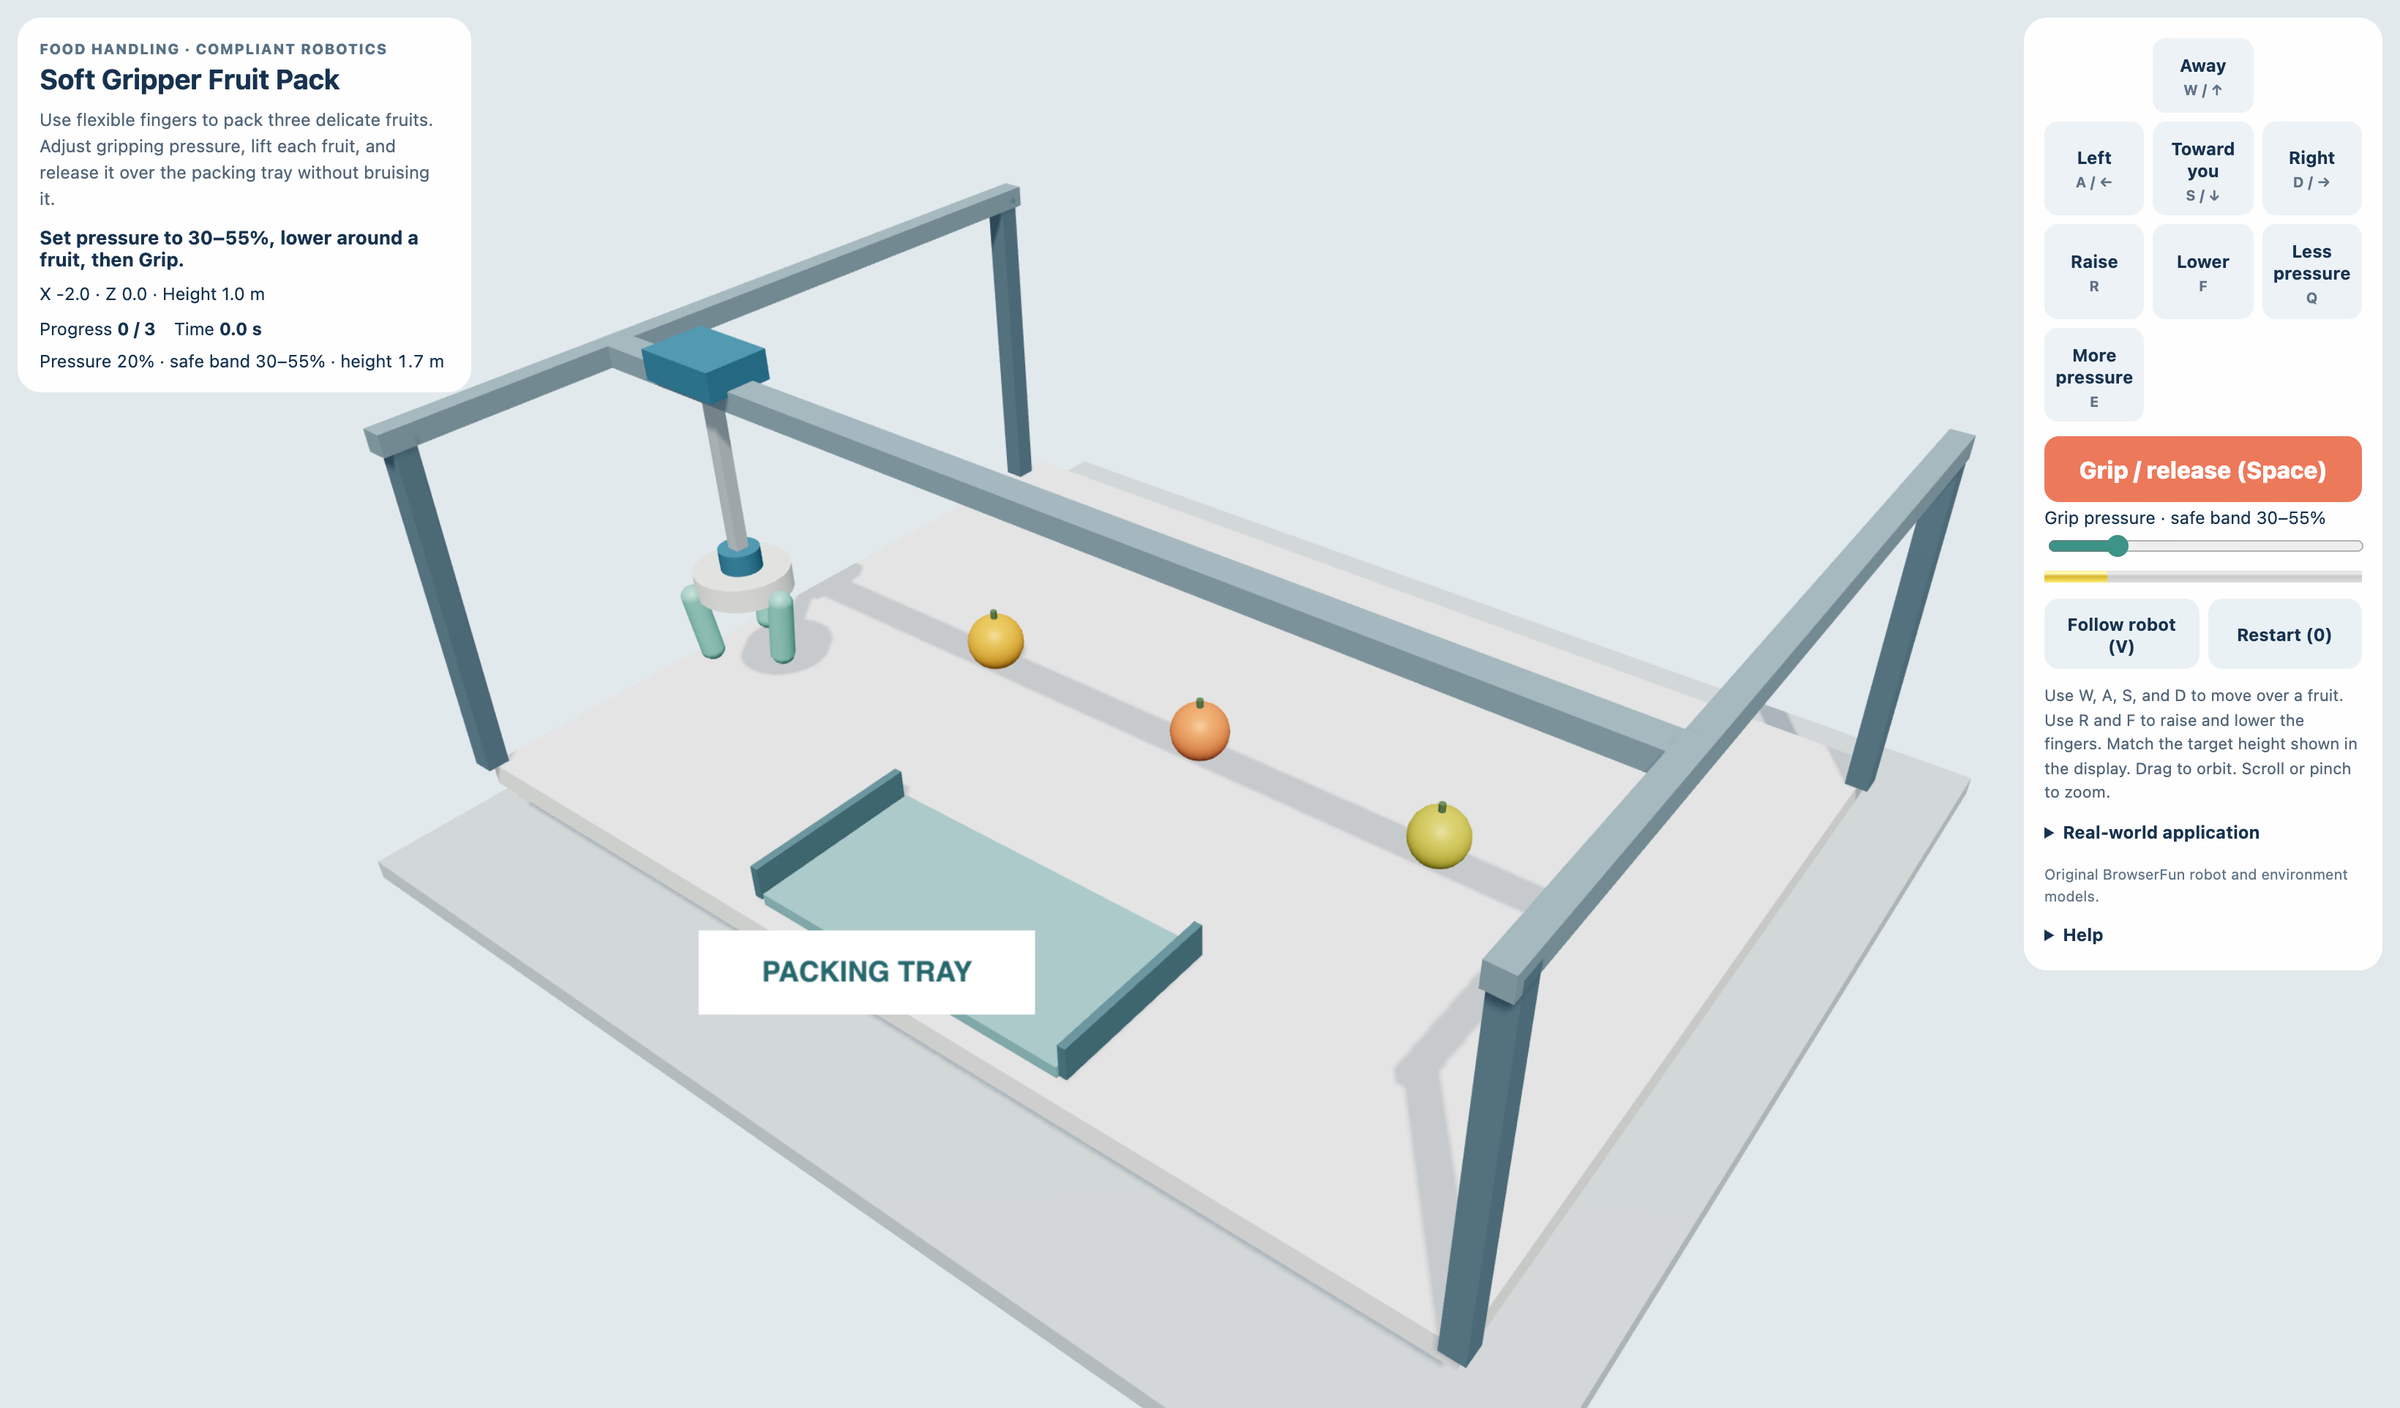
Pakai jari lentur untuk mengemas tiga buah yang rapuh. Atur tekanan jepit, angkat tiap buah, dan lepas di atas nampan tanpa mememarkan.
Lainnya seperti ini
Cara main Soft Gripper Fruit Pack
- 1
Posisikan jari
Tekan Menjauh, Kiri, Ke arahmu, dan Kanan untuk bergerak di atas buah. Tekan Angkat dan Turunkan untuk menaikkan dan menurunkan jari. Samakan Tinggi target di layar.
- 2
Cari tekanan yang lembut
Tekan Tekanan kurang dan Tekanan lebih. Rentang aman untuk belajar adalah 30–55%. Tekan Jepit / lepas (Space) untuk memegang buah. Terlalu lemah dan buah selip. Terlalu kuat dan buah memar, lalu ada pengganti.
- 3
Kemas buah
Angkat, bawa ke nampan bertanda, dan tekan Jepit / lepas (Space). Buah harus mendarat di dalam nampan supaya terhitung. Kemas ketiga buah.
Fitur Utama
Menangani makanan · robot lentur
Penjepit lunak mengikuti bentuk benda rapuh. Misi ini menunjukkan beda antara cukup erat untuk memegang dan terlalu kuat sampai merusak. Angka tekanan hanya contoh.
Kibor dan sentuh
Pakai tombol di layar atau pintasan kibor. Mulai lagi (0) memulai misi baru.
Pertanyaan yang Sering Diajukan
Apakah ini pengontrol robot sungguhan?
Bukan. Ini simulasi belajar yang sederhana. Tidak tersambung ke robot sungguhan dan tidak meniru cara kerja yang asli.