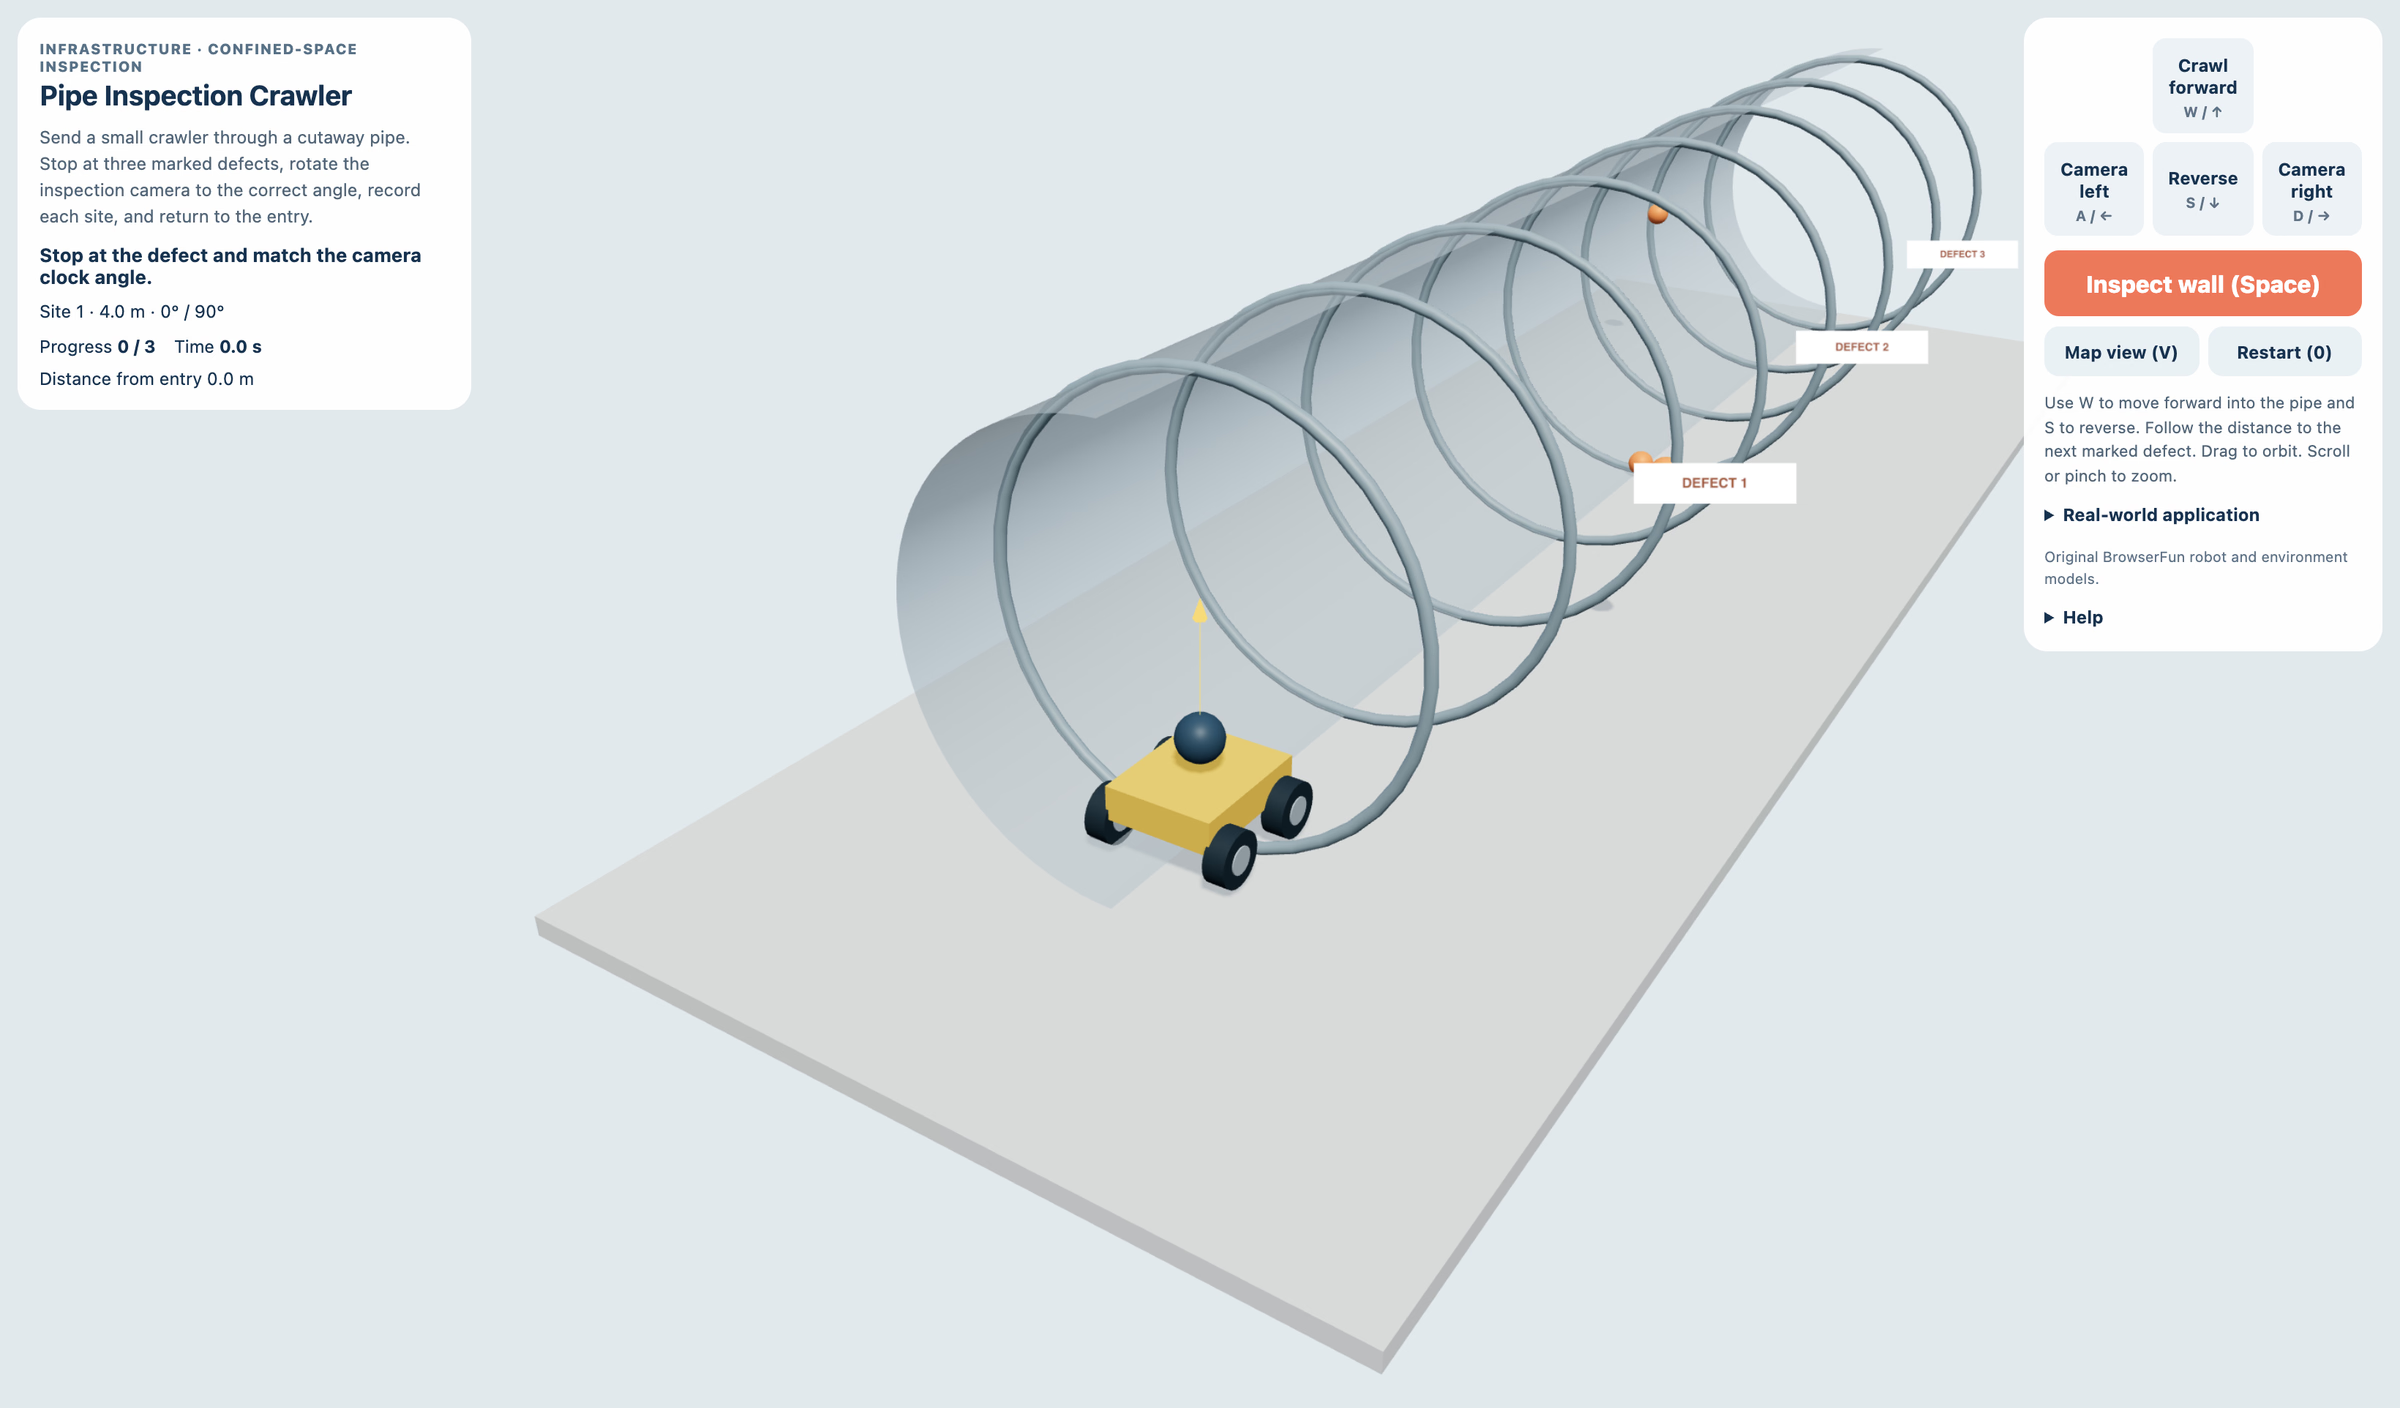
Merayap, arahkan kamera, periksa
Pipe Inspection Crawler
Kirim perayap kecil lewat pipa yang dibelah. Berhenti di tiga cacat bertanda, putar kamera inspeksi ke sudut yang benar, catat tiap tempat, dan kembali ke pintu masuk.
Lainnya seperti ini
Cara main Pipe Inspection Crawler
- 1
Merayap ke cacat
Tekan Merayap maju untuk masuk ke pipa dan Mundur untuk mundur. Ikuti jarak ke cacat bertanda berikutnya.
- 2
Arahkan kamera
Tekan Kamera kiri dan Kamera kanan untuk memutar kamera di dinding pipa. Samakan sudut target, berhenti, dan tekan Periksa dinding (Space). Tetap sejajar sampai pemeriksaan selesai.
- 3
Kembali dengan catatan
Periksa ketiga cacat, lalu mundur ke pintu masuk dan berhenti. Pakai Ikuti robot (V) dan Tampilan peta (V) untuk berganti antara mengikuti perayap dan melihat seluruh pipa.
Fitur Utama
Infrastruktur · periksa ruang sempit
Perayap inspeksi membawa kamera ke tempat yang sulit dijangkau. Pipa ini dibelah supaya kamu melihat robot. Kamu belajar jarak dan arah kamera.
Kibor dan sentuh
Pakai tombol di layar atau pintasan kibor. Mulai lagi (0) memulai misi baru.
Pertanyaan yang Sering Diajukan
Apakah ini pengontrol robot sungguhan?
Bukan. Ini simulasi belajar yang sederhana. Tidak tersambung ke robot sungguhan dan tidak meniru cara kerja yang asli.