Positionieren, sanft greifen, packen
Soft Gripper Fruit Pack
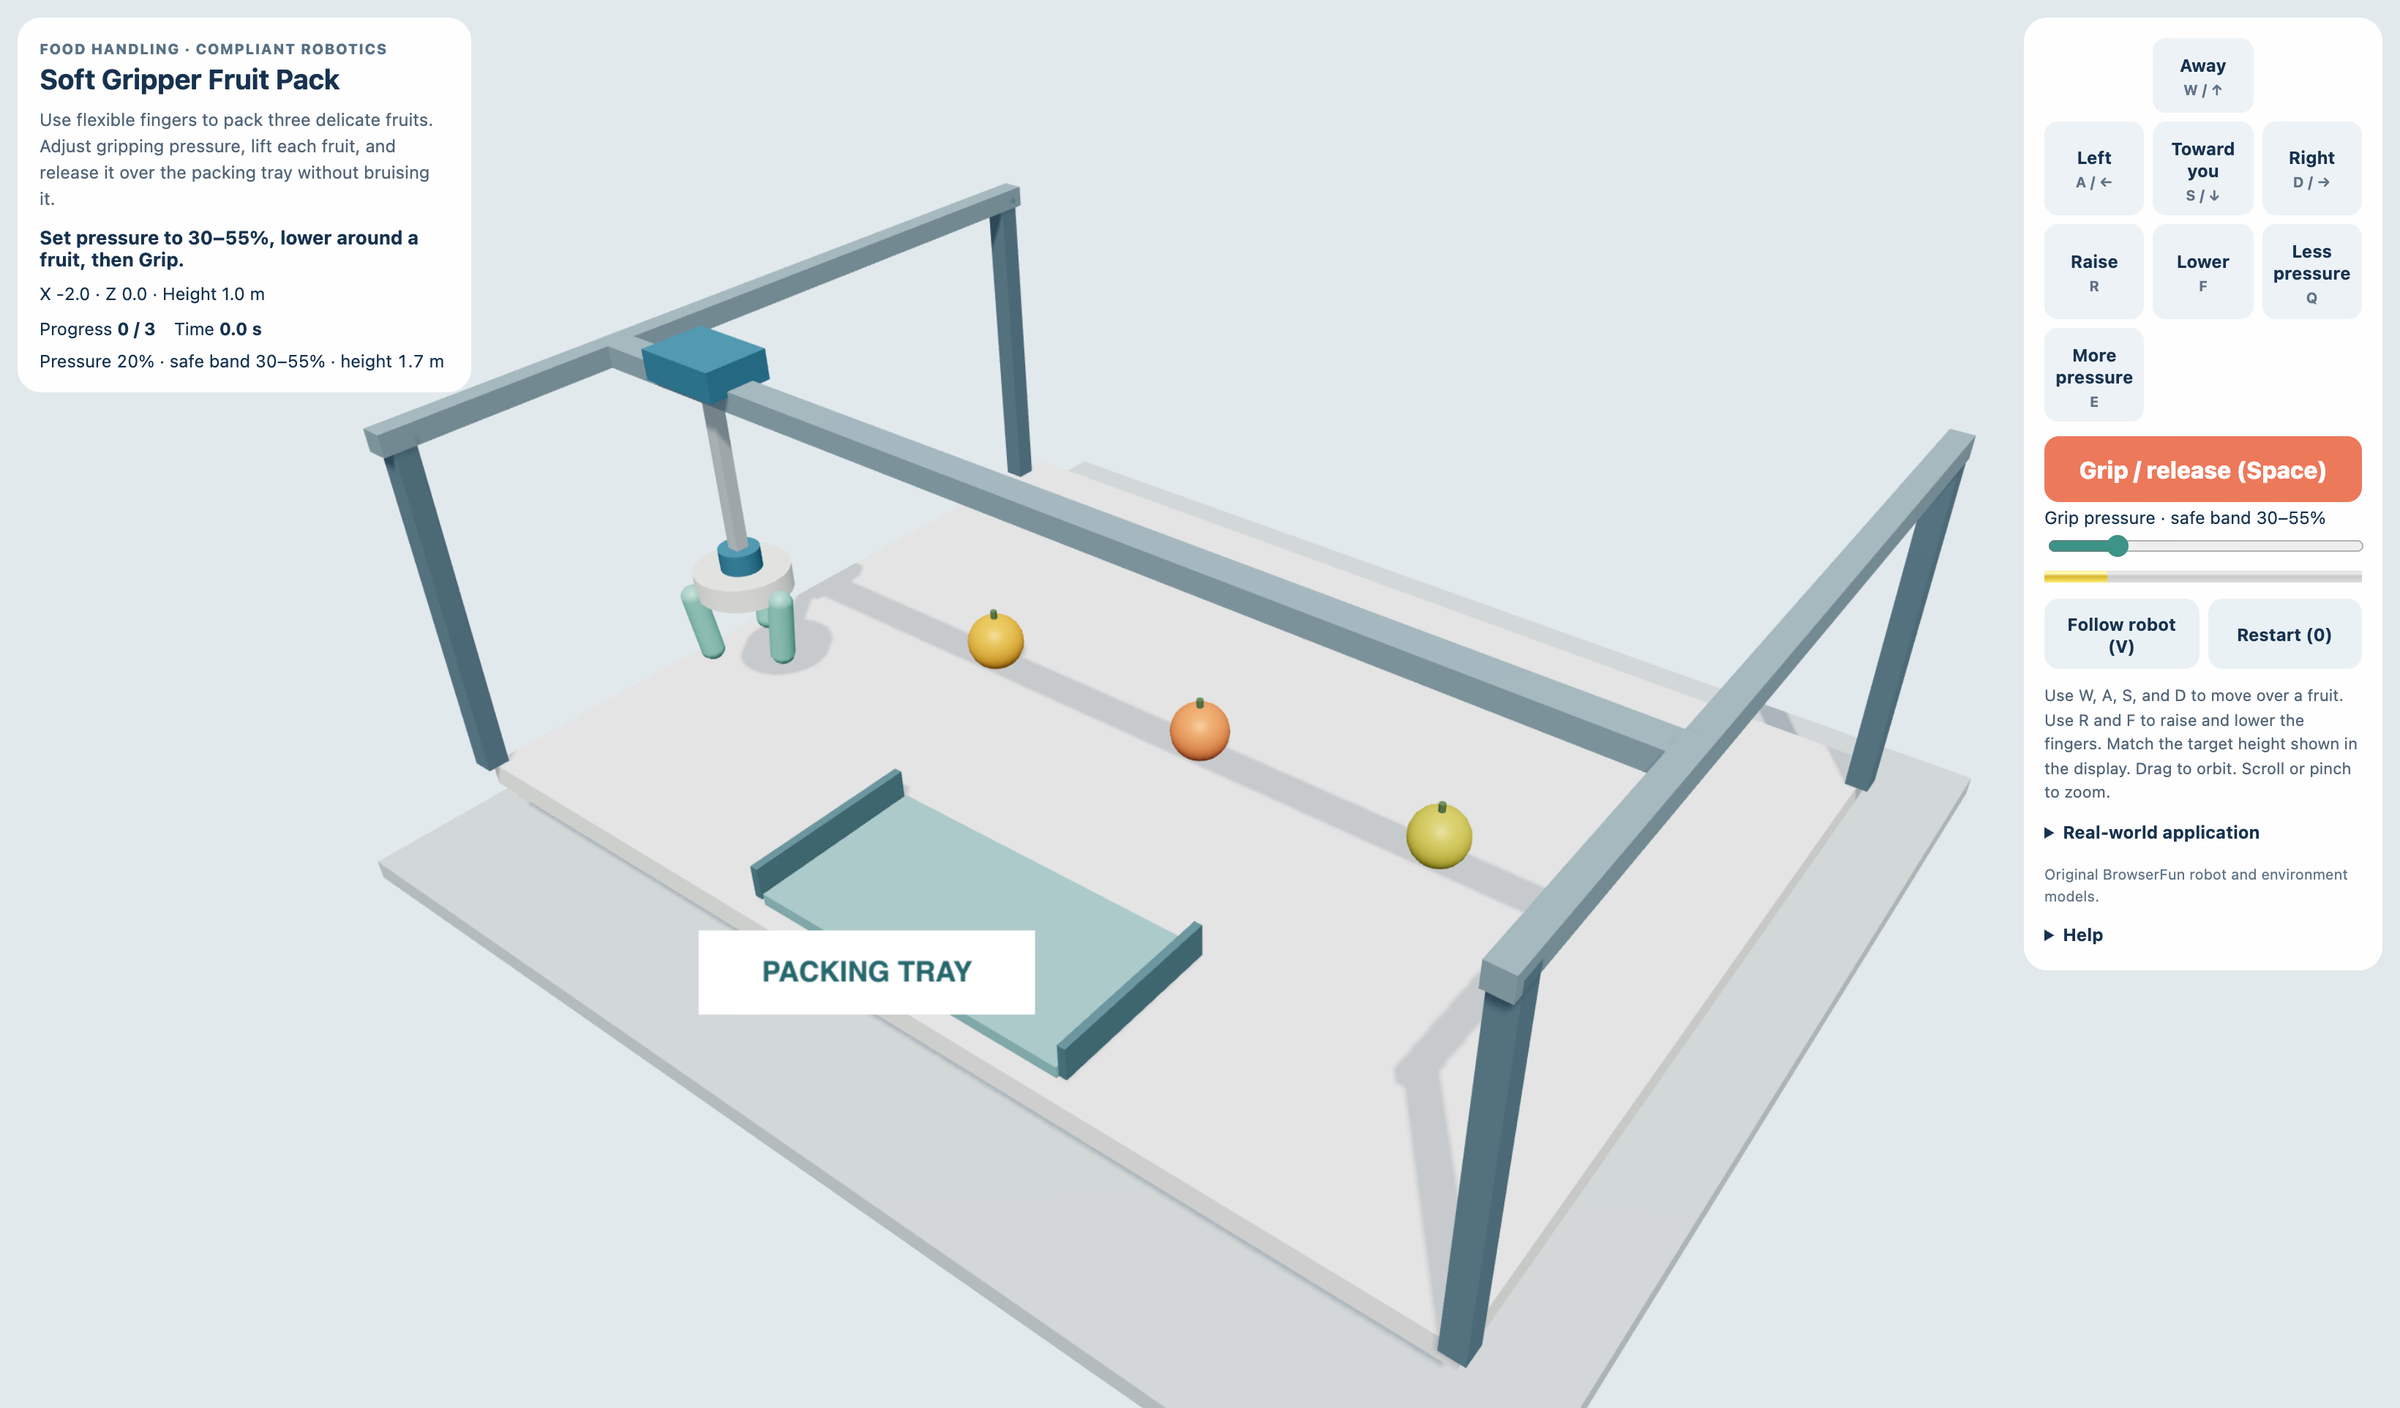
Nutze biegsame Finger, um drei zarte Früchte zu packen. Stell den Druck ein, heb jede Frucht und lass sie über dem Tablett los, ohne sie zu quetschen.
Mehr wie dieses
So spielst du Soft Gripper Fruit Pack
- 1
Die Finger stellen
Drücke Weg, Links, Zu dir und Rechts, um über eine Frucht zu kommen. Drücke Heben und Senken, um die Finger zu heben und zu senken. Triff die Ziel-Höhe auf der Anzeige.
- 2
Einen sanften Druck finden
Drücke Weniger Druck und Mehr Druck. Der sichere Lernbereich ist 30–55%. Drücke Greifen / loslassen (Space), um die Frucht zu halten. Zu wenig Druck lässt sie rutschen. Zu viel quetscht sie und bringt einen Ersatz.
- 3
Die Frucht packen
Heb sie, trag sie zur markierten Schale und drücke Greifen / loslassen (Space). Die Frucht muss in der Schale landen, um zu zählen. Pack alle drei.
Hauptfunktionen
Lebensmittel · weicher Greifer
Weiche Greifer schmiegen sich um zarte Dinge. Diese Mission zeigt den Unterschied zwischen genug Druck zum Halten und zu viel Druck, der die Frucht beschädigt. Die Werte sind Beispiele.
Tastatur und Tippen
Nutze die Knöpfe auf dem Bildschirm oder die Tastenkürzel. Neu starten (0) startet einen neuen Auftrag.
Häufig gestellte Fragen
Ist das eine echte Robotersteuerung?
Nein. Das ist eine einfache Lernsimulation. Sie verbindet sich nicht mit echten Robotern und bildet keine echten Arbeitsschritte nach.