Forskningsexpeditioner och sensorlogik
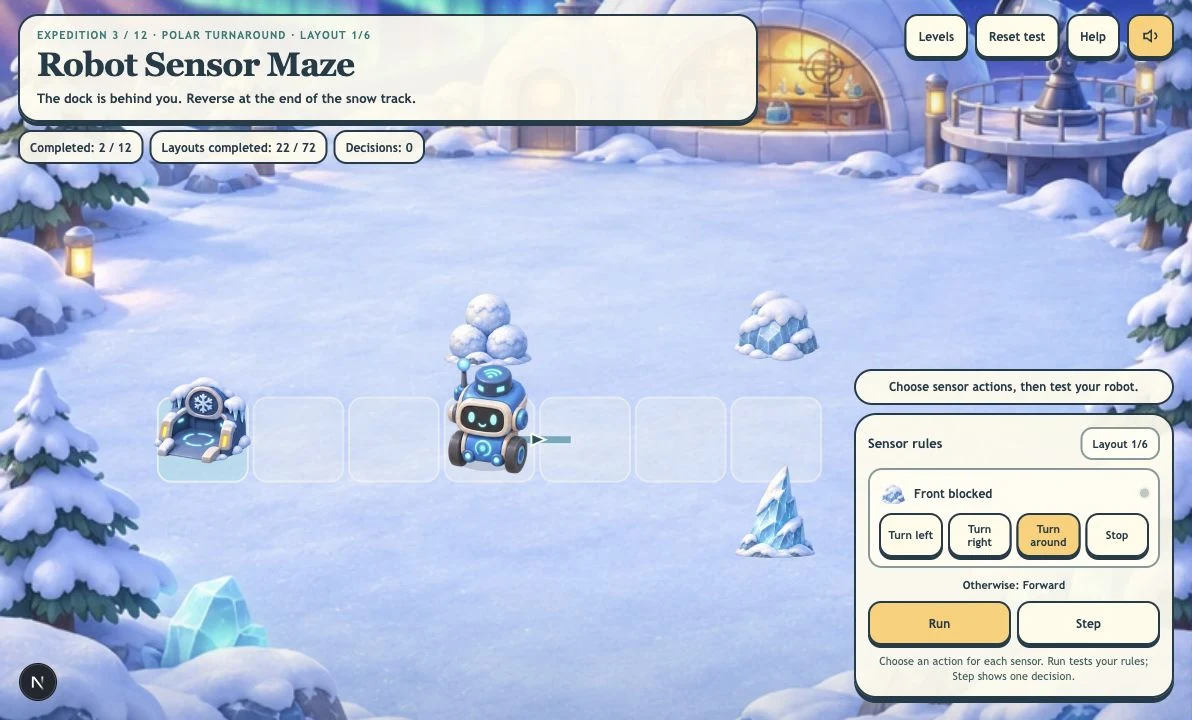
Robotens sensorlabyrint
Bygg sensorregler för en forskningsrobot genom 12 nivåer med sex banlayouter vardera. Klara alla 72 labyrintlayouter i åtta illustrerade miljöer med väggar, signaler, prover och faror.
Mer som detta
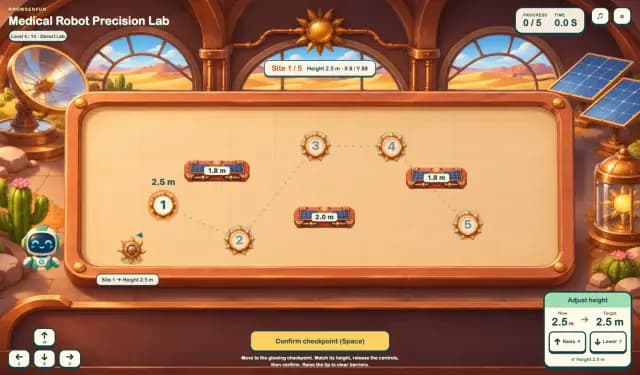
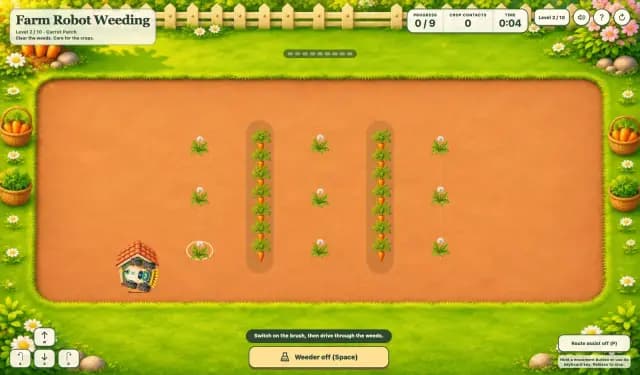
Så spelar du: Robotens sensorlabyrint
- 1
Läs det aktiva forskningsjobbet
Första expeditionen öppnas direkt i spel. Läs målet och undersök den illustrerade rutten, dockan och uppdragsföremålen.
- 2
Välj sensorhandlingar
Varje rad har ett namngivet villkor och valbara handlingar. Välj hur roboten reagerar. Rader kontrolleras uppifrån och ned; om ingen matchar går den Framåt.
- 3
Observera och felsök
Använd Kör eller Steg. Följ Sensorer i realtid, strålen och Senaste beslut. Ändra en regel efter ett stopp, en fara eller en upprepad rutt och testa igen.
- 4
Klara alla sex banlayouter
Slutför prov-, signal- och dockningsjobbet och välj sedan Nästa banlayout. Spela om banlayouten upprepar aktuell rutt. Framstegen sparas på enheten.
Nyckelfunktioner
Åtta illustrerade forskningsmiljöer
Utforska skog, kust, polarobservatorium, kristallgrotta, växthus, öken, urverksträdgård och Månen. Varje miljö har egen grafik för bakgrund, hinder, prover och docka. Varje banlayout blandar tre tydligt olika hindersilhuetter.
Tolv nivåer med sex banlayouter vardera
Träna väggupptäckt, exakt dockning, provinsamling, golvsignaler, sidoöppningar, undvikande av faror och felsökning. Varje nivå har sex skapade layouter med olika rutter, sensorpositioner och längder.
En synlig redigerare för villkor och handlingar
Välj handlingar som Sväng vänster, Sväng höger, Vänd om, Samla prov och Stopp. Första matchande sensorraden körs; Annars: Framåt. Sensorer i realtid, en stråle, spår och senaste beslut förklarar vad som hände.
Fritt val av nivå och utmaning
Använd Nivåer för att välja valfri nivå och vilken som helst av dess sex utmaningar. Klarmarkeringar sparas separat. Nästa banlayout fortsätter vanliga ordningen medan manuellt val alltid är öppet.
Vad är Robotens sensorlabyrint?
Bygg sensorregler för en forskningsrobot genom 12 nivåer med sex banlayouter vardera. Klara alla 72 labyrintlayouter i åtta illustrerade miljöer med väggar, signaler, prover och faror. Den förenklade simuleringen lär ut villkorligt beteende genom val av sensorhandlingar i stället för skriven kod. Var och en av de 12 nivåerna har sex skapade labyrintlayouter. Delade hinder används på olika vägar, förgreningar och sensorjobb.
Lär genom robotexperiment
- 1
Koppla villkor till konsekvenser
En annan sensorhandling ändrar robotens rörelse, insamling eller stopp i den illustrerade världen.
- 2
Analysera beslut
Urverkets felsökningsuppdrag börjar med en felaktig sidoöppningshandling. Testa rutten, hitta den missade grenen och laga regeln.
Vanliga frågor
Hur skiljer sig uppdragen åt?
De lär ut höger- och vänsterreaktioner på väggar, vändning, exakt dockning, provinsamling, golvsignaler, upptäckt av sidoöppningar, undvikande av faror, brytargrindar, tvåsignalsrutter, felsökning och en kombinerad forskningstur.
Hur fungerar flera sensorregler?
Den första matchande raden körs. En sväng ändrar riktning utan rörelse i samma beslut. Varje färgad golvsignal eller sidoöppningsposition utlöses en gång per test. Annars: Framåt flyttar roboten en ruttruta.
Vad gör Samla prov och Stopp?
Samla prov tar ett prov på robotens nuvarande ruta. Stopp avslutar testet; det lyckas vid dockan efter att alla nödvändiga prover och signaler är klara. Att gå över en brytare öppnar dess grind.
Har varje nivå sex olika banlayouter?
Ja. Var och en av de 12 nivåerna har sex skapade ruttlayouter, totalt 72. Öva i ordning med Nästa banlayout eller välj valfri layout via Nivåer. Hindergrafiken delas; ruttgeometri, sensorpositioner och längder varierar. Avklarade layouter och nästa oavslutade layout sparas.
Ansluter spelet till riktiga robotar?
Nej. Det är en gratis utbildningssimulering i webbläsaren med valbara regler, valfri musik och lokalt sparade framsteg.
Kan jag byta nivå fritt?
Ja. Alla nivåer och alla sex jobb eller layouter finns direkt under Nivåer. En klar utmaning registrerar framsteg utan att begränsa valen.