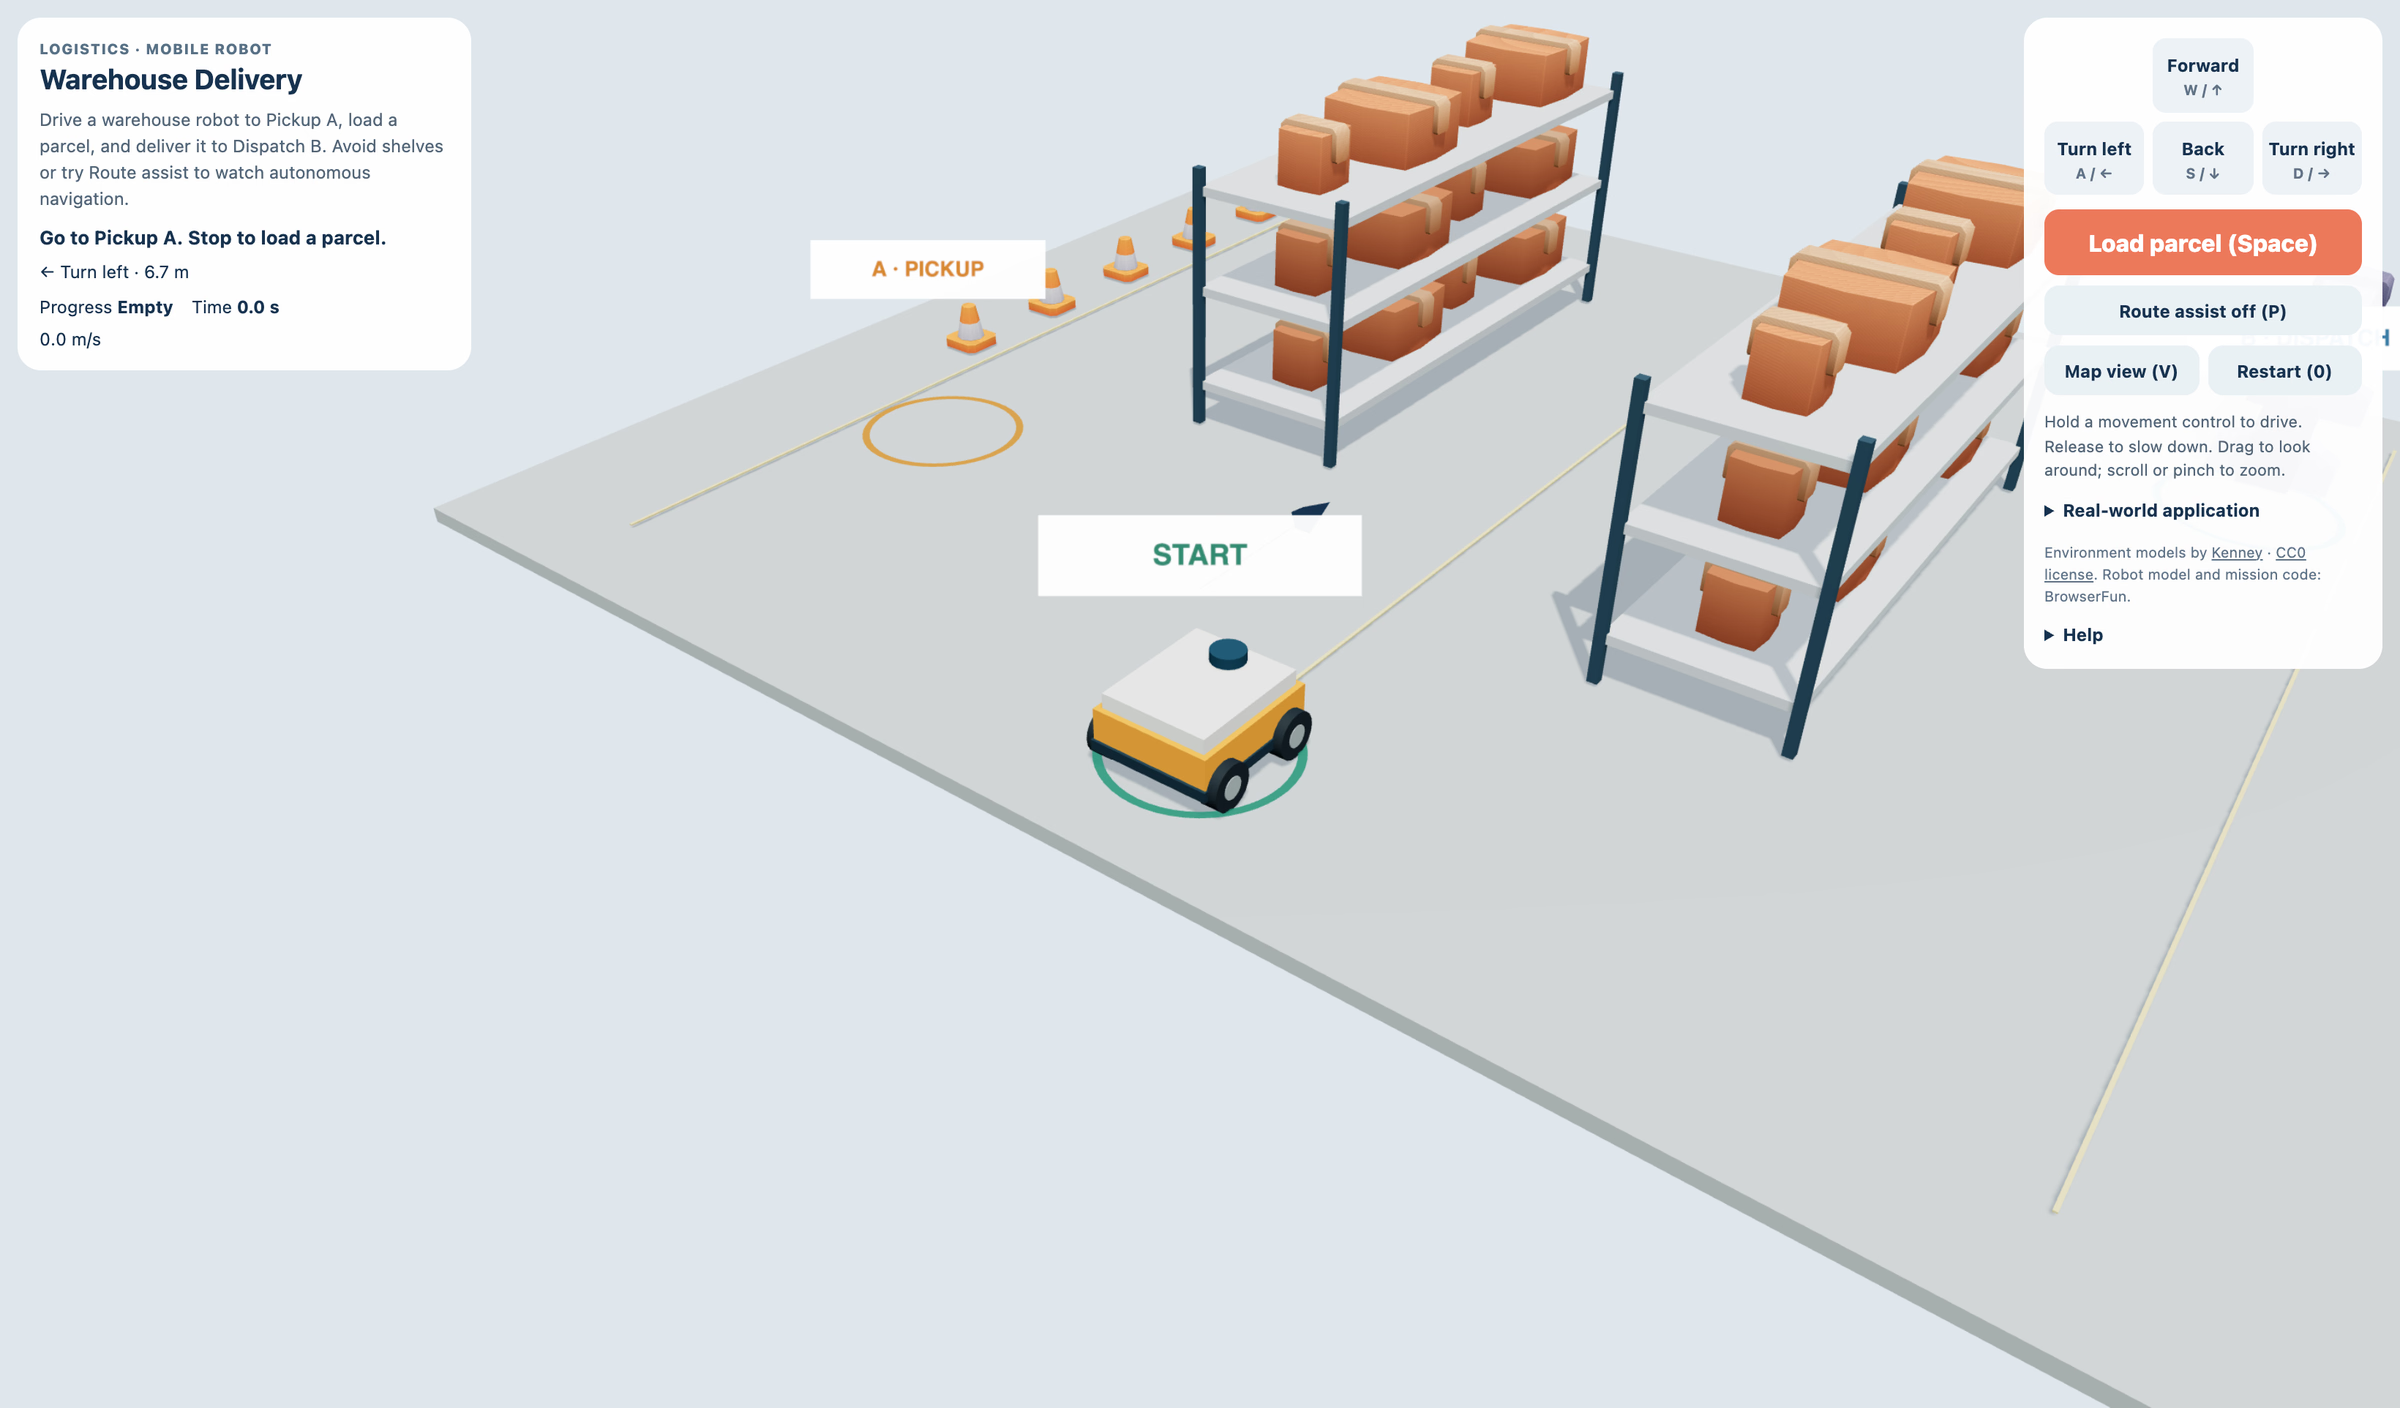
가고, 싣고, 배달
Warehouse Delivery
창고 로봇을 Pickup A까지 몰고, 소포를 실은 다음 Dispatch B로 배달해요. 선반을 피하거나 경로 보조 끔 (P)로 스스로 가는 길을 봐요.
비슷한 게임
Warehouse Delivery 하는 법
- 1
가는 방법 고르기
앞, 왼쪽으로, 뒤, 오른쪽으로를 누르거나 경로 보조 끔 (P)를 눌러요. 직접 운전하면 경로 보조가 꺼져요. 안전 스캐너는 선반 가까이에서 브레이크를 해요.
- 2
소포 싣기
Pickup A에 도착해 로봇이 멈춘 다음 소포 싣기 (Space)를 눌러요. 소포가 드는 판 위에 나타나요.
- 3
배달하기
Dispatch B까지 운전하거나 경로 보조를 써요. 멈춘 다음 소포 내리기 (Space)로 배달을 끝내요.
주요 기능
물류 · 움직이는 로봇
창고 로봇은 물건을 옮겨요. 직접 운전과 경로, 장애물 찾기, 싣는 곳 정지를 비교해요.
하면서 배워요
움직임, 느끼기, 할 일 고르기를 비교하면서 로봇 임무를 끝내요.
자주 묻는 질문
진짜 로봇 조종기예요?
아니에요. 배우기 위한 브라우저 시뮬레이션이에요. 진짜 기계에는 연결되지 않아요.
키보드나 터치로 할 수 있어요?
네. 앞, 왼쪽으로, 뒤, 오른쪽으로를 누르고 있거나 W, A, S, D를 써요. 임무 버튼은 소포 싣기 (Space)예요. 처음부터 (0)는 새 임무를 시작해요.