맞추고, 살살 쥐고, 담기
Soft Gripper Fruit Pack
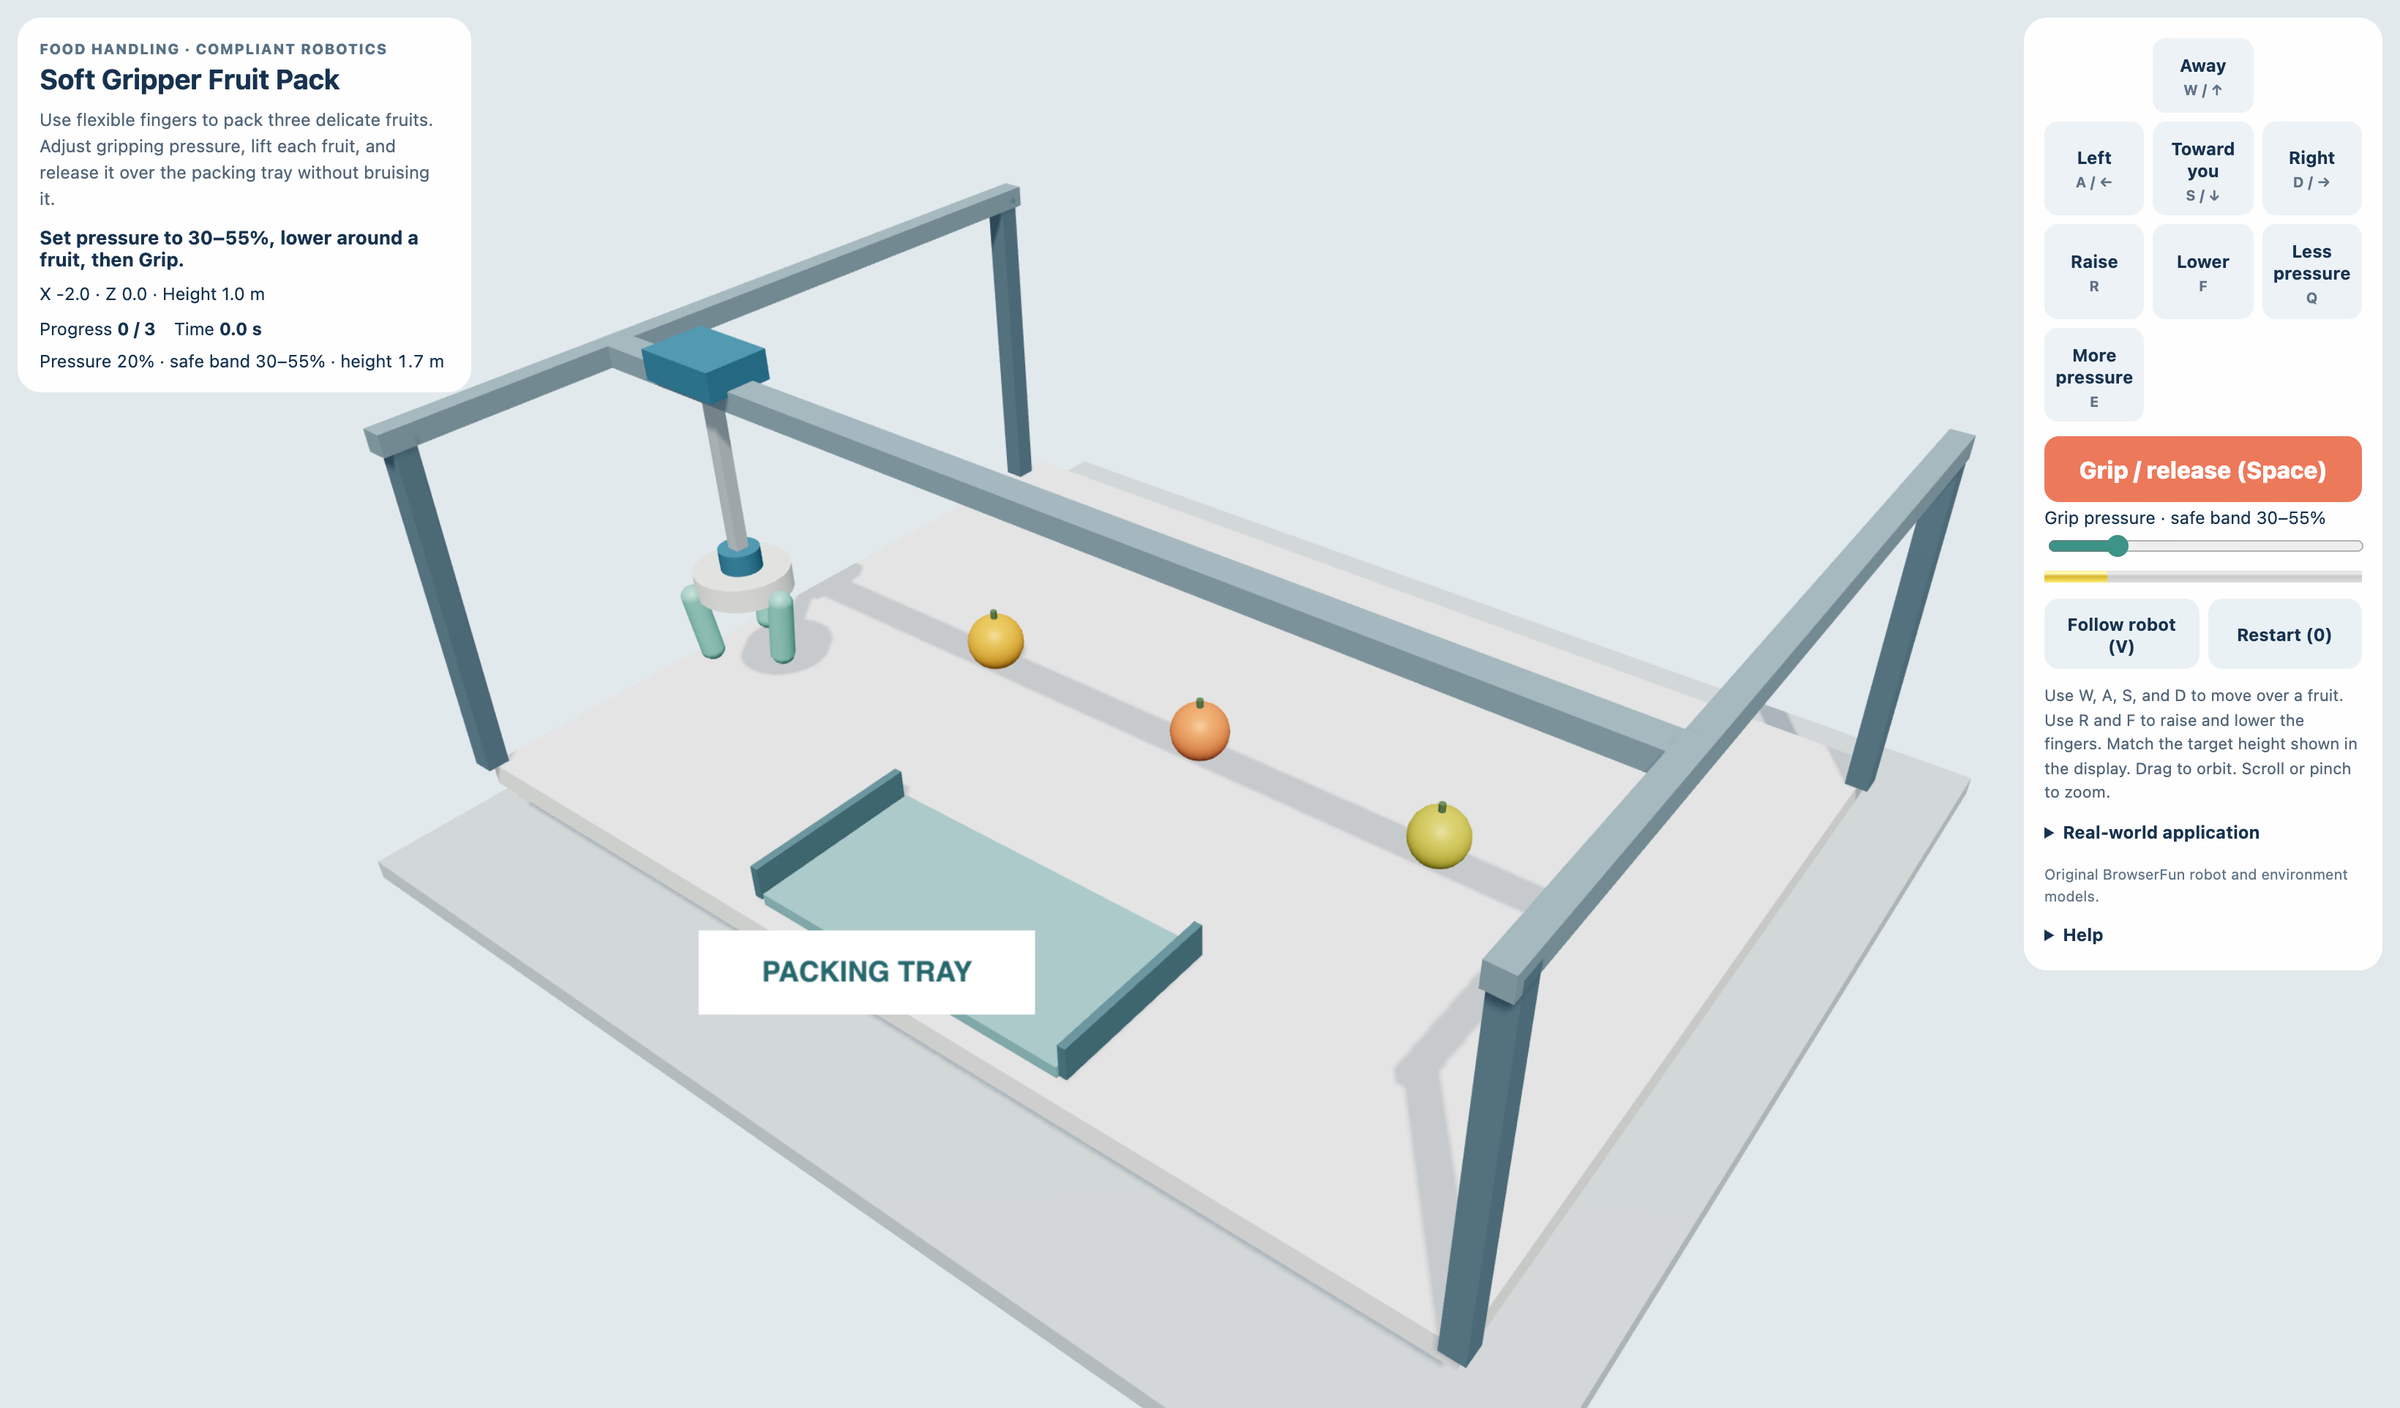
부드러운 손가락으로 약한 과일 셋을 담아요. 쥐는 힘을 맞추고, 과일을 들어, 멍 없이 쟁반 위에 놓아요.
비슷한 게임
Soft Gripper Fruit Pack 하는 법
- 1
손가락 위치
멀리, 왼쪽, 네 쪽으로, 오른쪽으로 과일 위로 움직여요. 올리기와 내리기로 손가락 높이를 맞춰요. 화면의 높이에 맞춰요.
- 2
부드러운 힘
압력 낮추기와 압력 높이기를 눌러요. 배우기 안전한 범위는 30–55%예요. 잡기 / 놓기 (Space)로 과일을 쥐어요. 너무 약하면 미끄러져요. 너무 세면 멍이 들고 새 과일이 와요.
- 3
과일 담기
들어 표시된 쟁반으로 가져가 잡기 / 놓기 (Space)를 눌러요. 쟁반 안에 떨어져야 세어요. 과일 셋을 다 담아요.
주요 기능
음식 · 부드러운 로봇
부드러운 그리퍼는 약한 물건 모양에 맞춰져요. 이 임무는 들 만큼의 힘과 상할 만큼의 힘 차이를 보여 줘요. 압력 숫자는 예시예요.
키보드와 터치
화면 버튼이나 키보드 단축키를 써요. 처음부터 (0)는 새 임무를 시작해요.
자주 묻는 질문
진짜 로봇 조종기예요?
아니에요. 배우기 위한 간단한 시뮬레이션이에요. 진짜 로봇에 연결되지 않고, 진짜 조작 방법도 따라 하지 않아요.