연구 탐사와 센서 논리
로봇 센서 미로
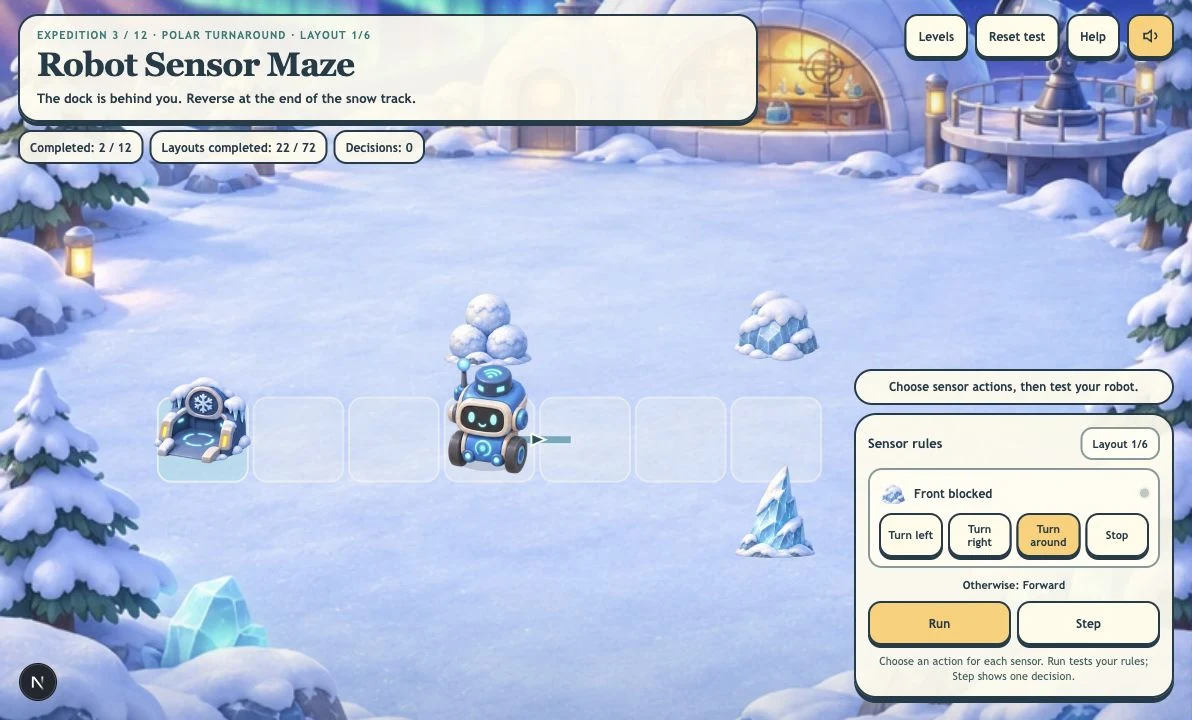
각각 여섯 배치가 있는 12개 레벨에서 연구 로봇의 센서 규칙을 만드세요. 벽, 신호, 표본, 위험을 활용하며 8개 그림 환경의 미로 배치 72개를 완료하세요.
비슷한 게임
게임 방법 로봇 센서 미로
- 1
현재 연구 작업 읽기
첫 탐사는 바로 플레이할 수 있습니다. 목표를 읽고 그림 경로, 도크, 임무 물체를 살펴보세요.
- 2
센서 동작 고르기
각 행에는 이름이 있는 조건과 선택할 동작이 있습니다. 로봇의 반응을 정하세요. 위에서 아래로 행을 확인하며 일치하지 않으면 앞으로 이동합니다.
- 3
관찰하고 수정하기
실행 또는 한 단계를 사용하세요. 실시간 센서, 빛줄기, 마지막 판단을 보세요. 정지, 위험, 반복 경로 후 규칙을 바꾸고 다시 시험하세요.
- 4
여섯 배치 모두 완료하기
표본, 신호, 도킹 작업을 끝낸 뒤 다음 배치를 선택하세요. 배치 다시 하기는 현재 경로를 반복합니다. 진행은 기기에 저장됩니다.
주요 기능
그림으로 꾸민 연구 환경 8곳
숲, 해안, 극지 관측소, 수정 동굴, 온실, 사막, 톱니바퀴 정원, 달을 탐사하세요. 각 환경에는 전용 배경, 장애물, 표본, 도크 그림이 있습니다. 각 배치에는 윤곽이 다른 장애물 세 가지가 섞여 있습니다.
12개 레벨, 각각 여섯 배치
벽 감지, 정확한 도킹, 표본 수집, 바닥 신호, 옆 갈림길, 위험 회피, 오류 수정을 연습하세요. 각 레벨에는 경로, 센서 위치, 길이가 다른 제작된 배치 여섯 가지가 있습니다.
조건과 동작이 보이는 편집기
왼쪽으로 돌기, 오른쪽으로 돌기, 뒤돌기, 표본 수집, 멈추기 같은 동작을 선택하세요. 처음 일치하는 센서 행이 실행되며, 그 외: 앞으로입니다. 실시간 센서, 빛줄기, 자취와 마지막 판단이 결과를 설명합니다.
레벨과 작업 자유 선택
레벨 목록에서 모든 레벨과 여섯 도전 중 아무 도전이나 고를 수 있습니다. 완료 표시는 따로 저장됩니다. 다음 배치은 기존 순서를 이어 가며 수동 선택은 언제나 자유롭습니다.
게임 소개: 로봇 센서 미로
각각 여섯 배치가 있는 12개 레벨에서 연구 로봇의 센서 규칙을 만드세요. 벽, 신호, 표본, 위험을 활용하며 8개 그림 환경의 미로 배치 72개를 완료하세요. 코드를 입력하는 대신 센서 동작을 골라 조건에 따른 로봇 행동을 배우는 단순화된 시뮬레이션입니다. 12개 레벨마다 제작된 미로 배치 여섯 가지가 있습니다. 공통 장애물이 서로 다른 경로, 갈림길, 센서 작업에 등장합니다.
로봇 실험으로 배우기
- 1
조건과 결과 연결하기
센서 동작을 바꾸면 그림 속 로봇의 이동, 수집, 정지 행동이 달라집니다.
- 2
판단 진단하기
톱니바퀴 오류 수정 임무는 옆 갈림길 동작이 잘못된 상태로 시작합니다. 경로를 시험하고 놓친 갈림길을 찾아 규칙을 고치세요.
자주 묻는 질문
임무는 어떻게 다른가요?
오른쪽과 왼쪽 벽 반응, 되돌기, 정확한 도킹, 표본 수집, 바닥 신호, 옆 갈림길 감지, 위험 회피, 스위치 문, 두 신호 경로, 오류 수정, 복합 연구를 배웁니다.
여러 센서 규칙은 어떻게 작동하나요?
처음 일치하는 행이 실행됩니다. 회전은 같은 판단에서 이동하지 않고 방향만 바꿉니다. 각 색 바닥 신호나 옆 갈림길 위치는 시험마다 한 번 작동합니다. 그 외: 앞으로는 경로 한 칸을 전진합니다.
표본 수집과 멈추기는 무엇을 하나요?
표본 수집은 현재 칸의 표본을 집습니다. 멈추기는 시험을 끝내며 필요한 표본과 신호를 모두 마친 뒤 도크에서 성공합니다. 스위치를 밟으면 문이 열립니다.
모든 레벨에 여섯 가지 다른 배치가 있나요?
네. 12개 레벨마다 제작된 경로 배치 여섯 가지로 총 72개입니다. 장애물 그림은 공유되고 경로 모양, 센서 위치, 길이가 달라집니다. 완료한 배치와 다음 미완료 진행 지점이 저장됩니다. 레벨 목록에서 모든 배치를 자유롭게 선택할 수도 있습니다.
실제 로봇에 연결하나요?
아니요. 규칙 선택, 선택 사항인 음악, 기기에 저장되는 진행 상황을 제공하는 무료 교육용 브라우저 시뮬레이션입니다.
레벨을 자유롭게 바꿀 수 있나요?
네. 레벨 목록에서 모든 레벨과 여섯 작업 또는 배치를 바로 선택할 수 있습니다. 도전 완료는 진행을 기록하고 선택을 잠그지 않습니다.