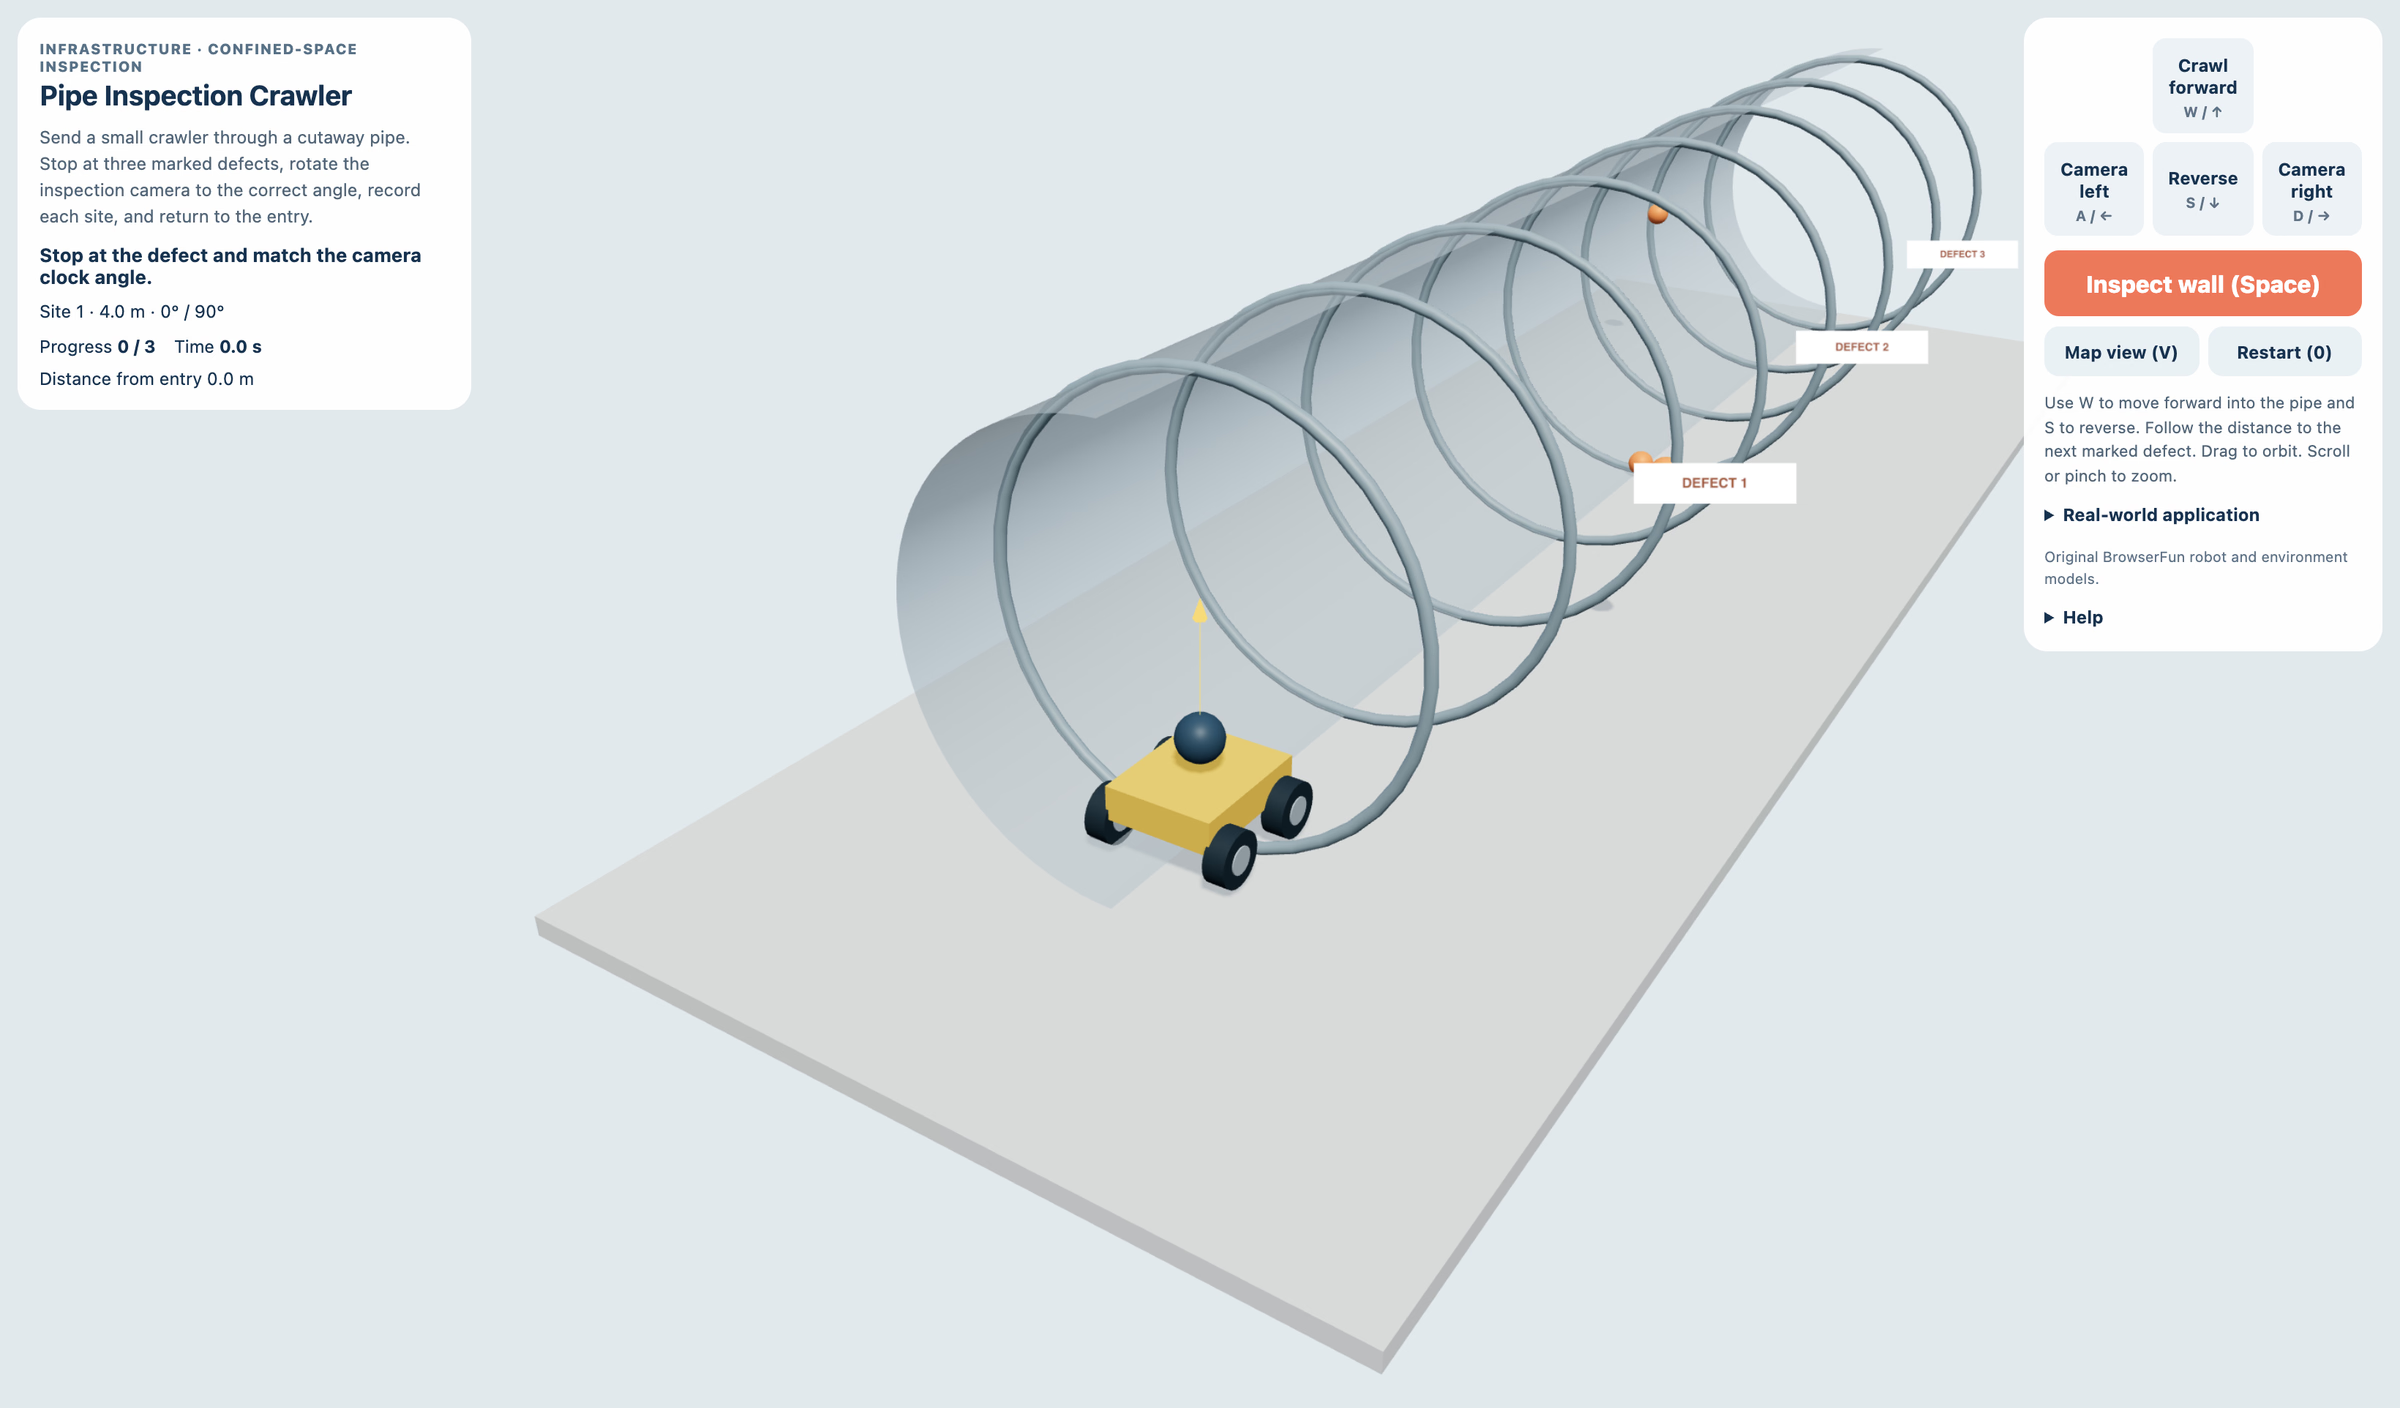
Rampe, aligne la caméra, inspecte
Pipe Inspection Crawler
Envoie un petit robot dans un tuyau ouvert. Arrête-toi à trois défauts marqués, tourne la caméra vers le bon angle, enregistre chaque site et reviens à l'entrée.
Plus comme ça
Comment jouer à Pipe Inspection Crawler
- 1
Rampe jusqu'à un défaut
Appuie sur Avance en rampant pour entrer dans le tuyau et Recule pour reculer. Suis la distance jusqu'au défaut marqué suivant.
- 2
Vise la caméra
Appuie sur Caméra à gauche et Caméra à droite pour tourner la caméra autour de la paroi. Atteins l'angle visé, arrête-toi et appuie sur Inspecte la paroi (Space). Reste aligné jusqu'à la fin de l'inspection.
- 3
Reviens avec les enregistrements
Inspecte les trois défauts, puis recule jusqu'à l'entrée et arrête-toi. Passe de Suis le robot (V) à tout le tuyau avec Vue carte (V).
Fonctionnalités clés
Infrastructure · inspection en espace étroit
Les robots d'inspection portent des caméras dans des endroits difficiles d'accès. Cette coupe apprend la distance et l'orientation de la caméra sans cacher le robot dans un tuyau opaque.
Clavier et toucher
Utilise les boutons à l'écran ou les raccourcis clavier. Recommencer (0) commence une nouvelle mission.
Foire aux questions
C'est une vraie commande de robot ?
Non. C'est une simulation éducative simple. Elle ne se branche pas à de vrais robots et ne copie pas les vraies étapes de travail.