研究探險與感測器邏輯
機器人感測器迷宮
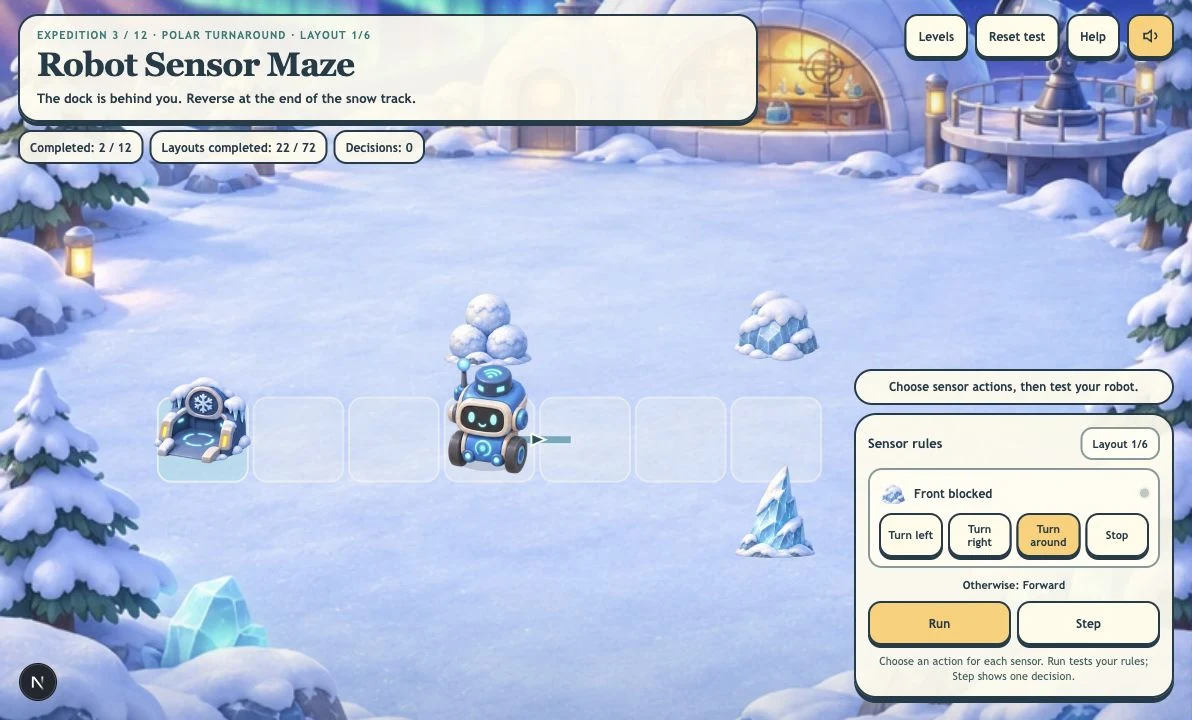
為研究機器人設定感測器規則,挑戰每關六種配置的12個關卡。在八種插畫環境中完成全部72種迷宮配置,運用牆壁、信號、樣本和危險。
更多類似遊戲
玩法:機器人感測器迷宮
- 1
閱讀目前研究任務
首次探險會直接進入遊戲。閱讀目標,查看插畫路線、停靠站和任務物件。
- 2
選擇感測器動作
每列都有具名條件和可選動作。選擇機器人的回應方式。系統從上到下檢查規則;沒有相符時便前進。
- 3
觀察與除錯
使用執行或單步。觀察即時感測器、光束和上次判斷。機器人停下、遇險或重複路線時修改規則,再次測試。
- 4
完成全部六種配置
完成樣本、信號和停靠任務後,選擇下一配置。重玩配置重複目前路線。進度儲存在此裝置上。
主要功能
八種插畫研究環境
探索林地、海岸、極地觀測站、水晶洞、溫室、沙漠、鐘錶花園和月球。每種場景都有專屬背景、障礙、樣本和停靠站插畫。 每種配置組合使用三種輪廓不同的障礙。
12個關卡,每關6種配置
練習偵測牆壁、準確停靠、採集樣本、地面信號、側方岔路、避險和除錯。每關有六種設計好的配置,路線、感測器位置和長度各不相同。
可見的條件與動作編輯器
選擇左轉、右轉、迴轉、採集樣本和停止等動作。系統執行首條相符的感測器規則;否則:前進。即時感測器、光束、軌跡和上次判斷會解釋結果。
自由選擇關卡與挑戰
用選擇關卡選擇任何關卡及其中任意一項挑戰,每關六項。完成標記單獨儲存。下一配置會按通常順序繼續,也可始終手動選擇。
什麼是機器人感測器迷宮?
為研究機器人設定感測器規則,挑戰每關六種配置的12個關卡。在八種插畫環境中完成全部72種迷宮配置,運用牆壁、信號、樣本和危險。這款簡化模擬透過選擇感測器動作而非輸入程式碼來教授條件行為。12個關卡各有六種設計好的迷宮配置。不同路線、岔路和感測器任務共用障礙插畫。
透過機器人實驗學習
- 1
連結條件與結果
改變感測器動作,就會改變機器人在插畫世界中的移動、採集或停止行為。
- 2
分析判斷
鐘錶園除錯任務從錯誤的側方岔路動作開始。測試路線,找到錯過的分支,再修正規則。
常見問題
任務之間有什麼不同?
任務涵蓋左右遇牆回應、迴轉、準確停靠、採集樣本、地面信號、側方岔路偵測、避險、開關閘門、雙信號路線、除錯和綜合研究之旅。
多條感測器規則如何運作?
系統執行首條相符規則。轉向只改變朝向,不在同一次判斷中移動。每個彩色地面信號或側方岔路位置每次測試只觸發一次。否則:前進讓機器人沿路線前進一格。
採集樣本和停止有什麼作用?
採集樣本收集機器人目前格的樣本。停止結束測試;完成所需樣本和信號後,在停靠站停止即為成功。經過開關會打開對應閘門。
每關都有六種不同配置嗎?
有。12個關卡各有六種設計好的路線配置,共72種。可用下一配置依序練習,也可從選擇關卡直接選擇任意配置。障礙插畫共用;路線形狀、感測器位置和長度不同。已完成配置和下一個未完成配置都會儲存。
會連接真實機器人嗎?
不會。這是一款免費教育瀏覽器模擬遊戲,使用可選擇的規則,提供可選音樂,並將進度儲存在本機。
可以自由切換關卡嗎?
可以。所有關卡及每關六項挑戰,從選擇關卡中立即可選。完成挑戰會記錄進度,不限制選擇。