Thám hiểm nghiên cứu và logic cảm biến
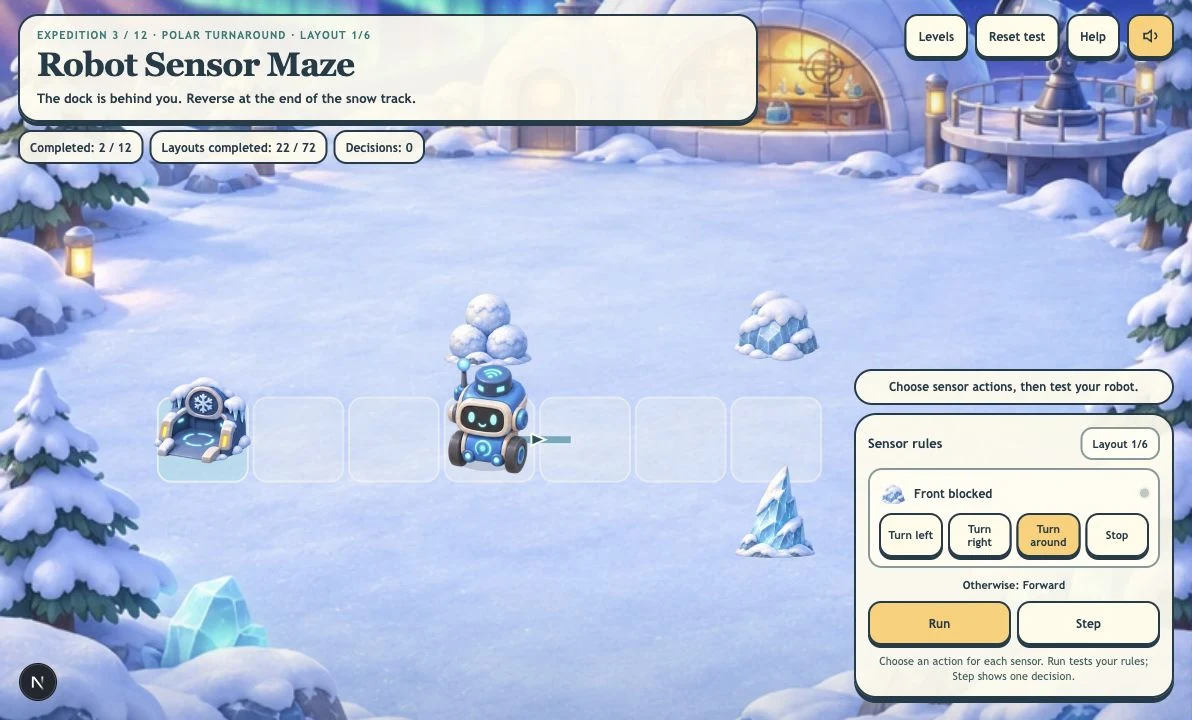
Mê cung cảm biến robot
Tạo quy tắc cảm biến cho robot nghiên cứu qua 12 cấp độ, mỗi cấp sáu bố cục. Hoàn thành 72 bố cục mê cung trong tám môi trường minh họa với tường, tín hiệu, mẫu và nguy hiểm.
Thêm game giống vậy
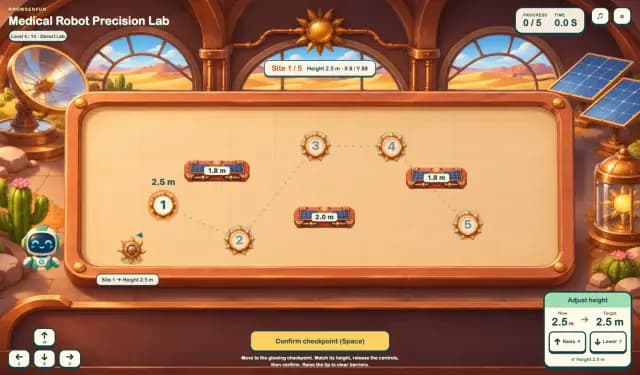
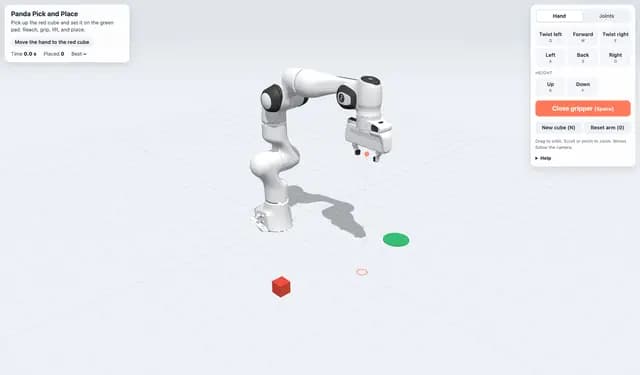
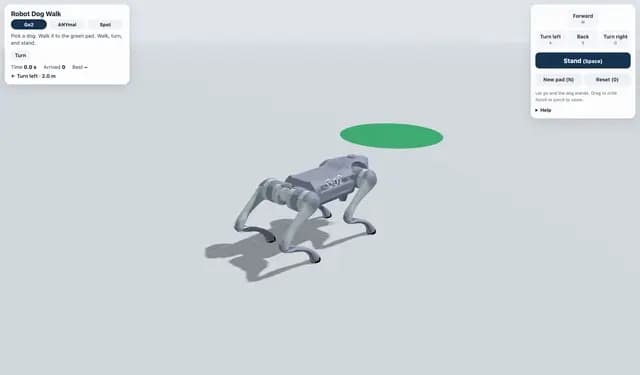
Cách chơi: Mê cung cảm biến robot
- 1
Đọc công việc nghiên cứu hiện tại
Chuyến đầu mở thẳng vào trò chơi. Đọc mục tiêu, quan sát đường minh họa, trạm và vật thể nhiệm vụ.
- 2
Chọn hành động cảm biến
Mỗi hàng có điều kiện được đặt tên và hành động để chọn. Chọn cách robot phản ứng. Các hàng được kiểm tra từ trên xuống; không hàng nào khớp thì robot Tiến.
- 3
Quan sát và sửa lỗi
Dùng Chạy hoặc Từng bước. Theo dõi Cảm biến trực tiếp, tia sáng và Quyết định gần nhất. Đổi quy tắc sau khi robot dừng, gặp nguy hiểm hoặc lặp đường rồi thử lại.
- 4
Hoàn thành cả sáu bố cục
Làm xong việc thu mẫu, ghé tín hiệu và dừng trạm rồi chọn Bố cục tiếp theo. Chơi lại bố cục lặp đường hiện tại. Tiến độ lưu trên thiết bị.
Tính năng chính
Tám môi trường nghiên cứu minh họa
Khám phá rừng, bờ biển, đài quan sát vùng cực, hang pha lê, nhà kính, sa mạc, vườn đồng hồ và Mặt Trăng. Mỗi nơi có hình nền, vật cản, mẫu và trạm riêng. Mỗi bố cục kết hợp ba dáng vật cản khác nhau rõ rệt.
Mười hai cấp độ, mỗi cấp sáu bố cục
Luyện phát hiện tường, dừng trạm chính xác, thu mẫu, tín hiệu sàn, lối mở bên, tránh nguy hiểm và sửa lỗi. Mỗi cấp độ có sáu bố cục thiết kế sẵn với đường đi, vị trí cảm biến và độ dài khác nhau.
Trình chỉnh sửa điều kiện và hành động trực quan
Chọn hành động như Rẽ trái, Rẽ phải, Quay lại, Thu mẫu và Dừng. Hàng cảm biến khớp đầu tiên chạy; Nếu không: Tiến. Cảm biến trực tiếp, tia sáng, dấu đường và quyết định gần nhất giải thích kết quả.
Tự do chọn cấp và thử thách
Dùng Các cấp độ để chọn mọi cấp và bất kỳ thử thách nào trong sáu thử thách. Dấu hoàn thành được lưu riêng. Bố cục tiếp theo tiếp tục thứ tự thường lệ, còn chọn thủ công luôn mở.
Mê cung cảm biến robot là gì?
Tạo quy tắc cảm biến cho robot nghiên cứu qua 12 cấp độ, mỗi cấp sáu bố cục. Hoàn thành 72 bố cục mê cung trong tám môi trường minh họa với tường, tín hiệu, mẫu và nguy hiểm. Mô phỏng đơn giản này dạy hành vi có điều kiện qua chọn hành động cảm biến thay vì gõ mã. Mỗi cấp trong 12 cấp độ có sáu bố cục mê cung thiết kế sẵn. Vật cản dùng chung xuất hiện trên các đường, nhánh và công việc cảm biến khác nhau.
Học qua thí nghiệm robot
- 1
Nối điều kiện với kết quả
Đổi hành động cảm biến làm thay đổi di chuyển, lấy mẫu hoặc dừng của robot trong thế giới minh họa.
- 2
Phân tích quyết định
Nhiệm vụ sửa lỗi vườn đồng hồ bắt đầu với hành động lối mở bên sai. Thử đường đi, tìm nhánh bị bỏ lỡ và sửa quy tắc.
Câu hỏi thường gặp
Các nhiệm vụ khác nhau thế nào?
Chúng dạy phản ứng gặp tường trái/phải, quay đầu, dừng trạm chính xác, thu mẫu, tín hiệu sàn, phát hiện lối mở bên, tránh nguy hiểm, cổng công tắc, đường hai tín hiệu, sửa lỗi và chuyến nghiên cứu tổng hợp.
Nhiều quy tắc cảm biến hoạt động thế nào?
Hàng khớp đầu tiên chạy. Rẽ đổi hướng nhưng không di chuyển trong cùng quyết định. Mỗi tín hiệu sàn màu hoặc vị trí lối mở bên kích hoạt một lần mỗi lượt thử. Nếu không: Tiến đưa robot đi một ô đường.
Thu mẫu và Dừng làm gì?
Thu mẫu lấy mẫu trên ô hiện tại của robot. Dừng kết thúc lượt thử; thành công tại trạm sau khi hoàn tất mọi mẫu và tín hiệu cần thiết. Đi qua công tắc sẽ mở cổng tương ứng.
Mỗi cấp độ có sáu bố cục khác nhau không?
Có. Mỗi cấp trong 12 cấp có sáu bố cục đường thiết kế sẵn, tổng cộng 72. Luyện theo thứ tự bằng Bố cục tiếp theo hoặc chọn bất kỳ trong Các cấp độ. Hình vật cản dùng chung; hình học đường, vị trí cảm biến và độ dài thay đổi. Bố cục đã xong và bố cục chưa xong tiếp theo được lưu.
Có kết nối robot thật không?
Không. Đây là mô phỏng giáo dục miễn phí trên trình duyệt, với quy tắc để chọn, nhạc tùy chọn và tiến độ lưu trên thiết bị.
Có thể tự do đổi cấp độ không?
Có. Mọi cấp và cả sáu việc hoặc bố cục có ngay trong Các cấp độ. Hoàn thành thử thách ghi tiến độ mà không hạn chế lựa chọn.