หุ่นยนต์ เกม
ดู เกม ทั้งหมดที่ติดแท็ก หุ่นยนต์ ฟรี ไม่ต้องดาวน์โหลด ไม่ต้องมีบัญชี
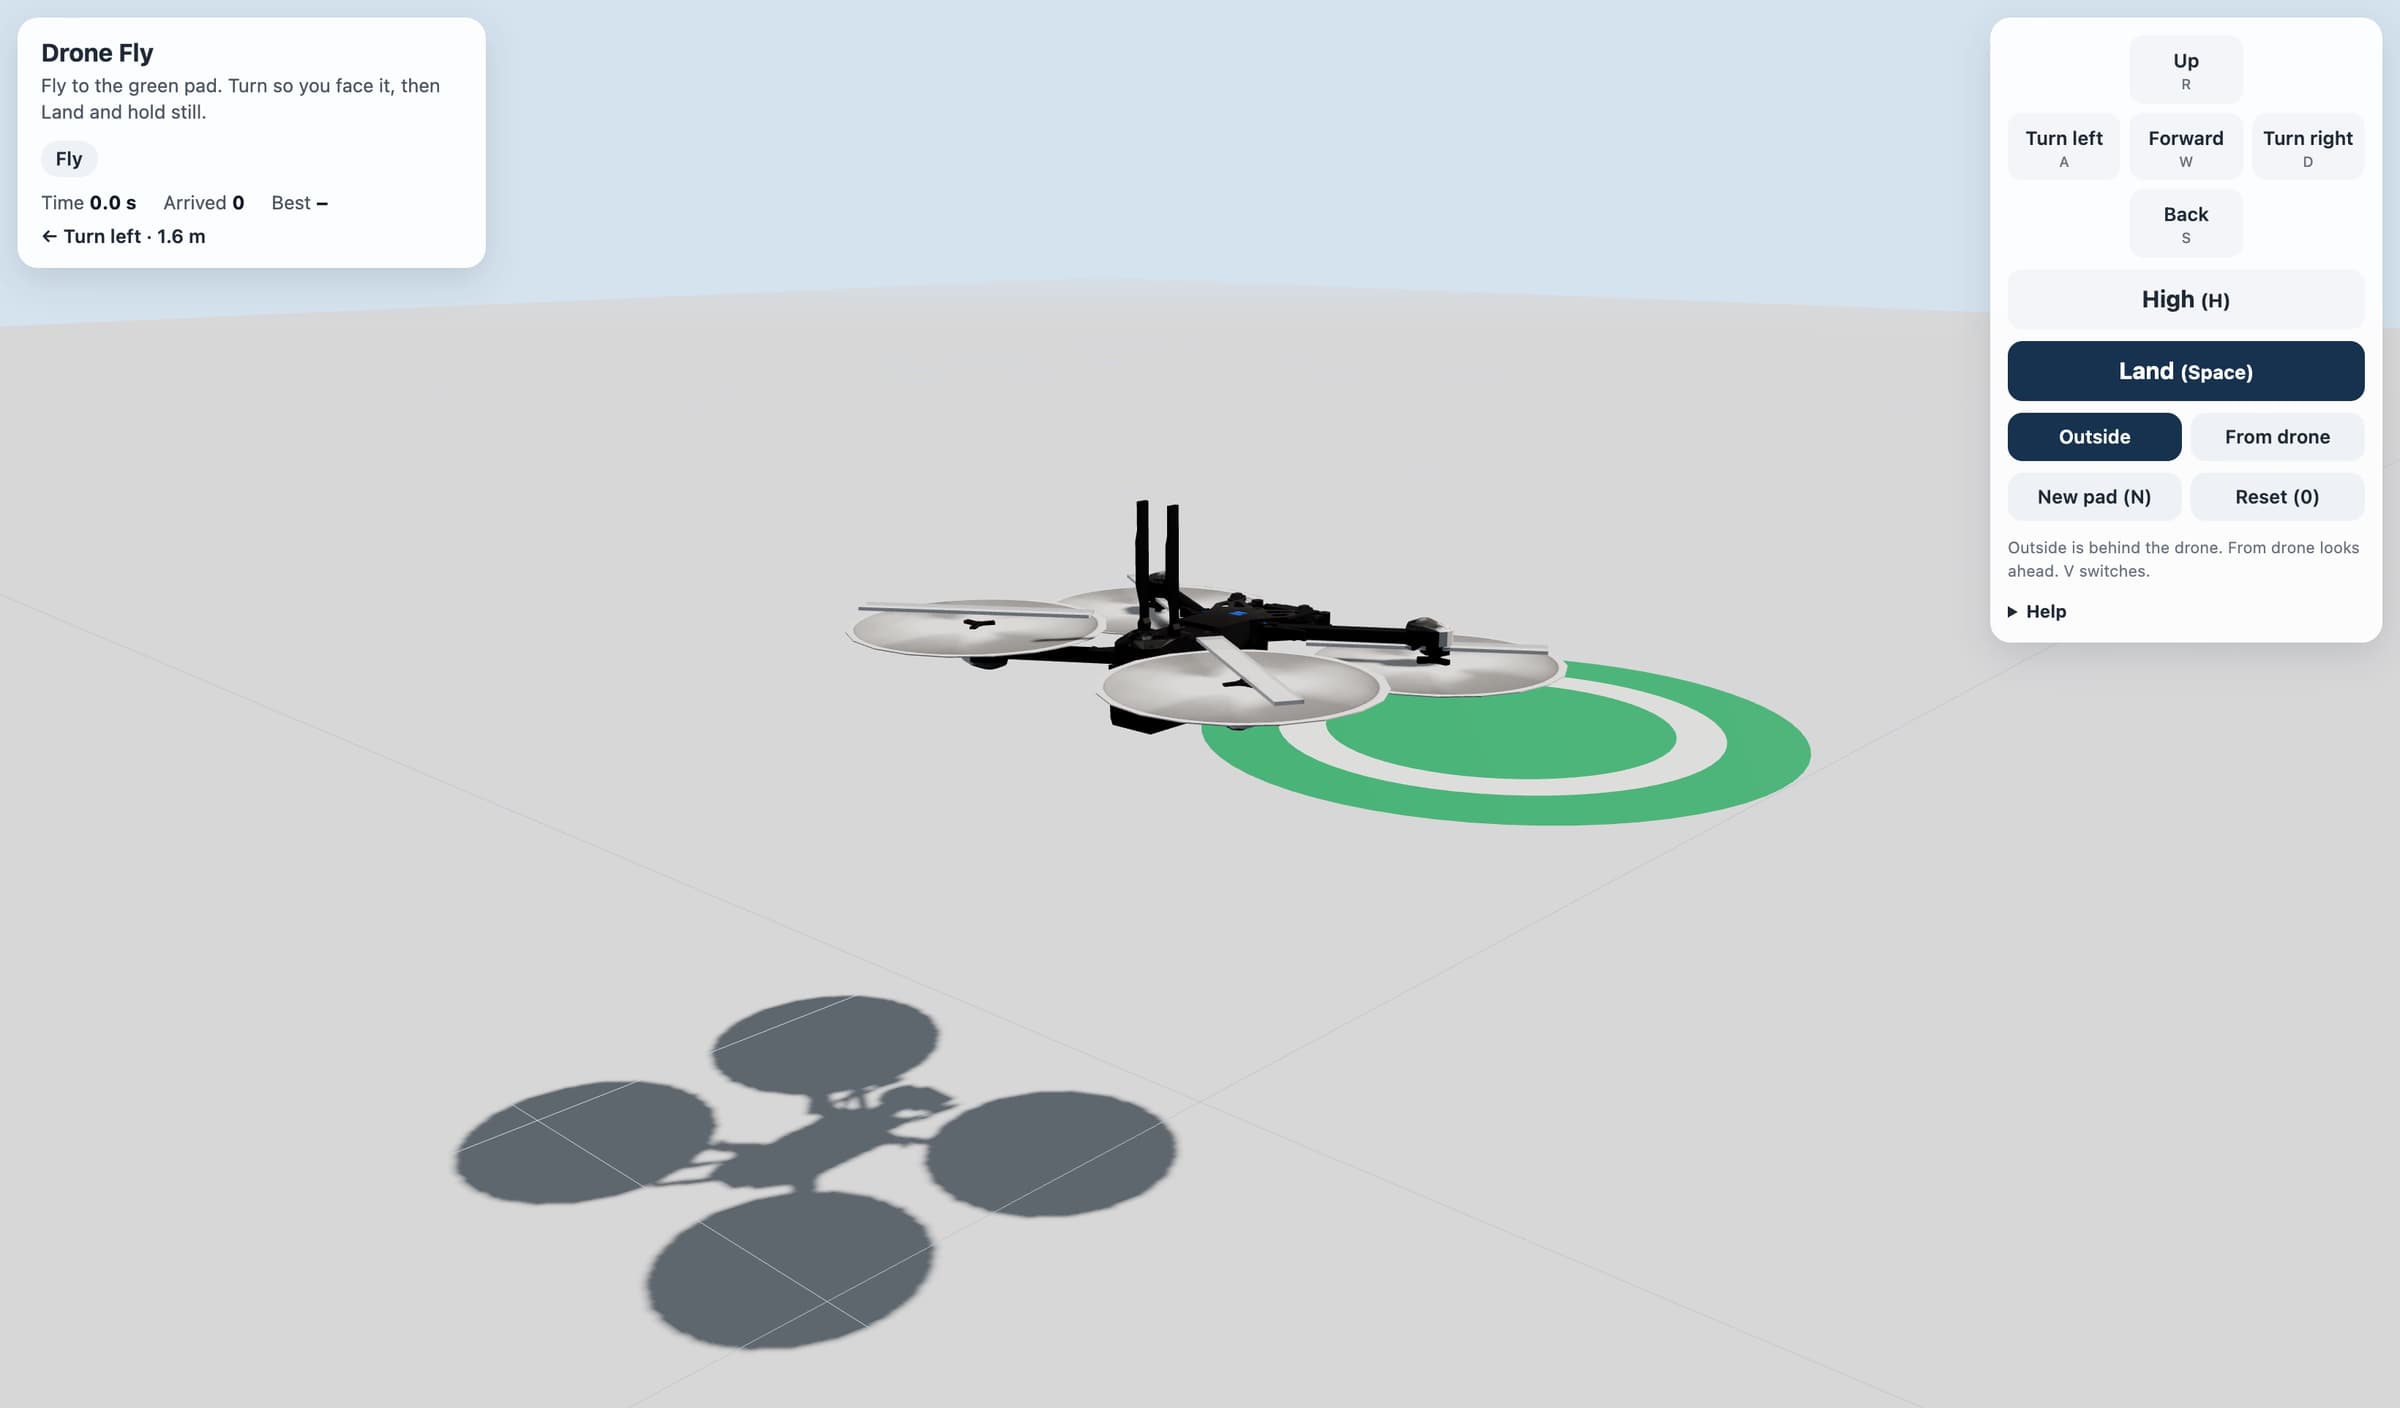
บิน เลี้ยว แล้วลงจอด
Drone Fly คือเกมโดรน บินไปที่แผ่นสีเขียว กดเลี้ยวซ้ายหรือเลี้ยวขวาให้หันเข้าแผ่น แล้วกดลงจอดและนิ่งไว้ บิน เลี้ยว ลงจอด แข่งกับดีที่สุด
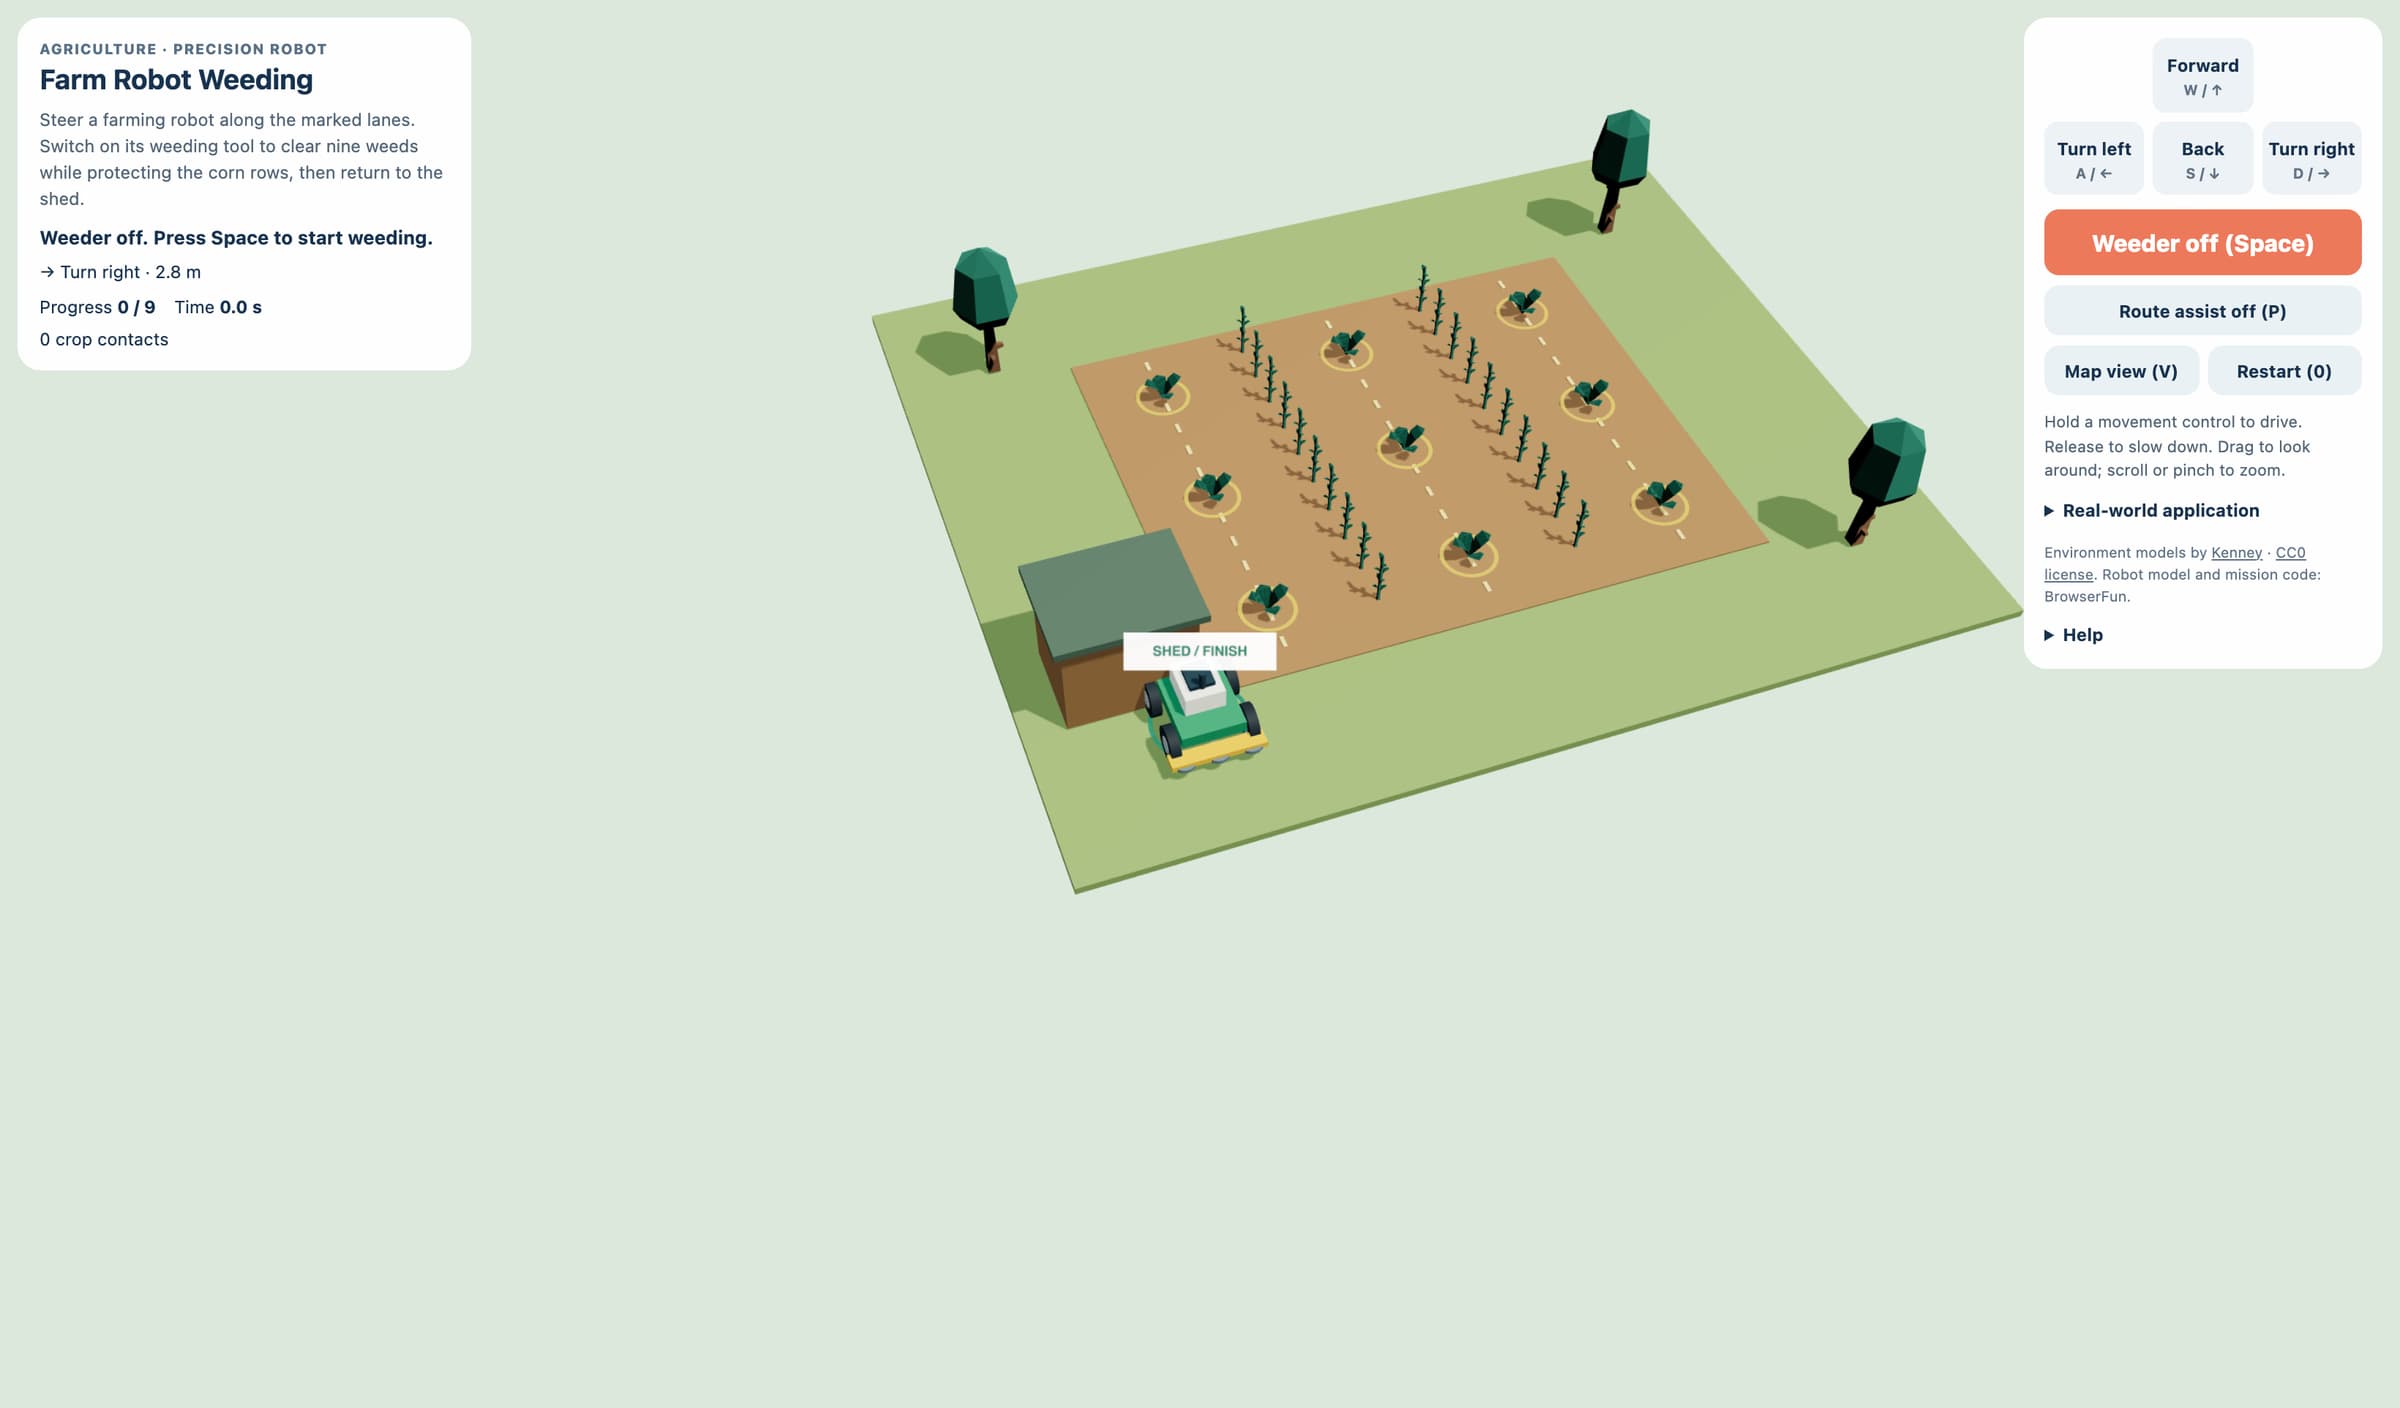
ตามร่อง ถอนหญ้า ดูแลต้น
ขับหุ่นฟาร์มไปตามทางประ ให้เครื่องมือถอนทำงาน แล้วเก็บวัชพืชเก้าจุดโดยไม่ทำลายแถวข้าวโพด จากนั้นกลับโรงเก็บ
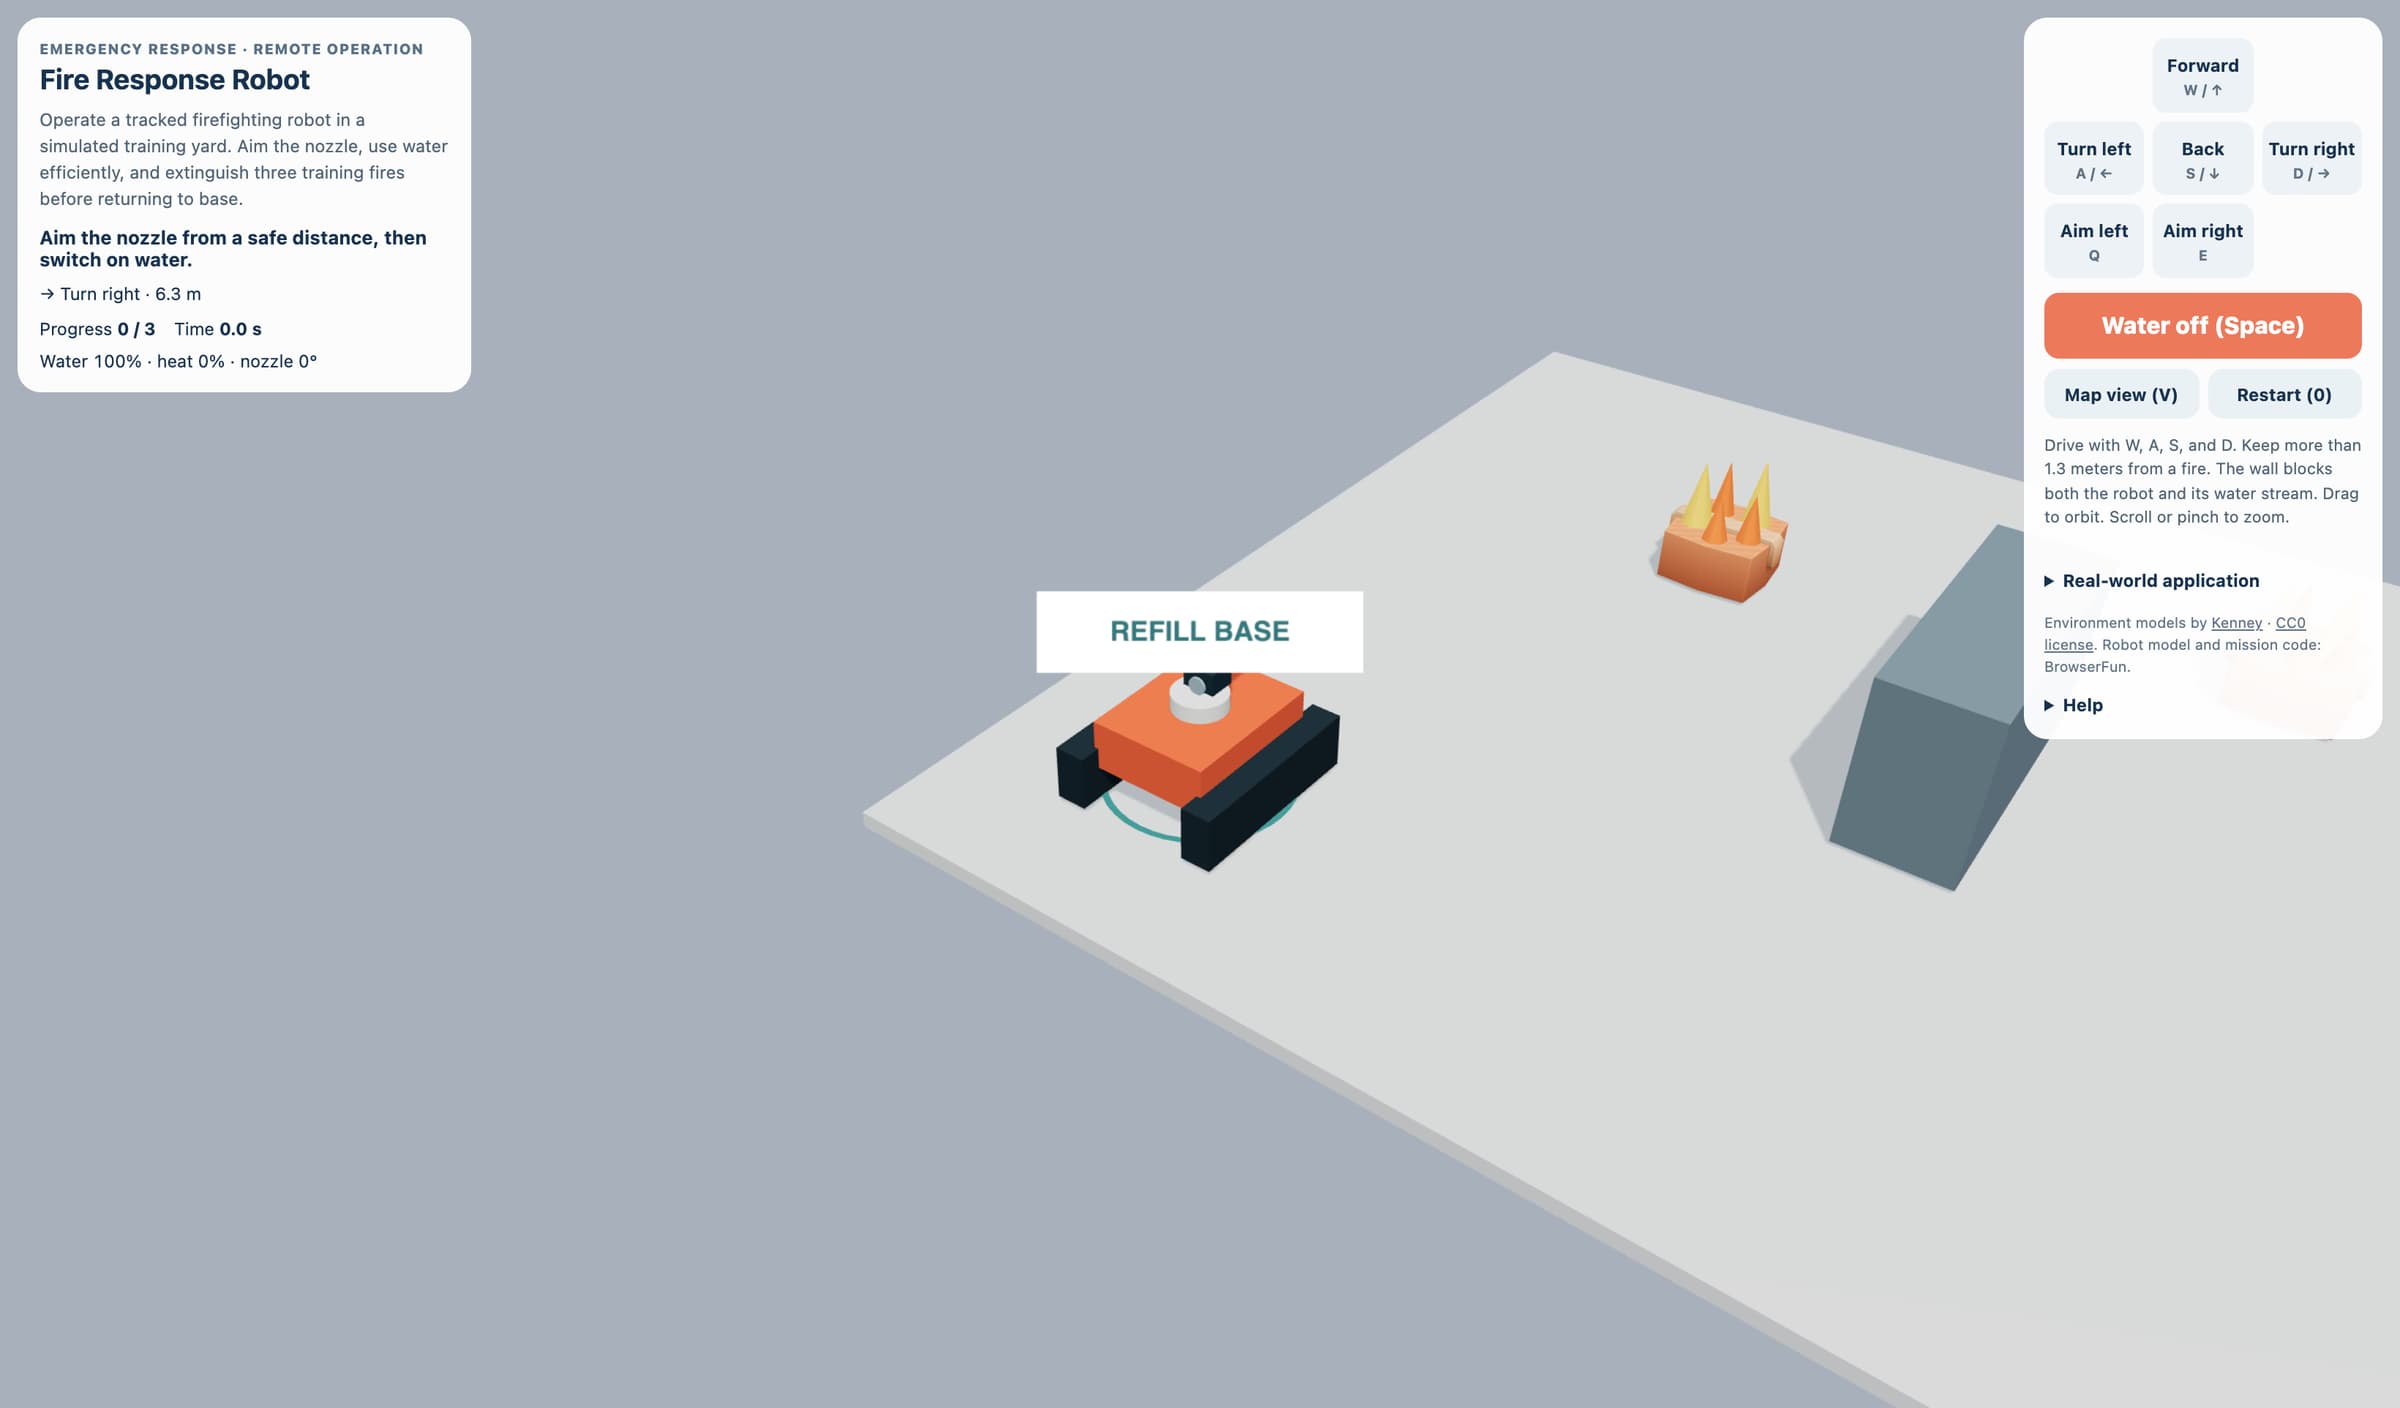
เข้าใกล้ เล็ง แล้วดับ
ขับหุ่นสายพานในลานฝึก เล็งหัวฉีด ใช้น้ำอย่างพอดี แล้วดับไฟฝึกสามจุด จากนั้นกลับฐาน นี่ไม่ใช่วิธีดับไฟจริง
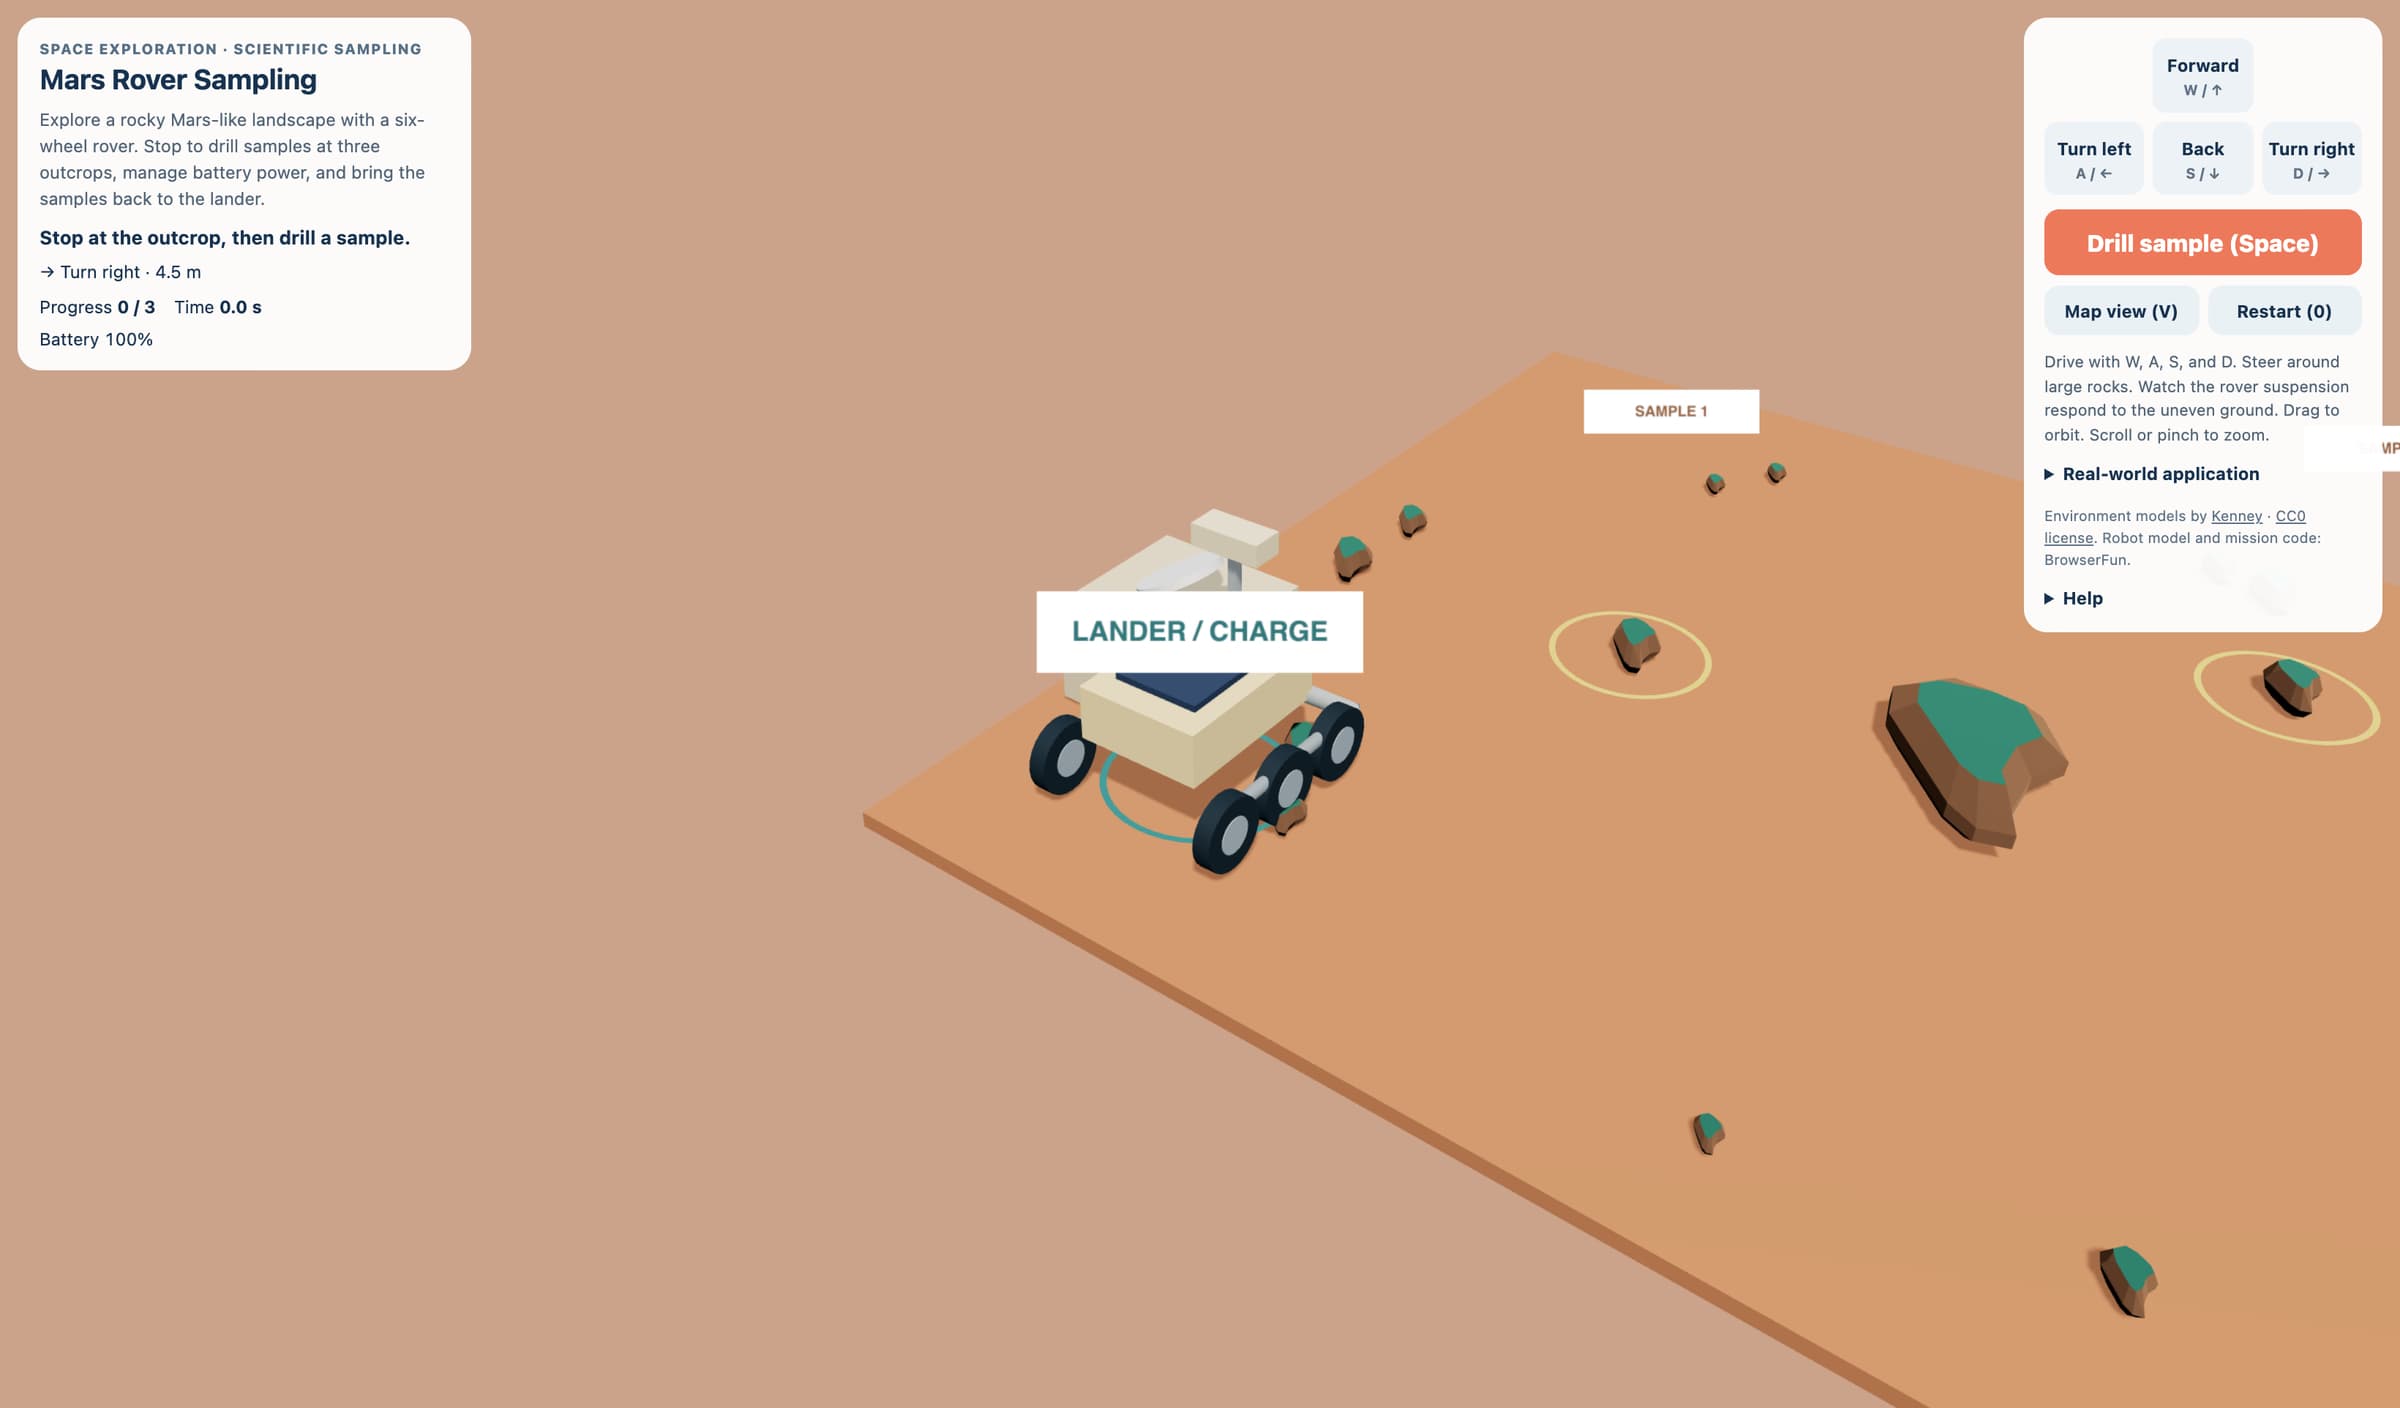
ขับ เจาะ แล้วกลับ
ขับโรเวอร์หกล้อบนพื้นหินคล้ายดาวอังคาร หยุดเจาะตัวอย่างสามจุด ดูแบตเตอรี่ แล้วเอาตัวอย่างกลับยานลงจอด นี่ไม่ใช่สำเนาโรเวอร์ NASA ตัวใดตัวหนึ่ง
จัดให้ตรง ช้าลง แล้วยืนยัน
พาเครื่องมือหุ่นผ่านห้าจุดบนกระดานฝึก ให้ตำแหน่งและความสูงตรง ช้าลง และเลี่ยงสิ่งกีดขวางที่ยกขึ้น ไม่มีร่างกาย คนไข้ หรือขั้นตอนรักษา นี่ไม่ใช่บทเรียนแพทย์
เอื้อม จับ แล้ววาง
Panda Pick and Place คือเกมแขนหุ่นยนต์ พามือไปที่ลูกบาศก์สีแดง กดหุบตัวจับ แล้วกดขึ้นเพื่อยก ถือไปที่แผ่นสีเขียว เปิดตัวจับแล้วนิ่งไว้ เอื้อม จับ ยก วาง แล้วแข่งกับดีที่สุด
คลาน หันกล้อง แล้วตรวจ
ส่งหุ่นคลานตัวเล็กเข้าท่อที่ผ่าให้เห็น หยุดที่ตำหนิสามจุด หมุนกล้องให้ตรงมุม บันทึกแต่ละจุด แล้วกลับทางเข้า
จับ ถือ แล้วแยก
ขับก้ามปูบนราง ไปให้ทันบล็อกบนสายพาน ลดปากคีบแล้วจับ ถือไปถังสีเดียวกันแล้วปล่อย ความเร็ว แรงตก และการเด้งทำให้การส่งนับหรือไม่นับ
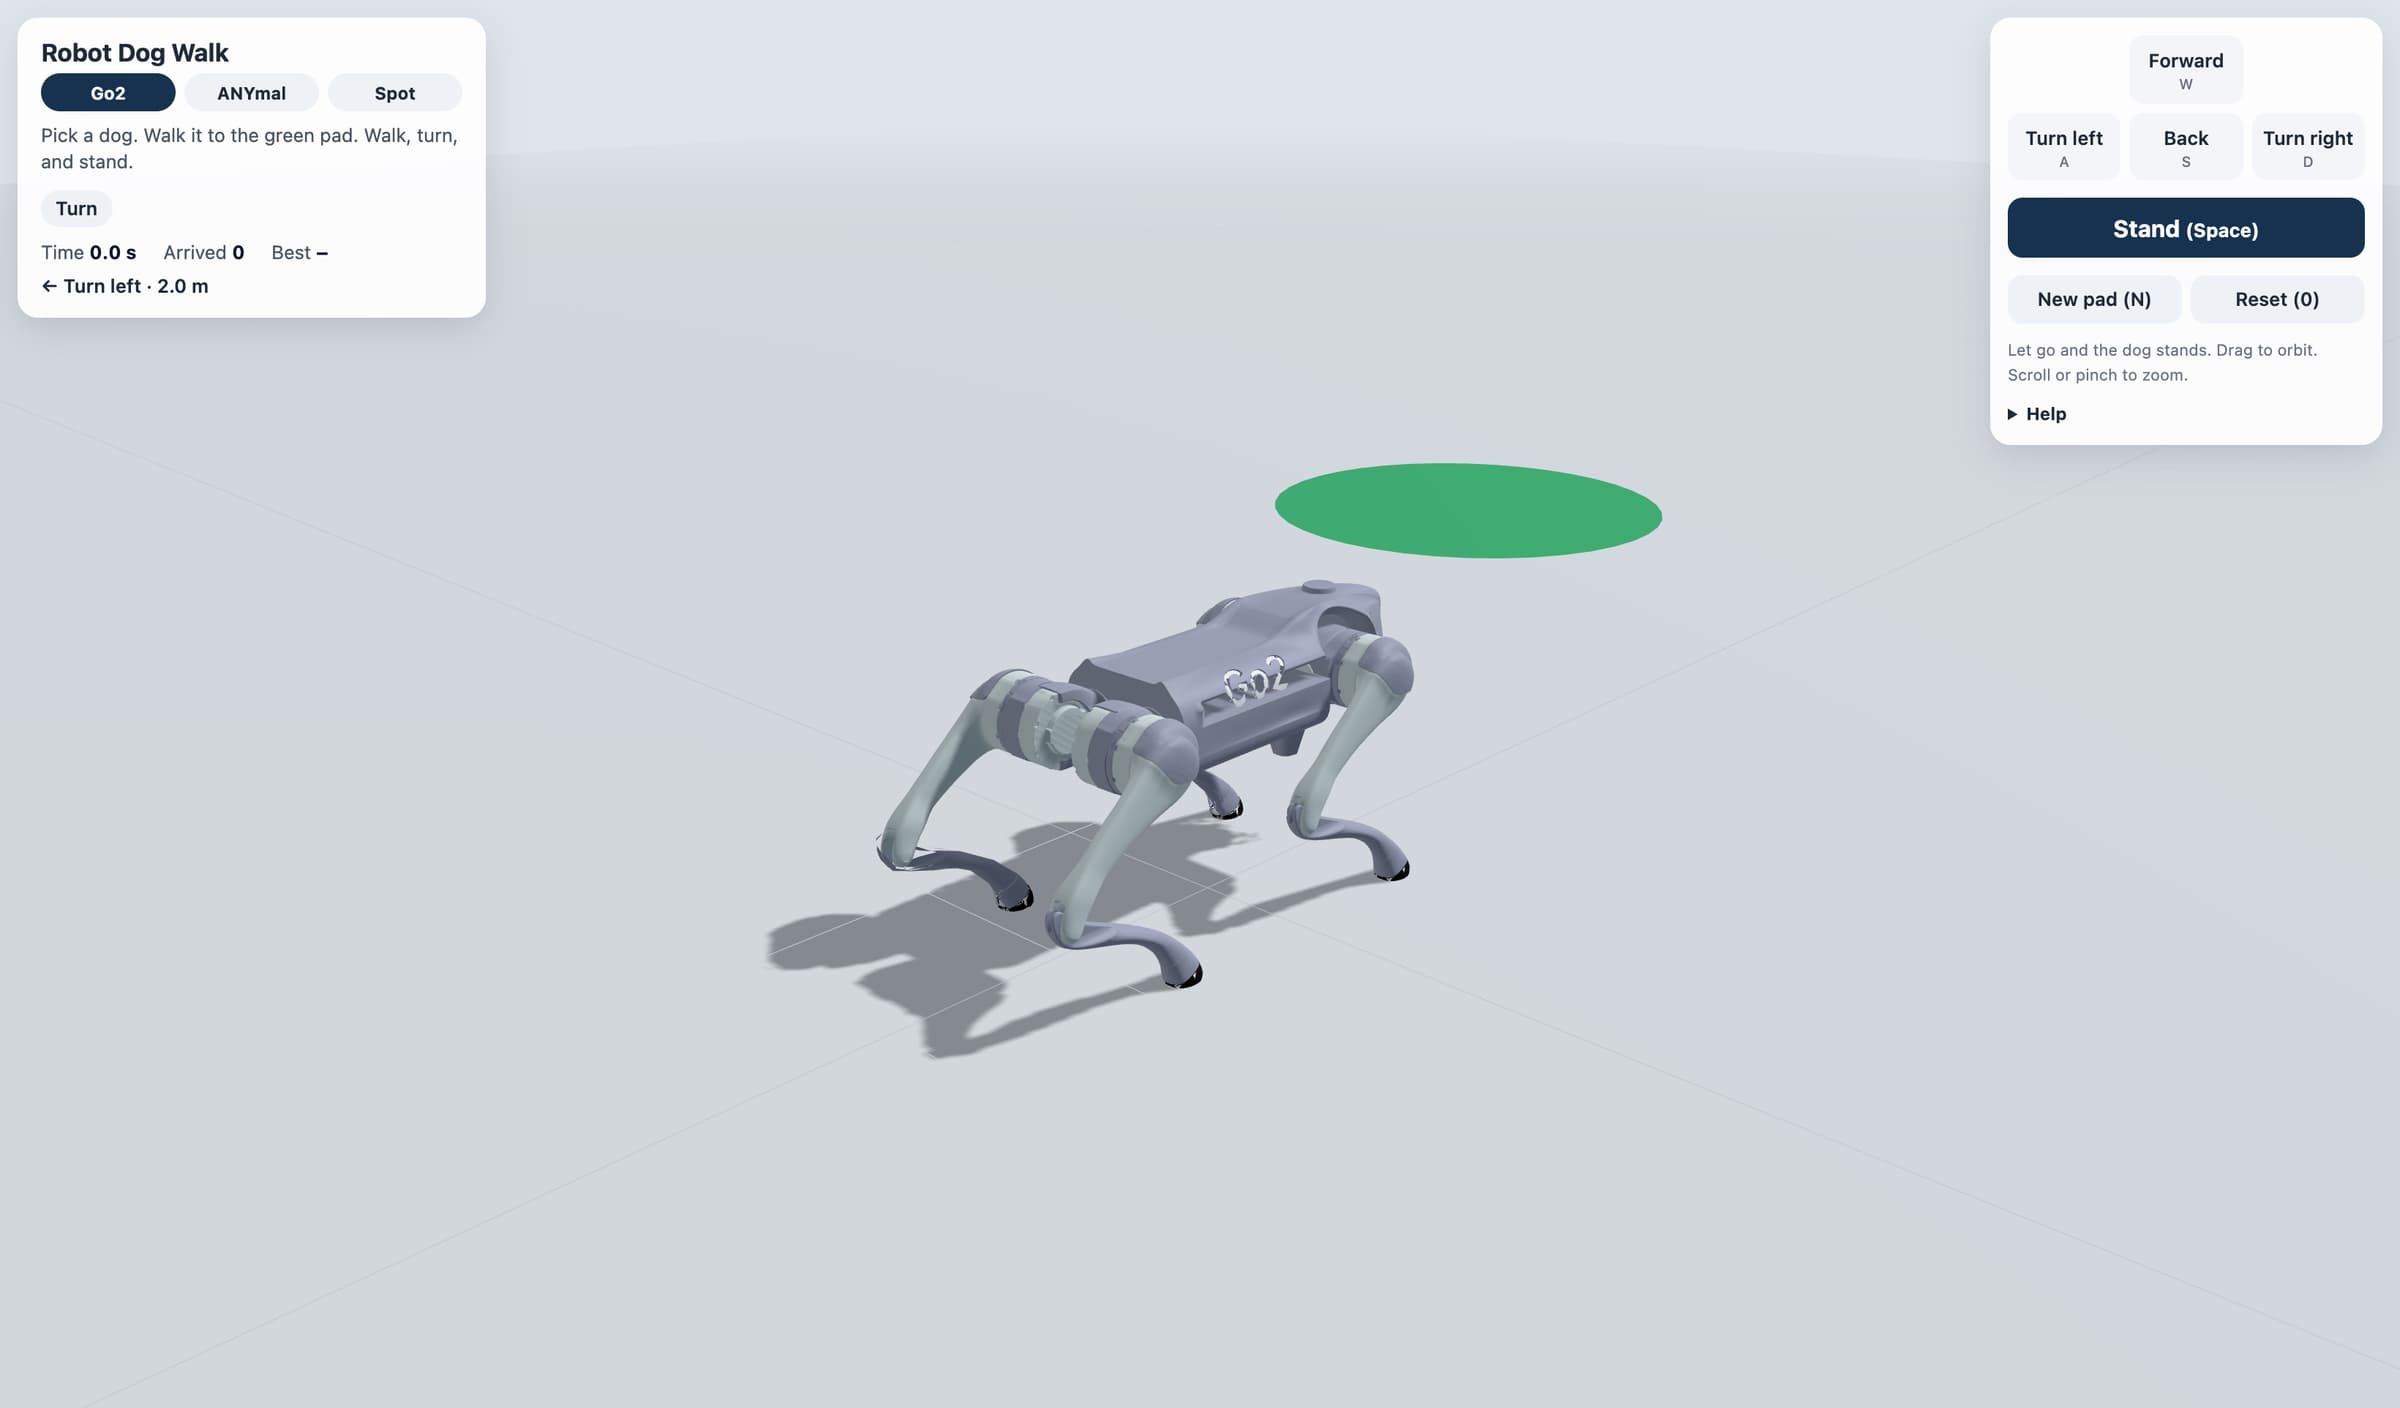
เดิน เลี้ยว แล้วยืน
Robot Dog Walk คือเกมสุนัขหุ่นยนต์ เลือก Go2, ANYmal หรือ Spot พาสุนัขไปที่แผ่นสีเขียว กดเลี้ยวซ้ายหรือเลี้ยวขวาให้หันเข้าแผ่น แล้วกดยืนและนิ่งไว้ เดิน เลี้ยว ยืน แข่งกับดีที่สุด
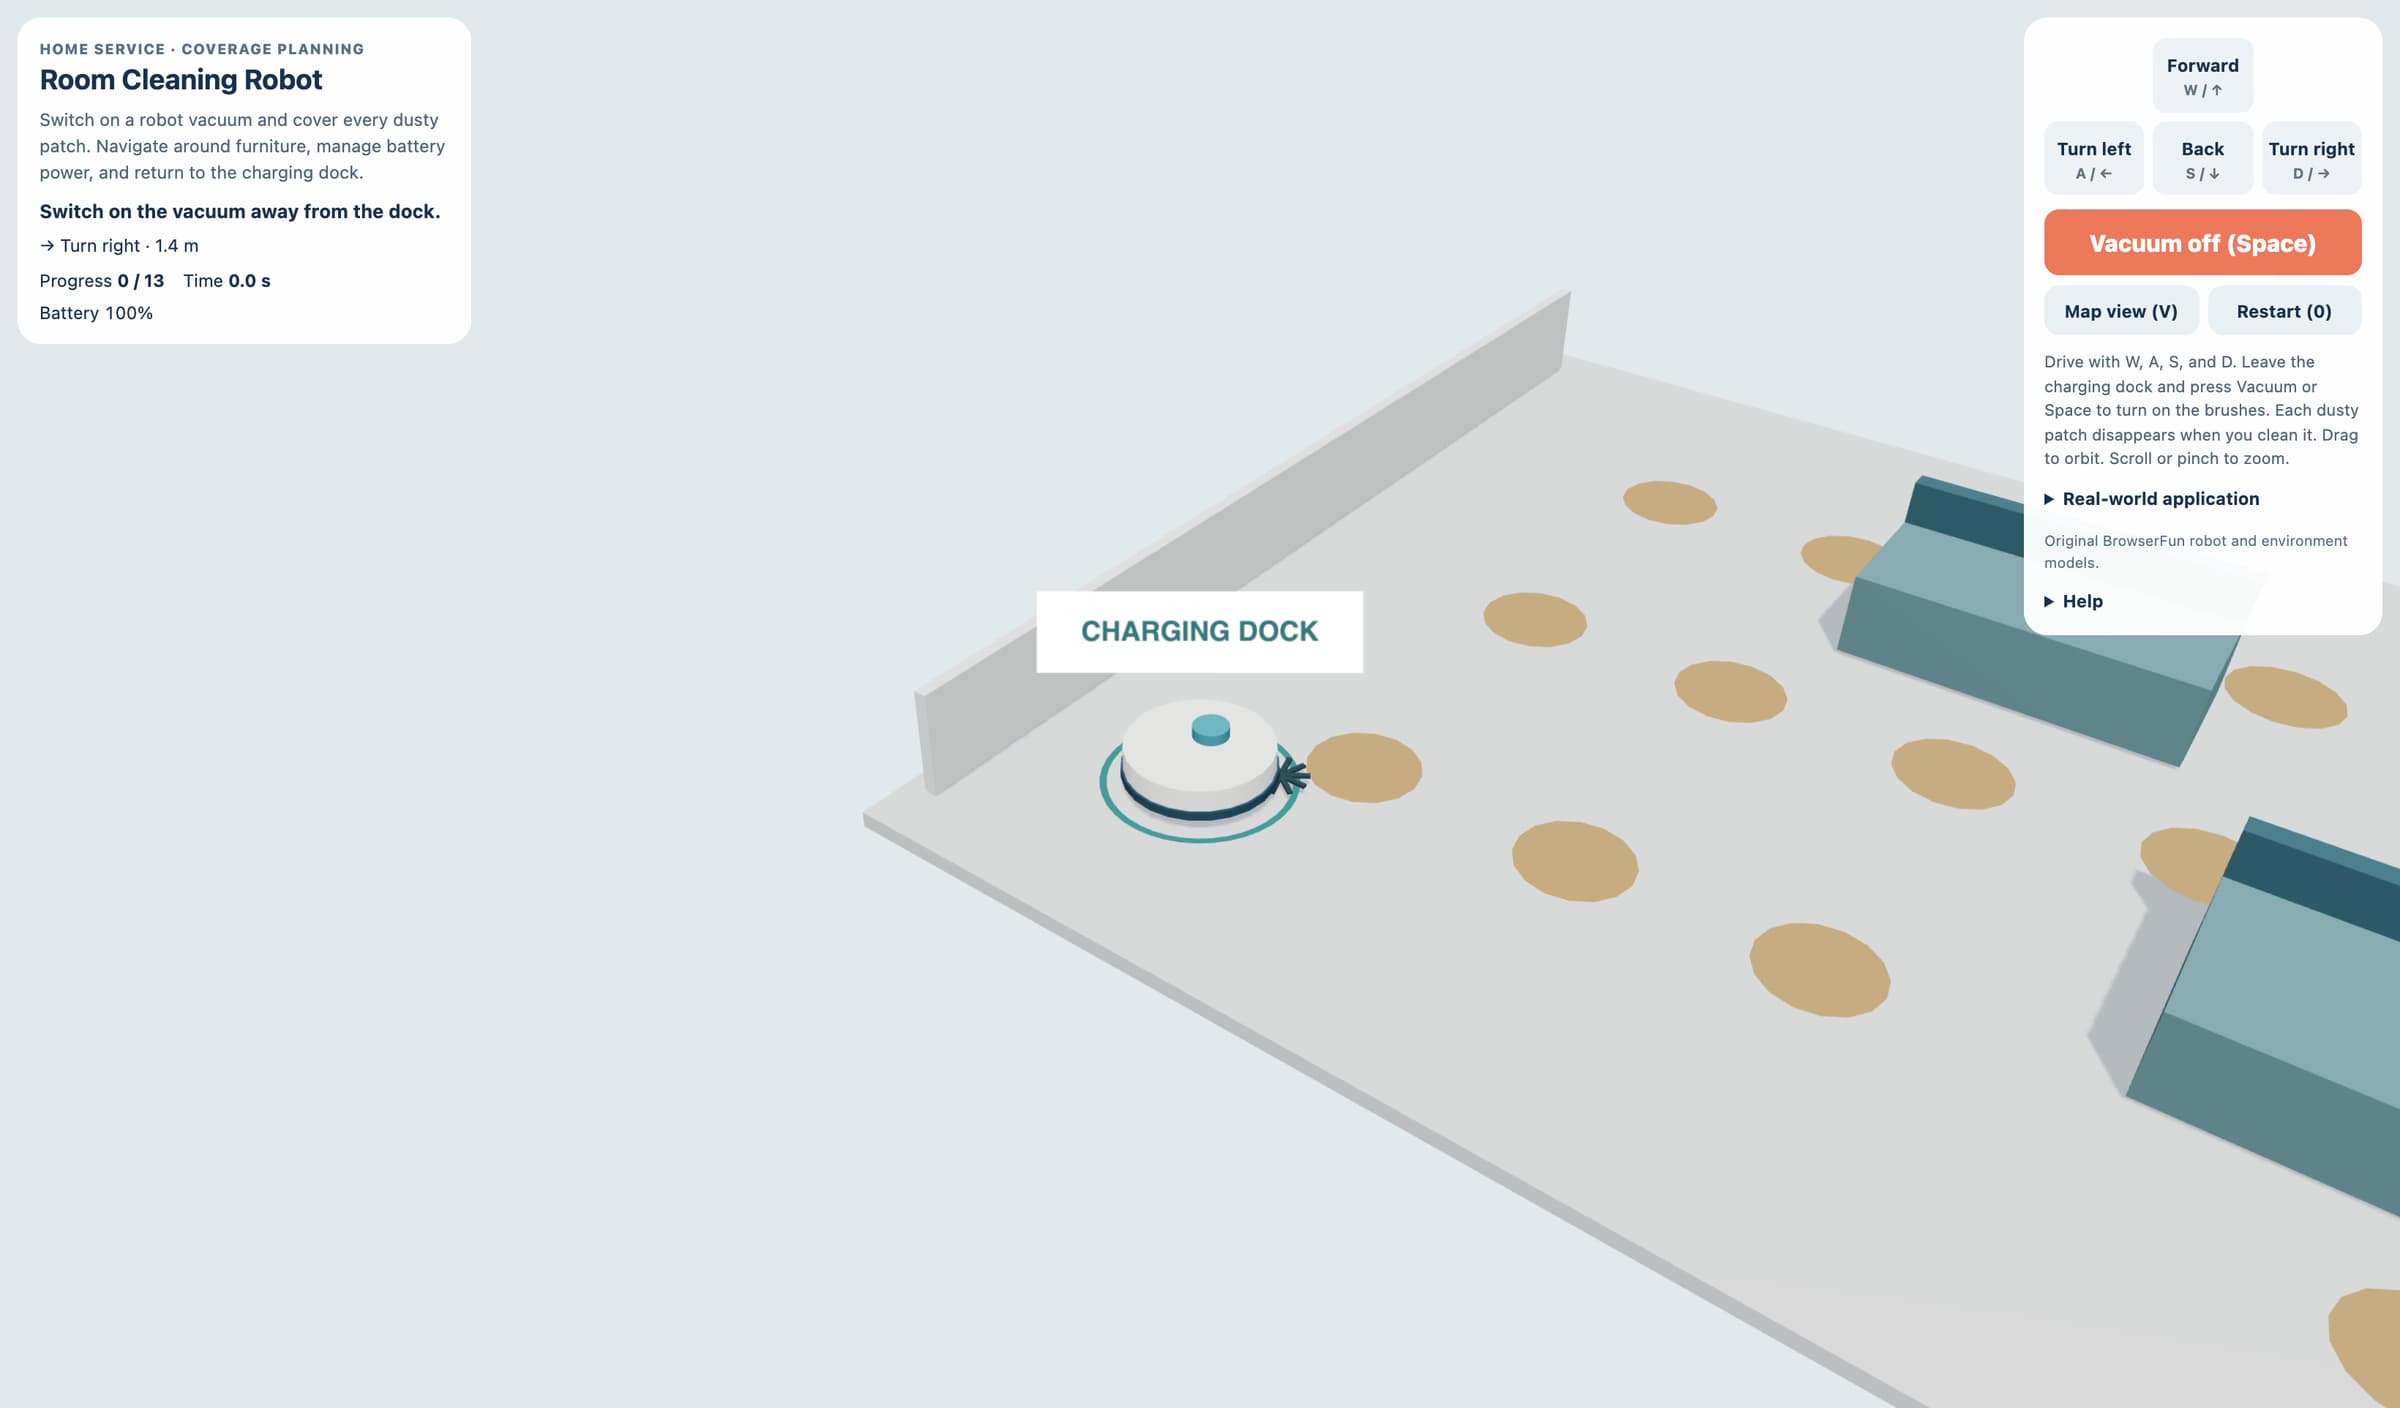
ดูแผนที่ ทำความสะอาด ชาร์จ
เปิดหุ่นดูดฝุ่นแล้วเก็บฝุ่นทุกจุด อ้อมเฟอร์นิเจอร์ ดูแบตเตอรี่ แล้วกลับแท่นชาร์จ
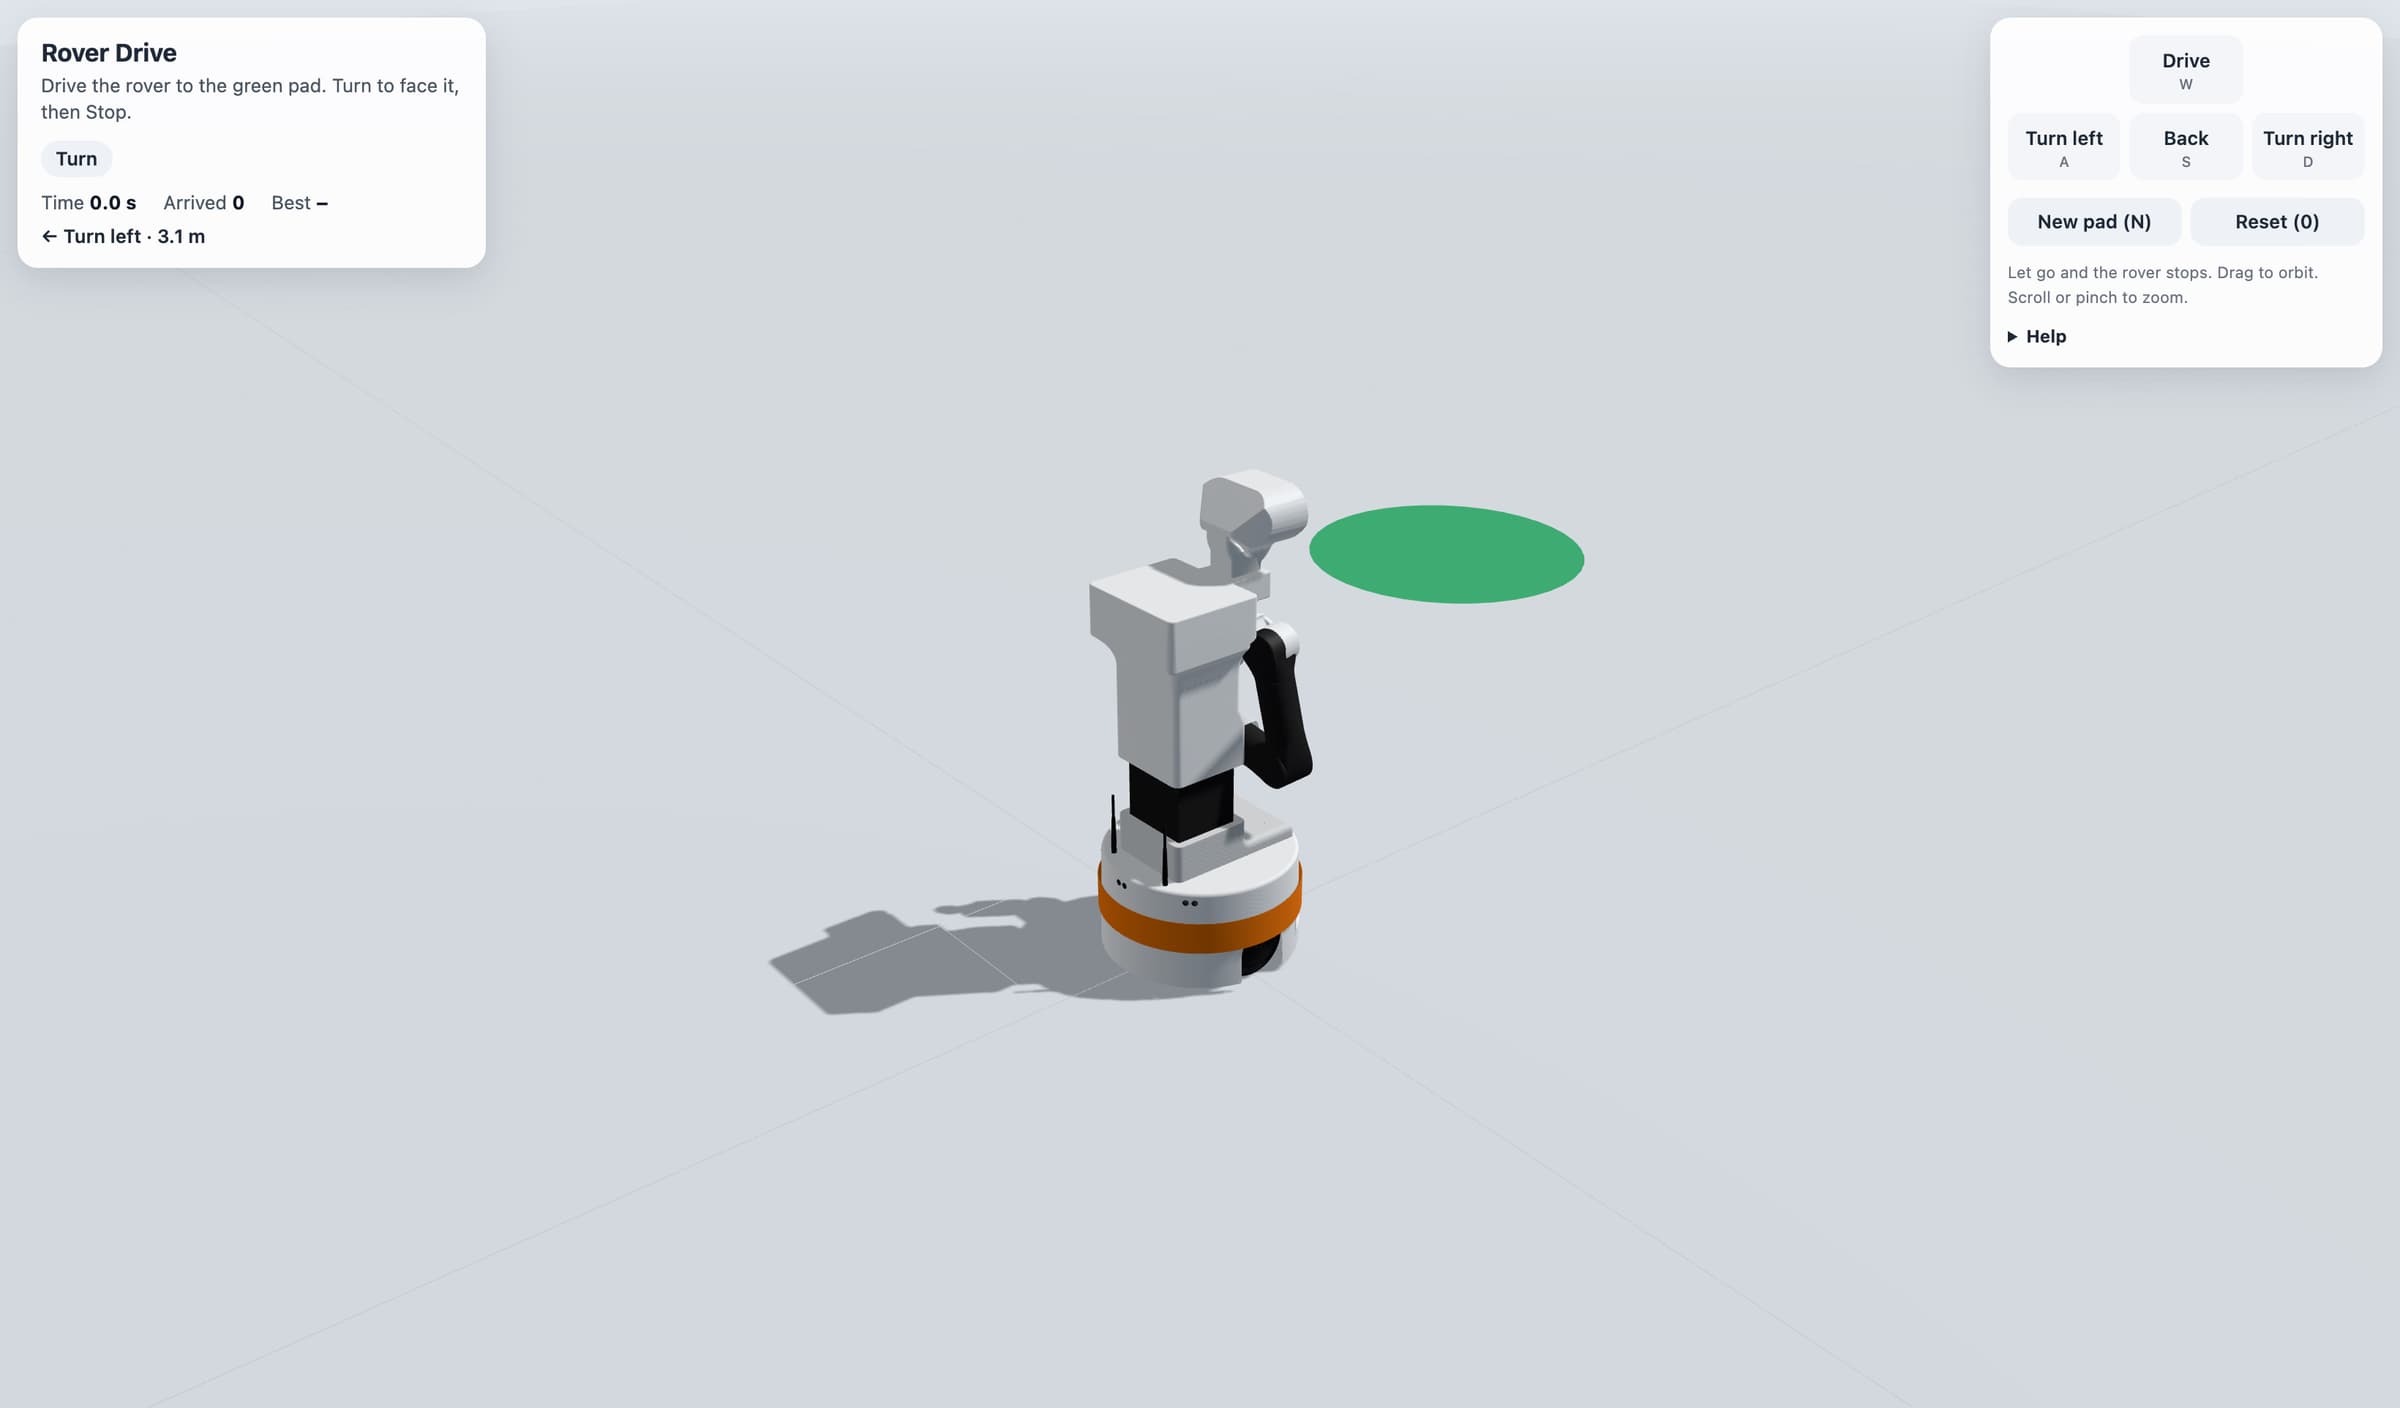
ขับ เลี้ยว แล้วหยุด
Rover Drive คือเกมขับรถโรเวอร์ ขับไปที่แผ่นสีเขียว เลี้ยวให้หันเข้า แล้วหยุด ถึงแล้ว จะบวกหนึ่งเมื่อโรเวอร์นิ่ง แข่งกับดีที่สุด
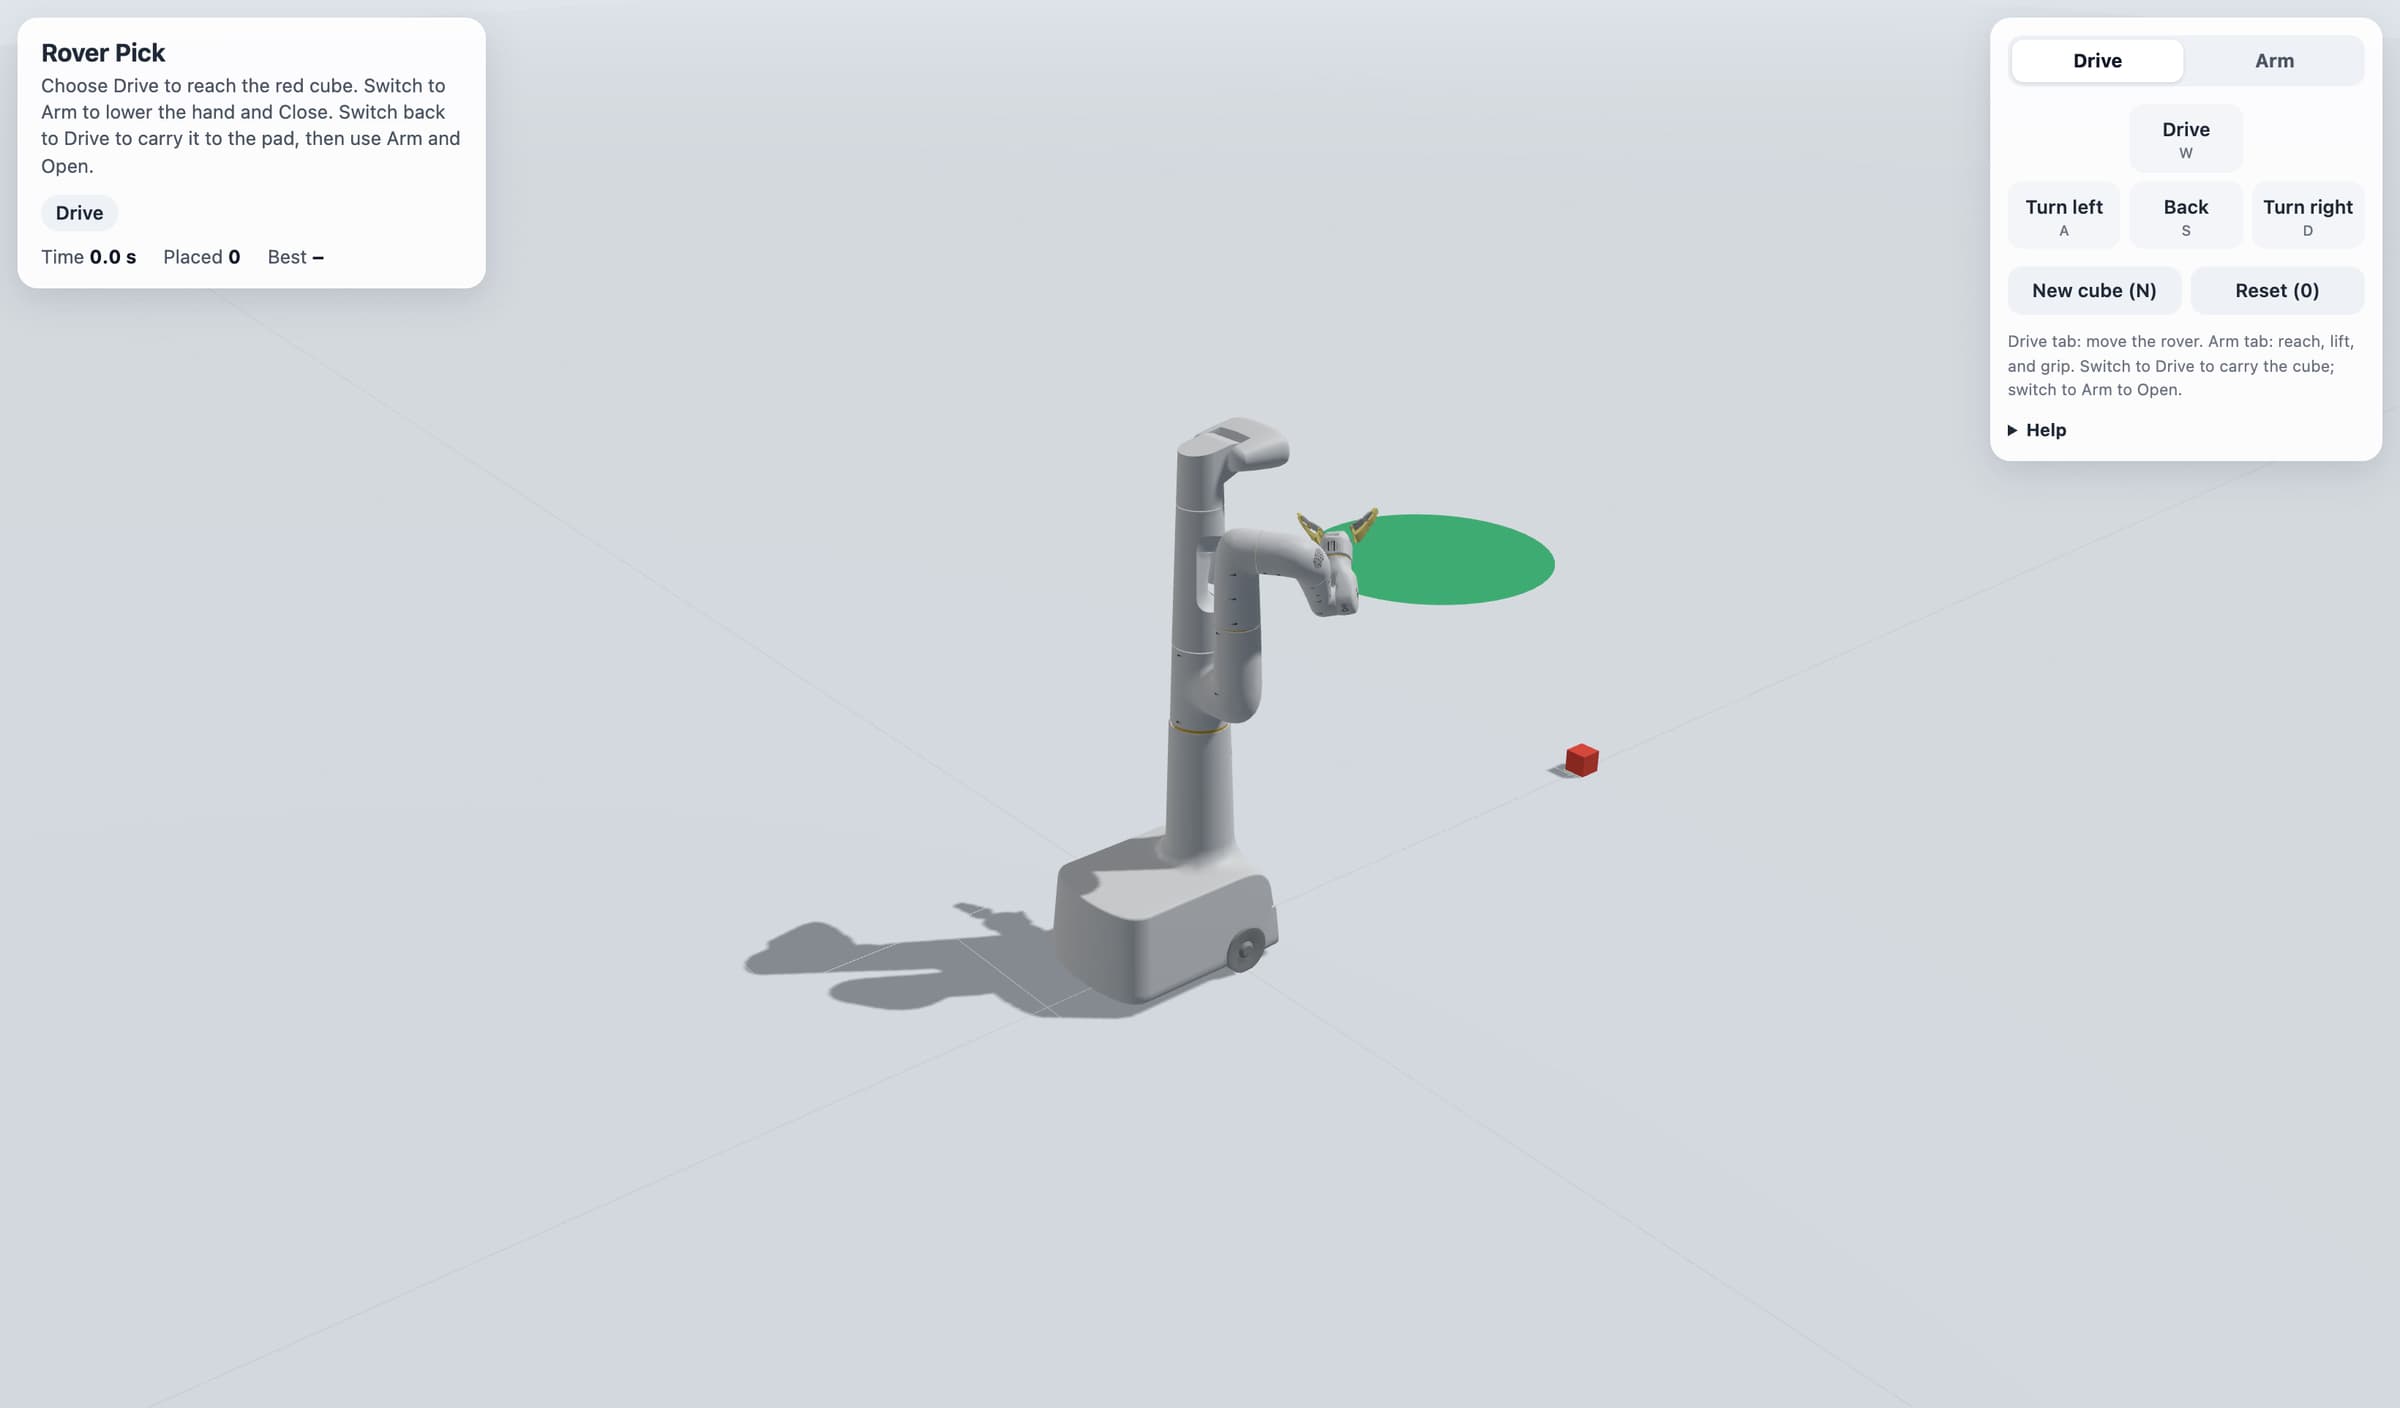
ขับ เอื้อม แล้วหุบ
Rover Pick คือเกมโรเวอร์ถือลูกบาศก์ ขับเข้าไปหาลูกบาศก์สีแดง กดเอื้อมให้มือลง แล้วกดหุบ ถือไปที่แผ่นสีเขียว ปล่อยเพื่อวาง แข่งกับดีที่สุด
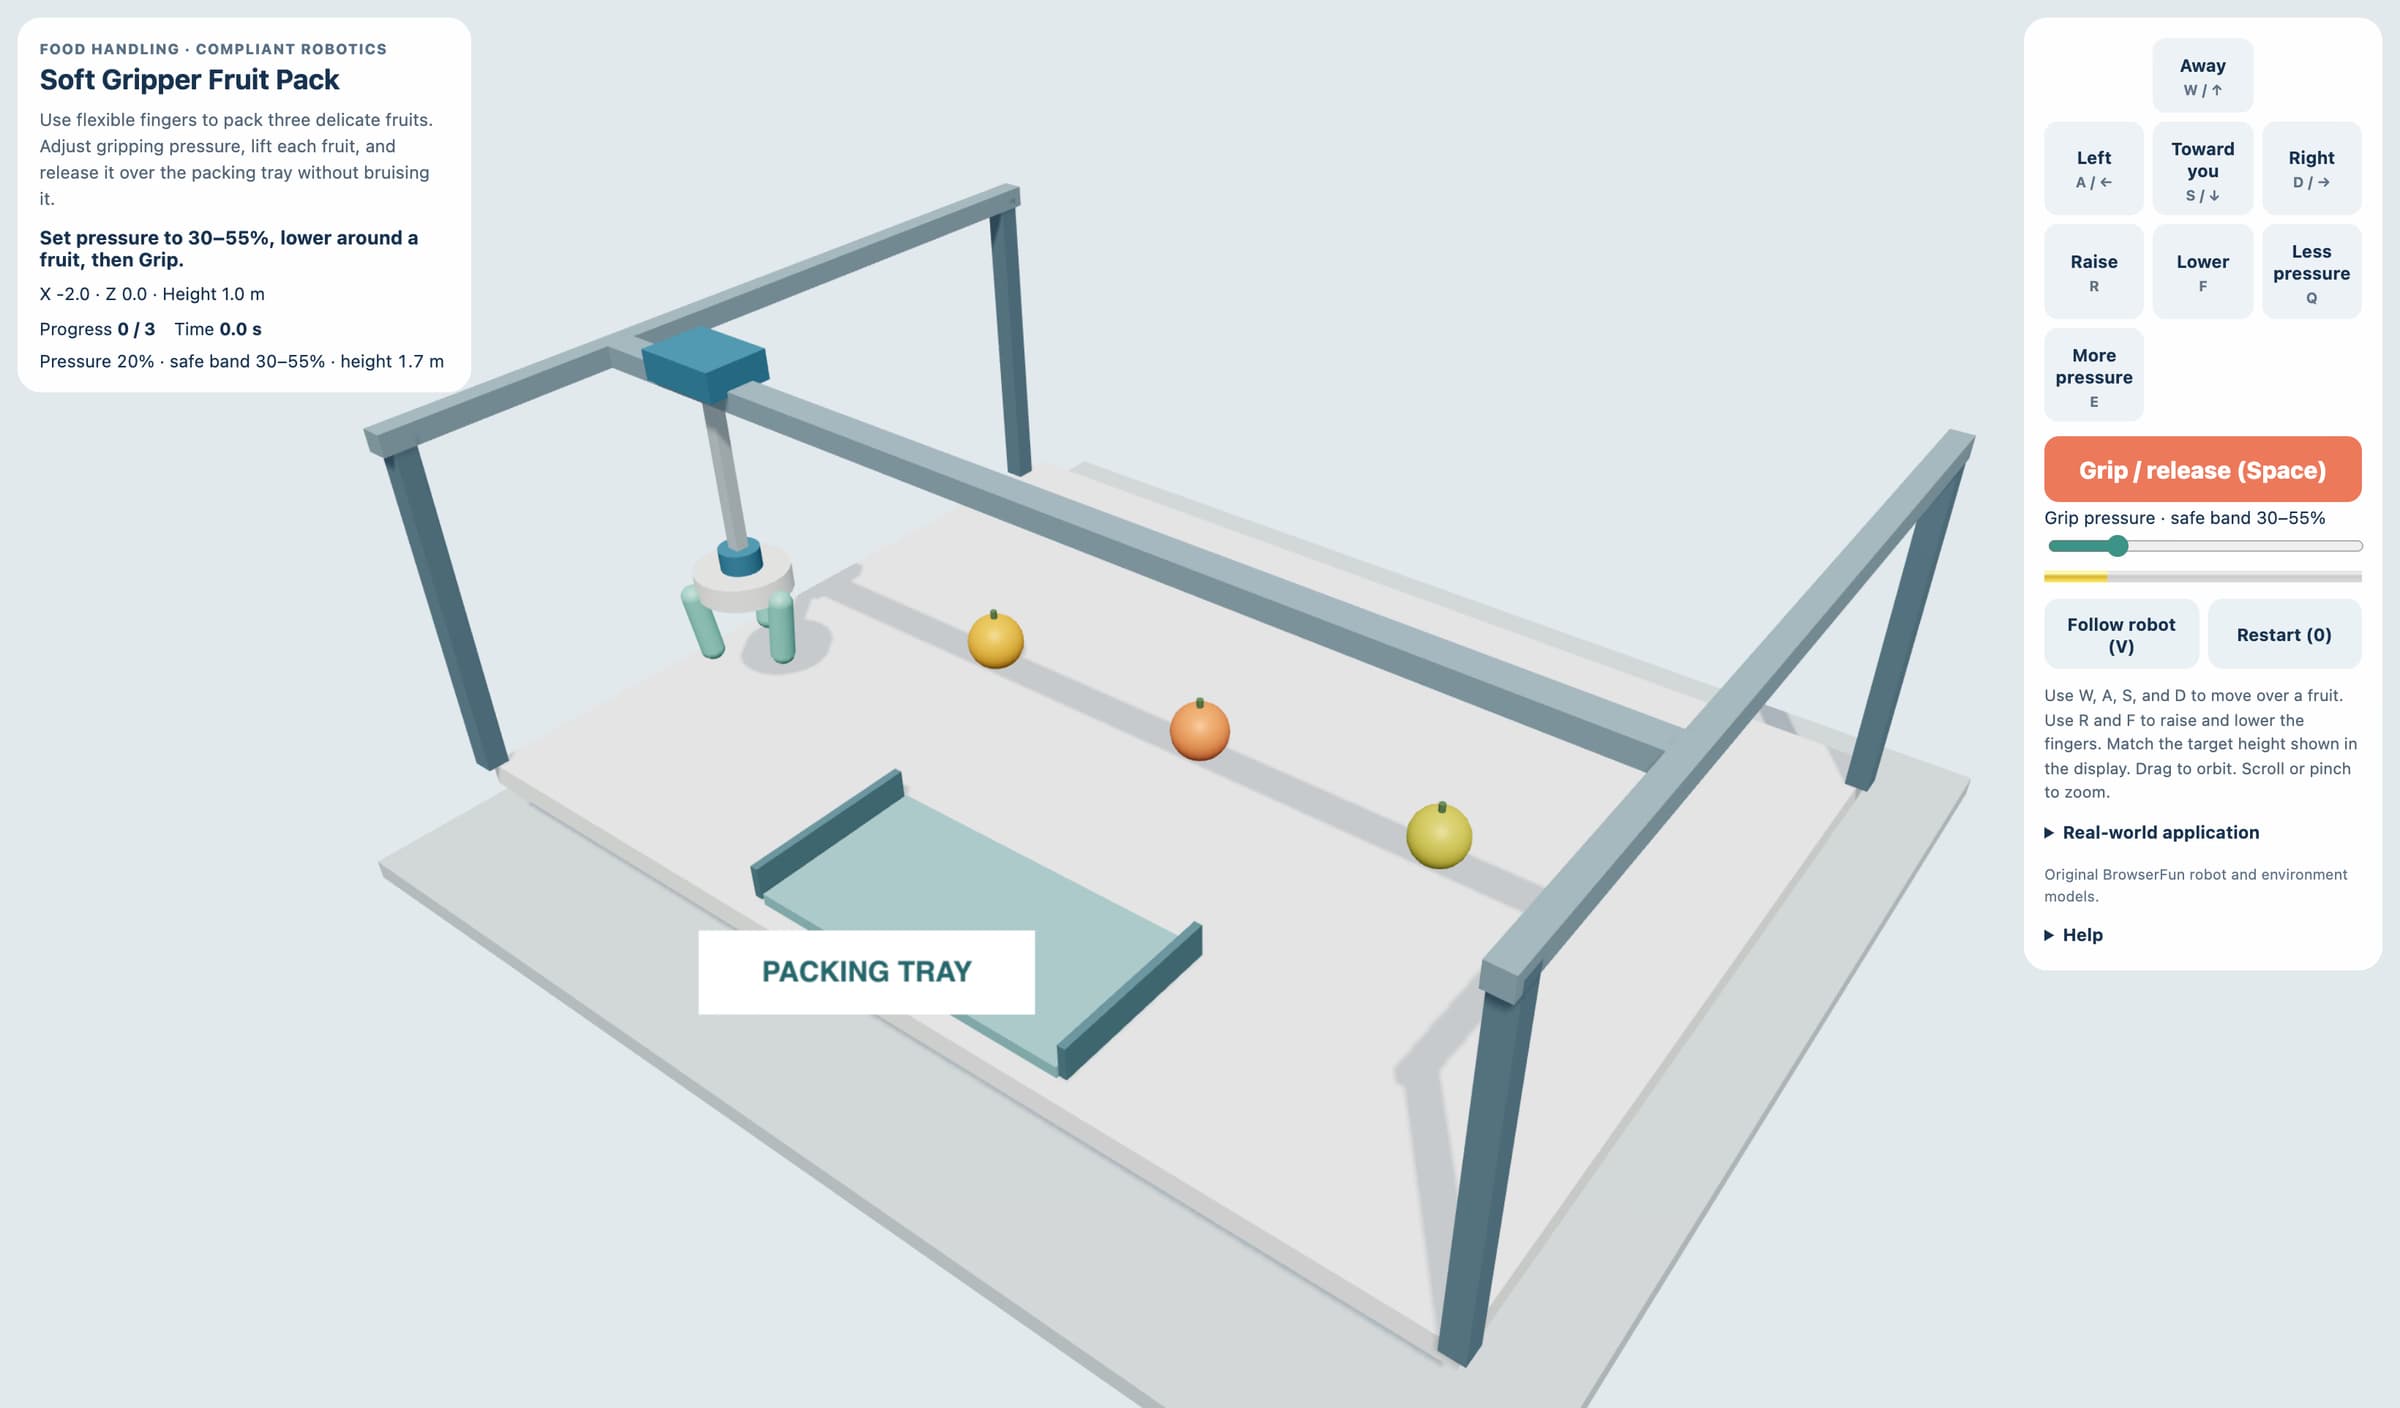
จัดตำแหน่ง จับเบา ๆ แล้วแพ็ก
ใช้นิ้วอ่อนแพ็กผลไม้บอบบางสามลูก ปรับแรง จับยก แล้วปล่อยลงถาดโดยไม่ช้ำ
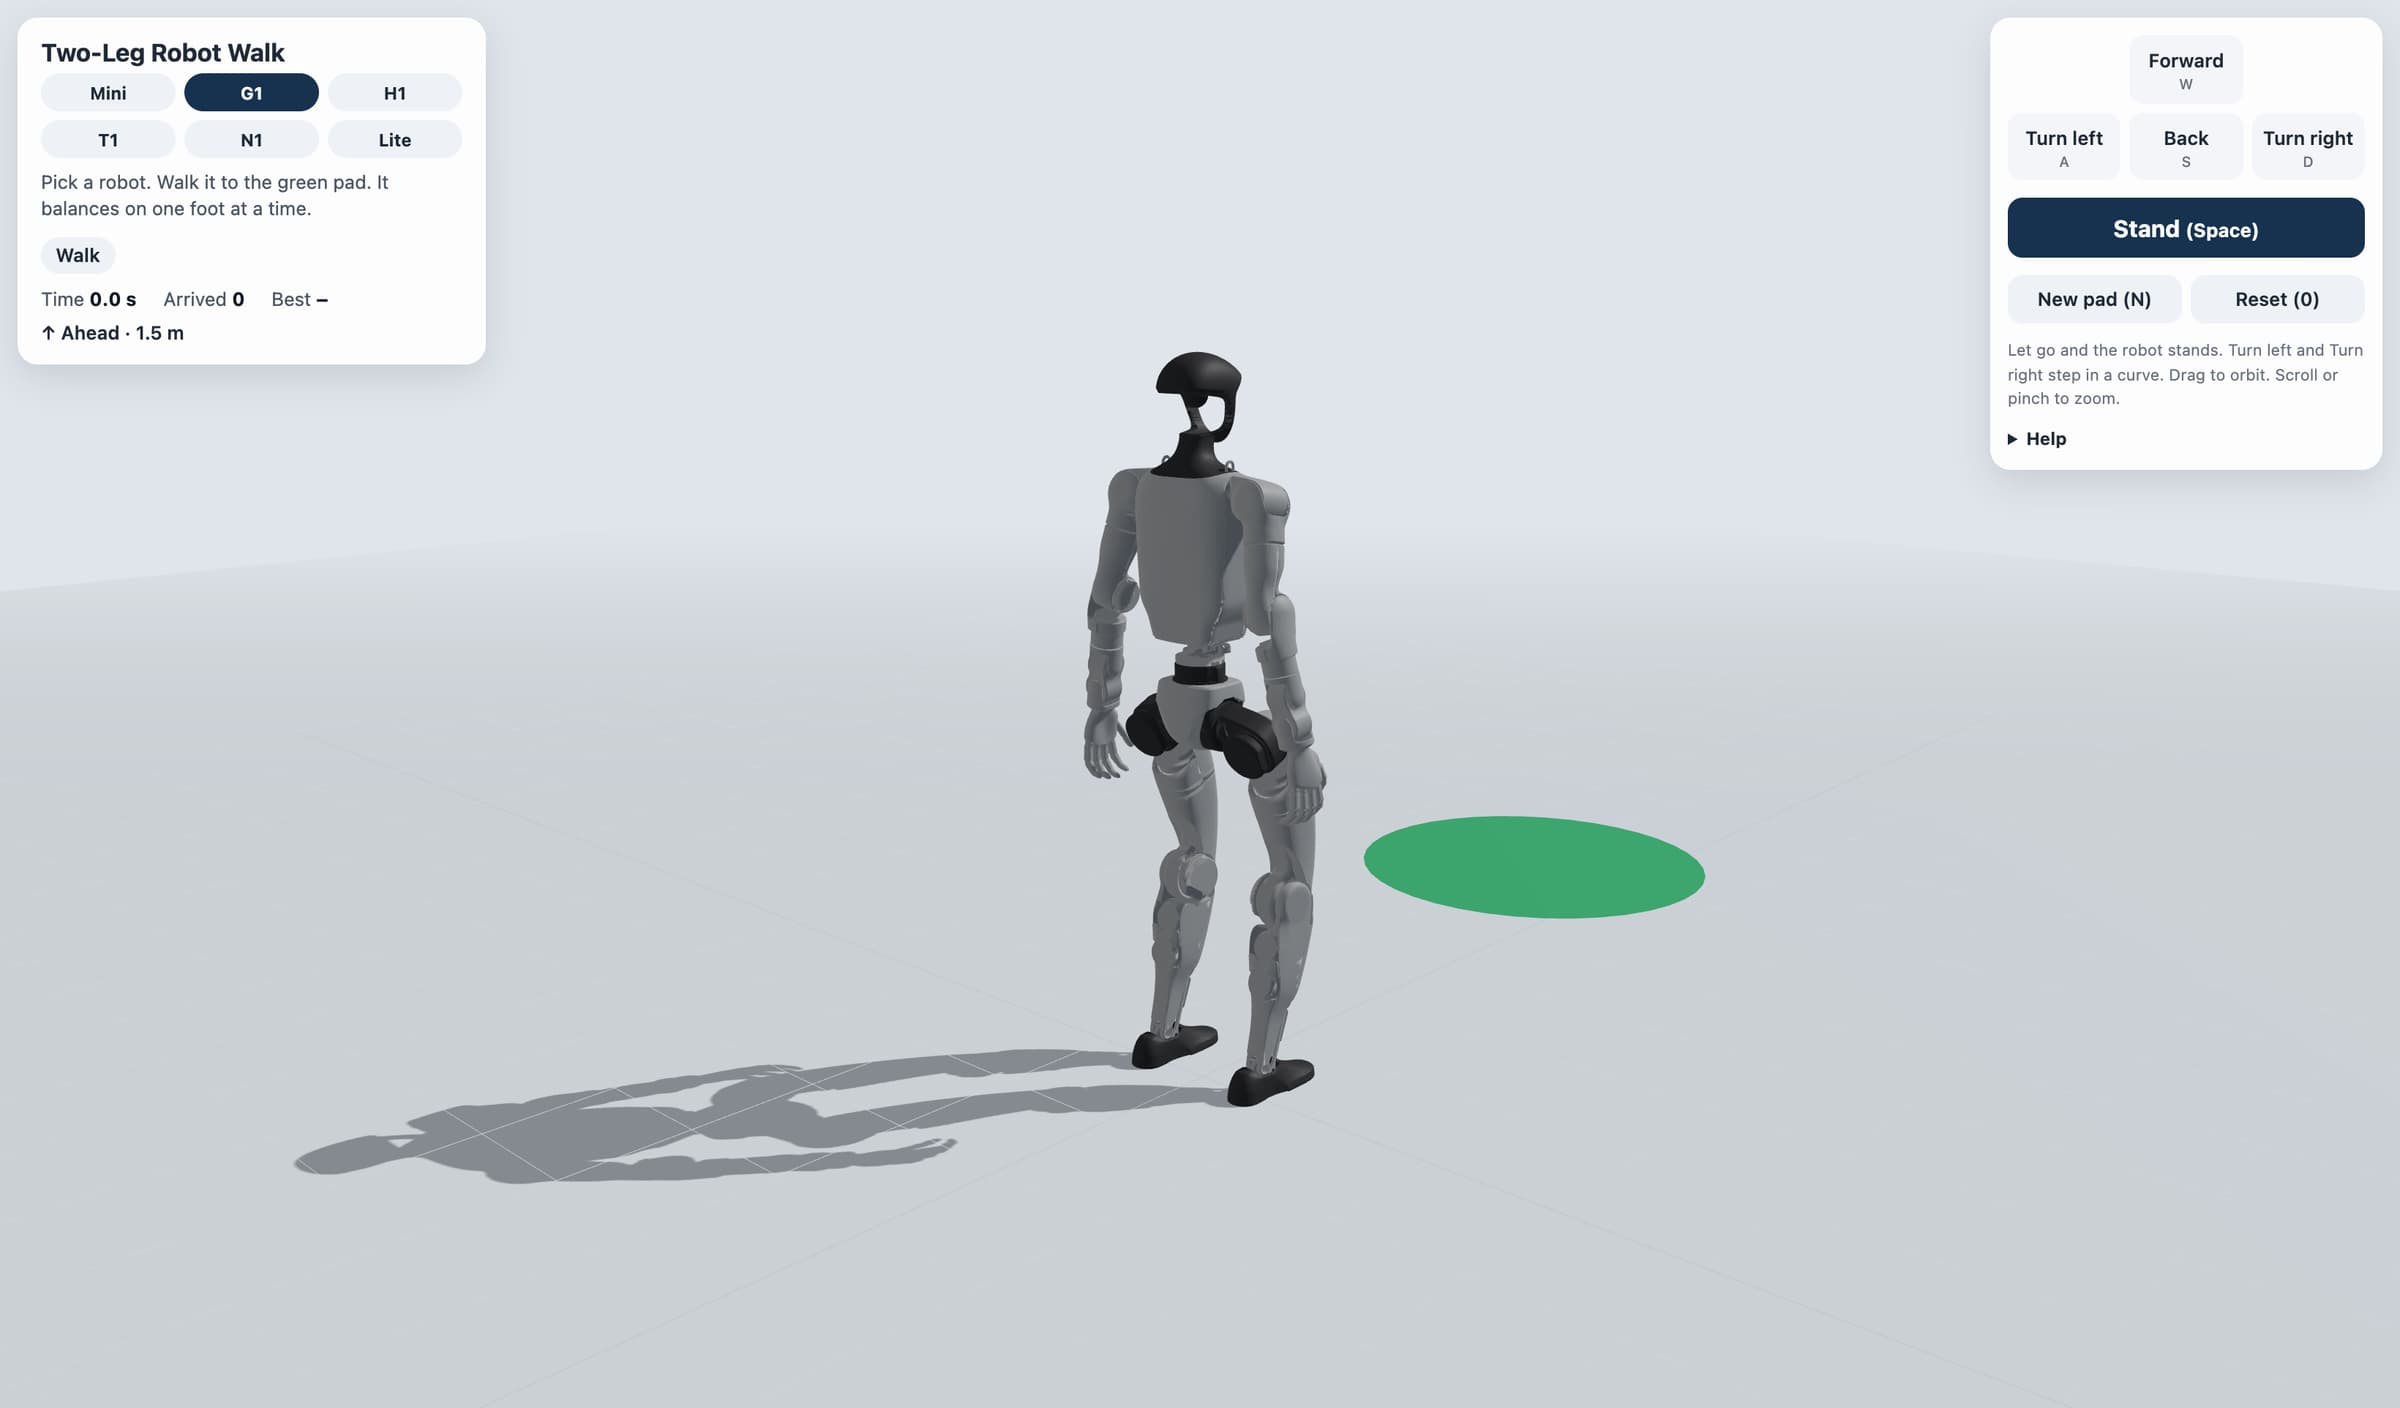
เดิน เลี้ยว แล้วยืน
Two-Leg Robot Walk คือเกมหุ่นยนต์สองขา เลือก Mini, G1, H1, T1, N1 หรือ Lite พาหุ่นไปที่แผ่นสีเขียว มันทรงตัวทีละเท้า กดเลี้ยวซ้ายหรือเลี้ยวขวาให้หันเข้าแผ่น แล้วกดยืนและนิ่งไว้ เดิน เลี้ยว ยืน แข่งกับดีที่สุด
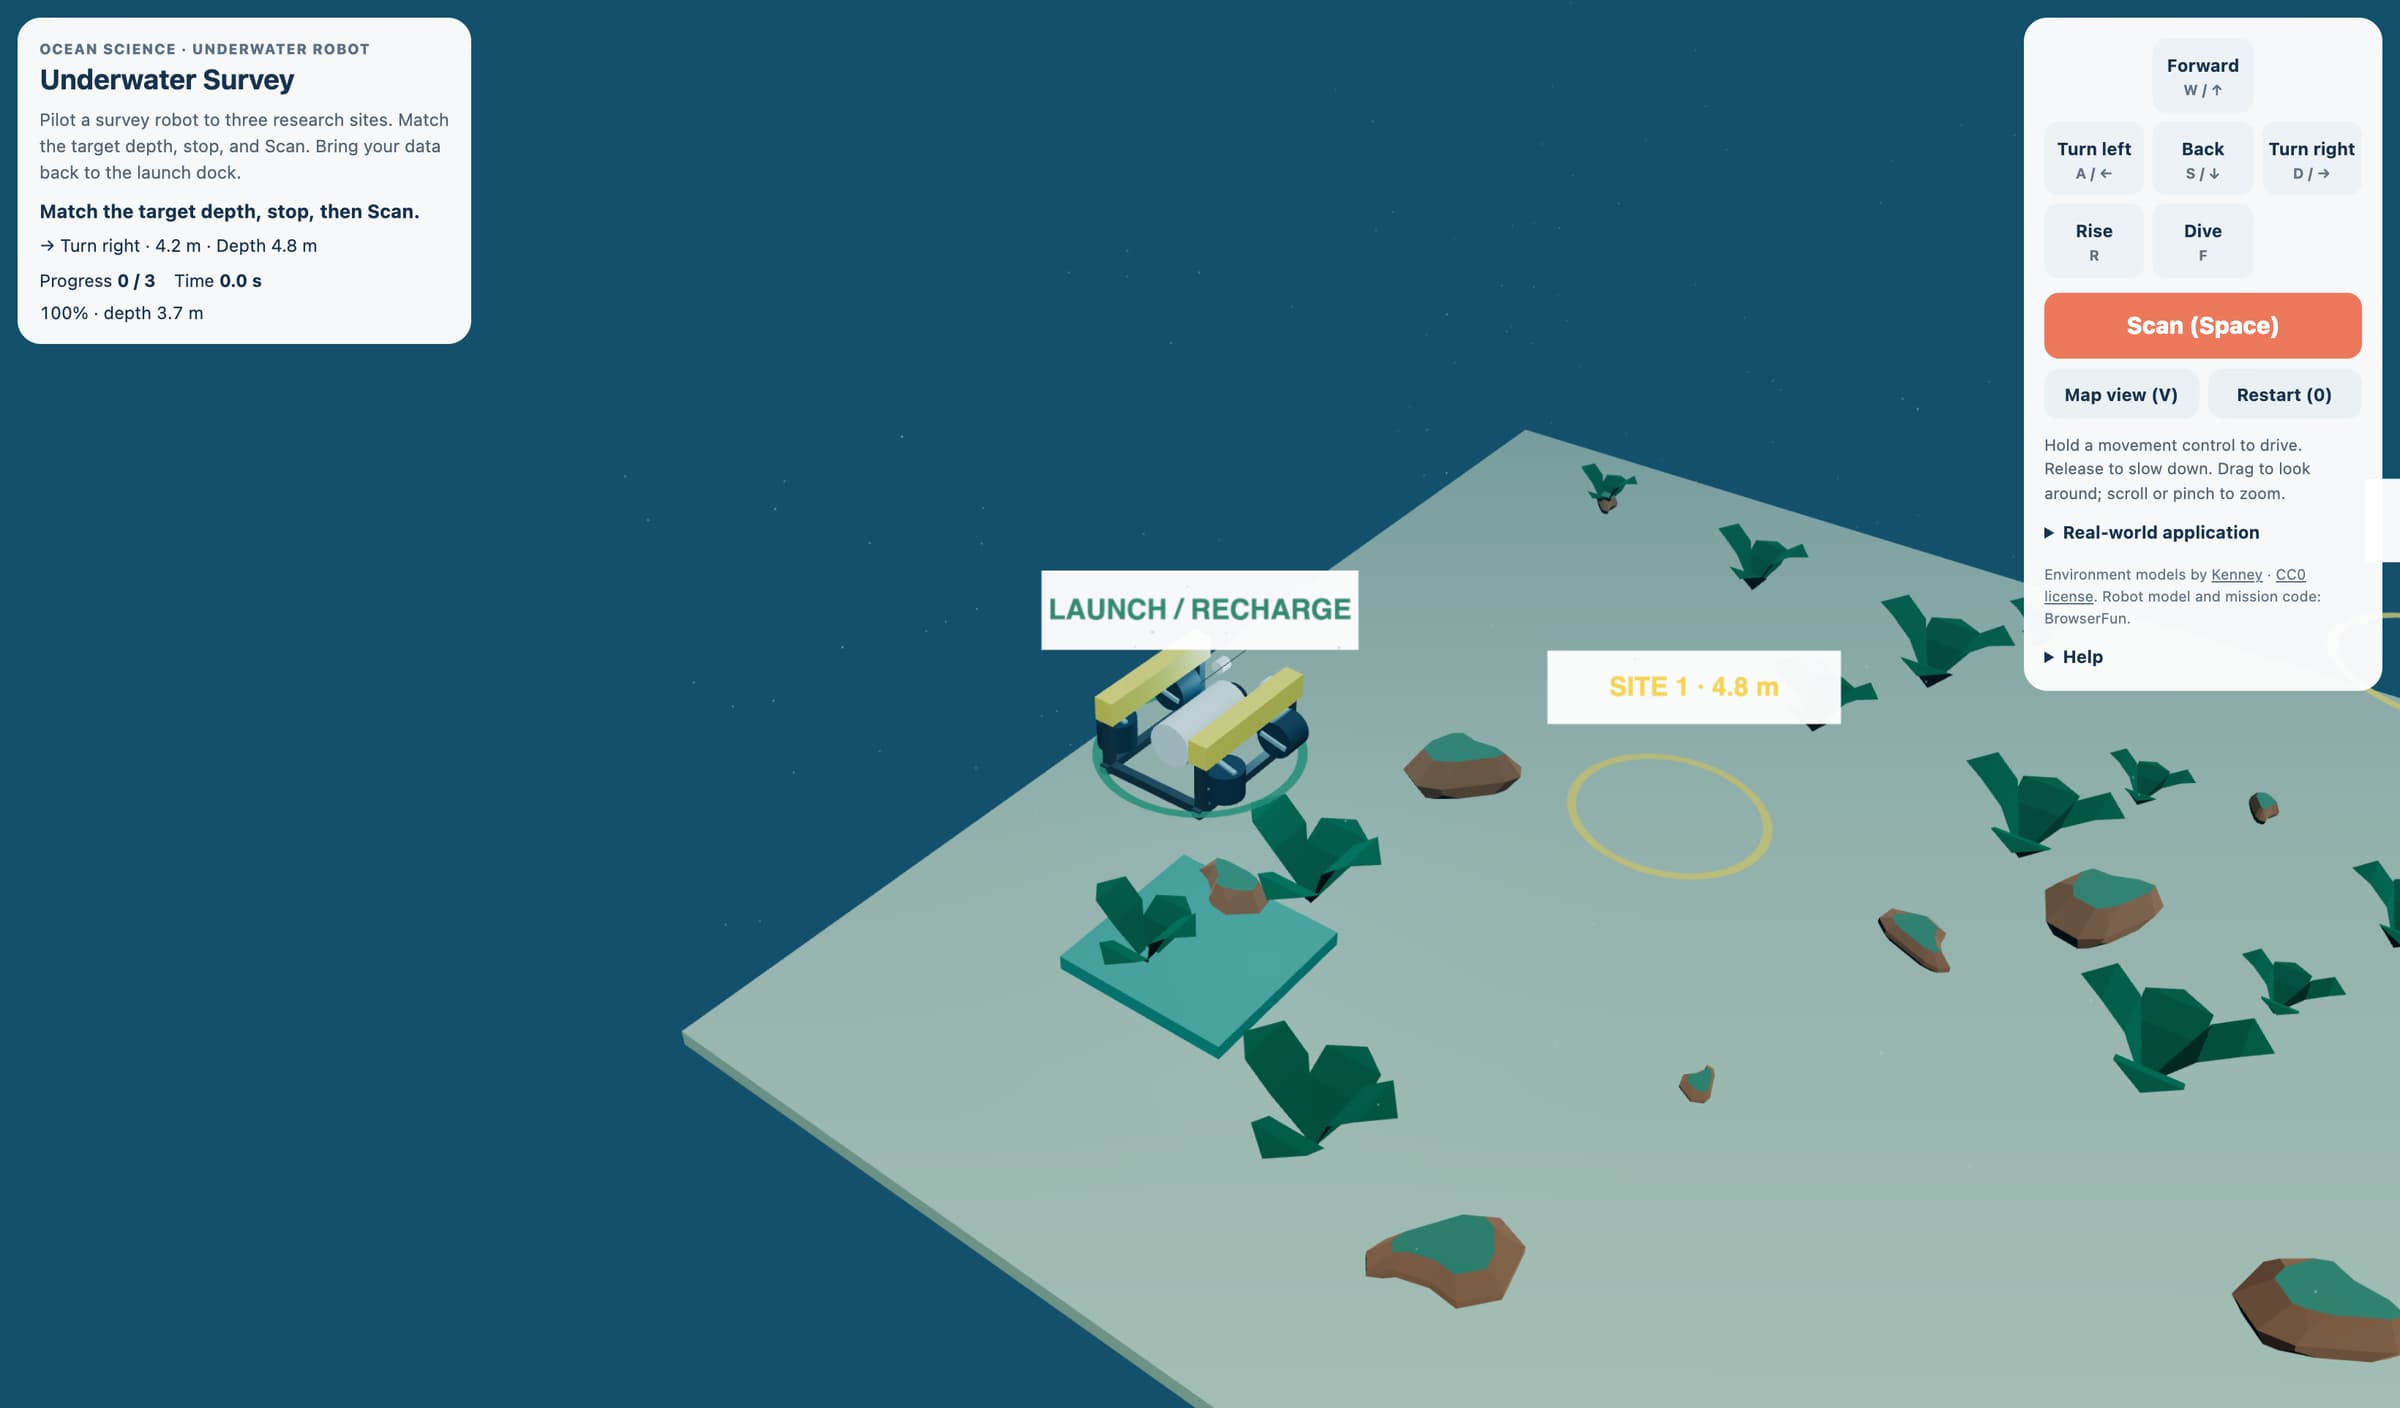
ดำ สแกน แล้วกลับ
ขับหุ่นสำรวจไปสามจุด ให้ความลึกตรงกับเป้า หยุด แล้วกดสแกน (Space) เอาข้อมูลกลับไปที่ท่าปล่อย
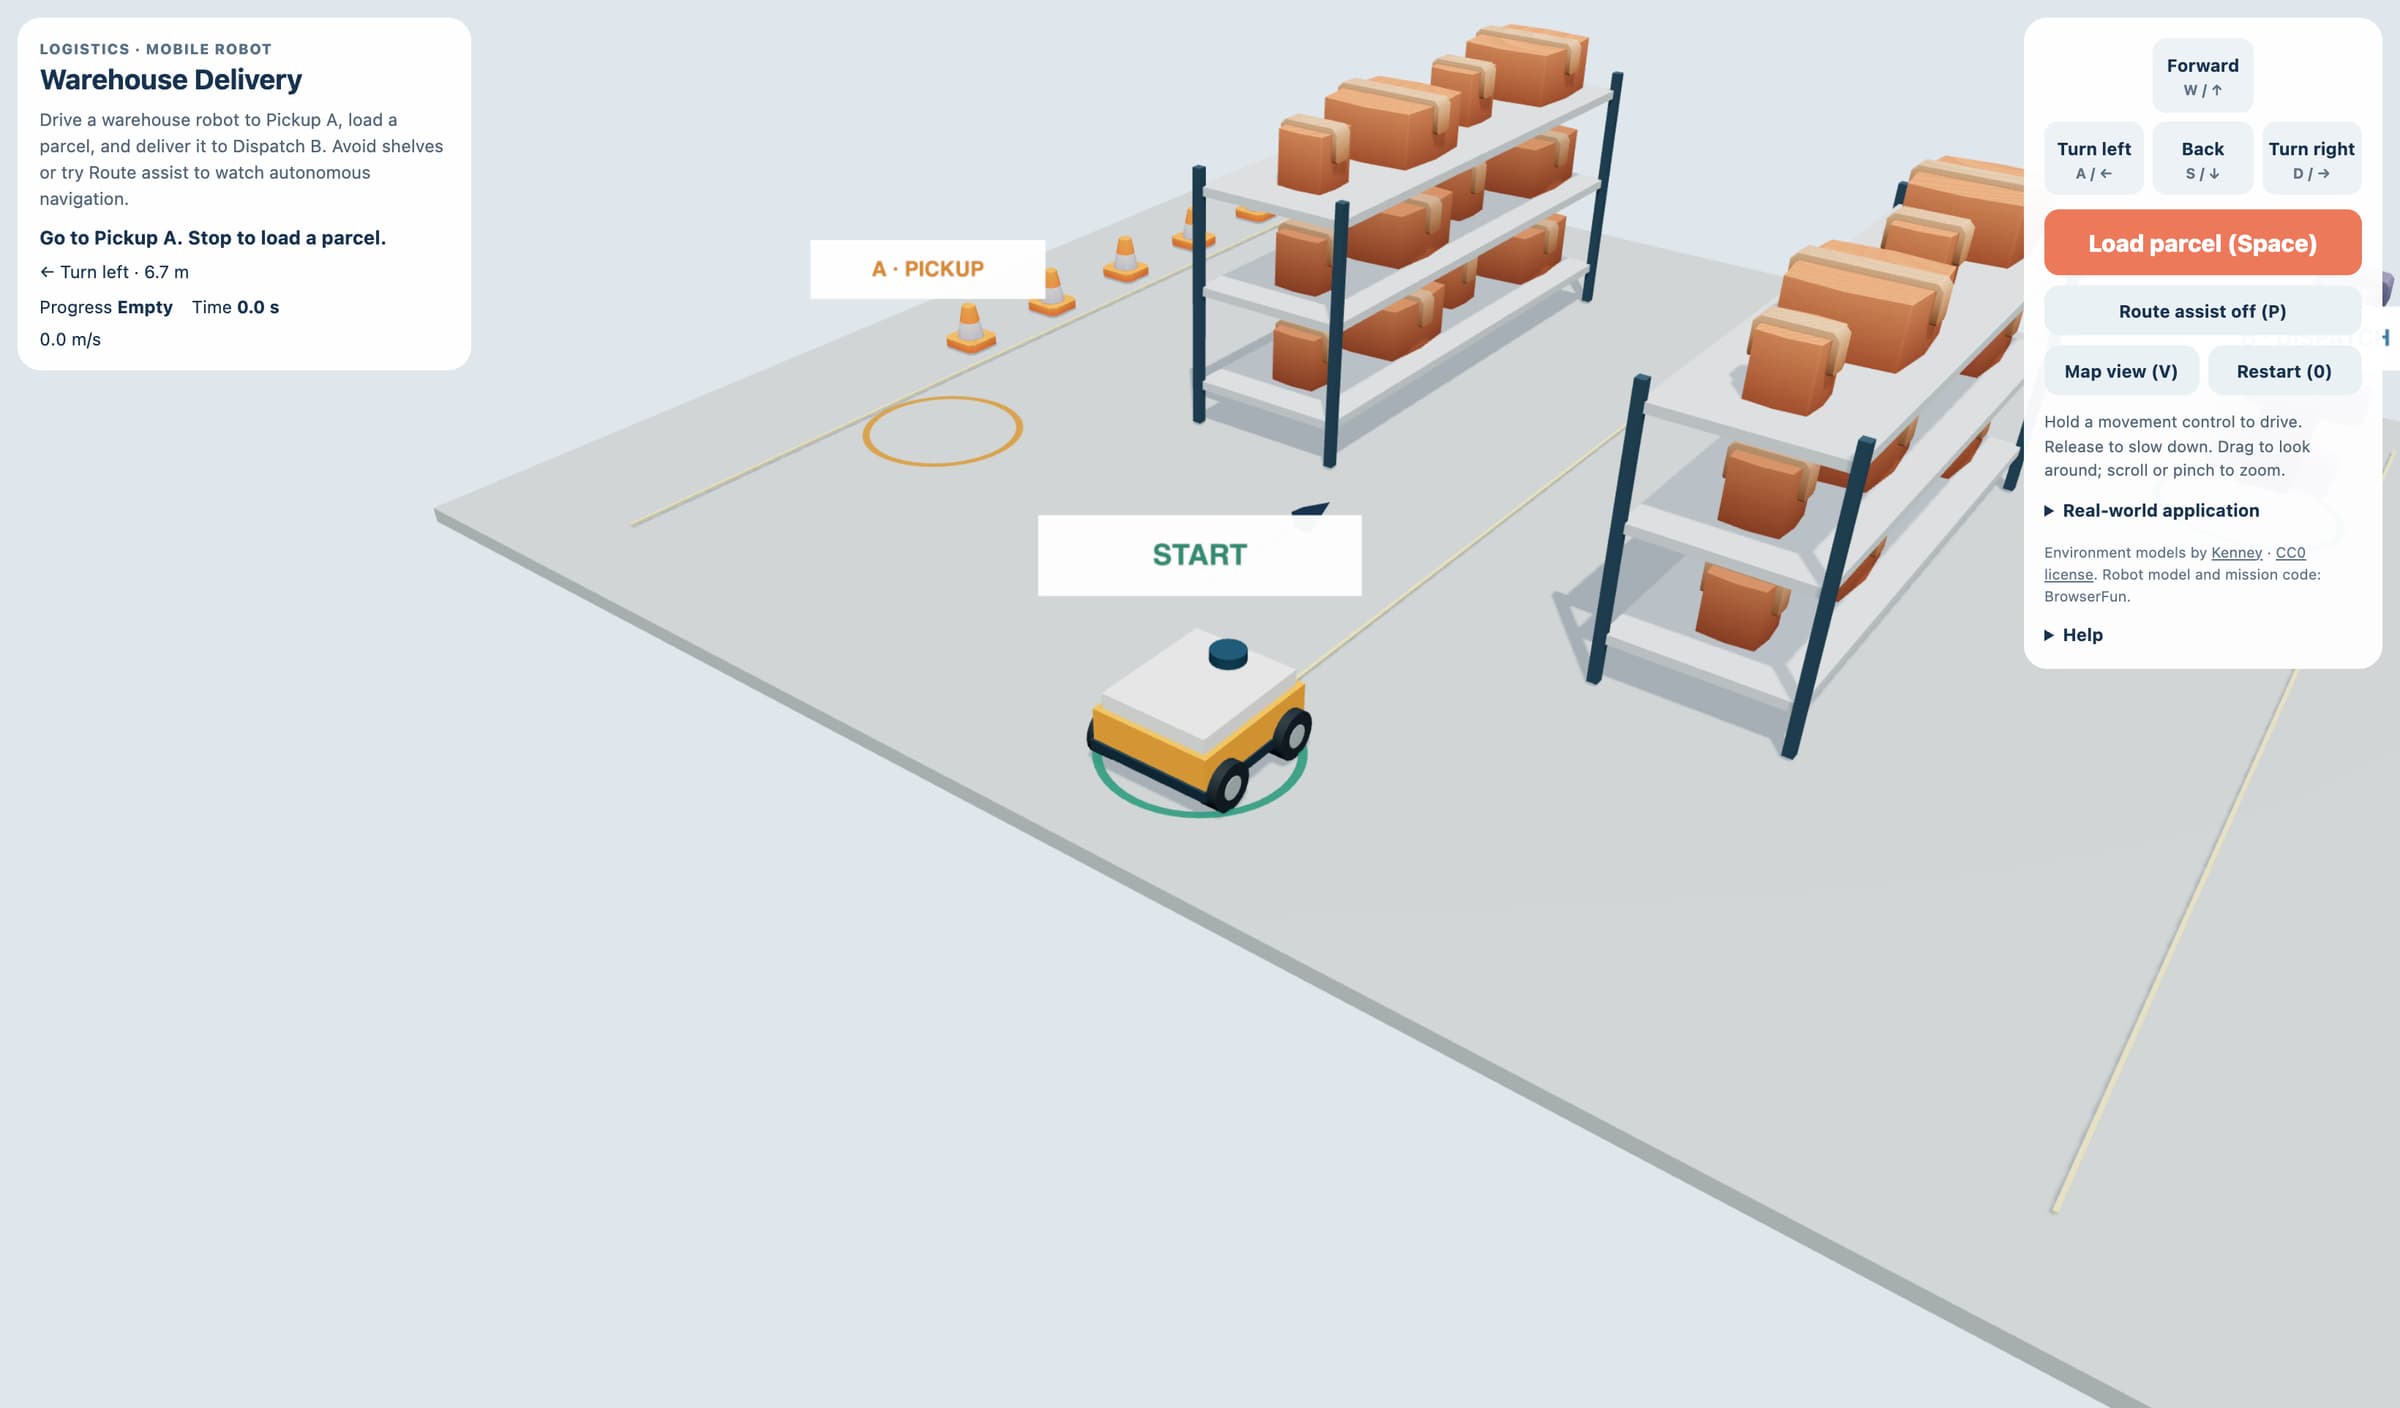
ขับ โหลด แล้วส่ง
ขับหุ่นคลังสินค้าไป Pickup A โหลดพัสดุ แล้วส่งที่ Dispatch B เลี่ยงชั้นวาง หรือเปิดตัวช่วยเส้นทางแล้วดูมันขับเอง