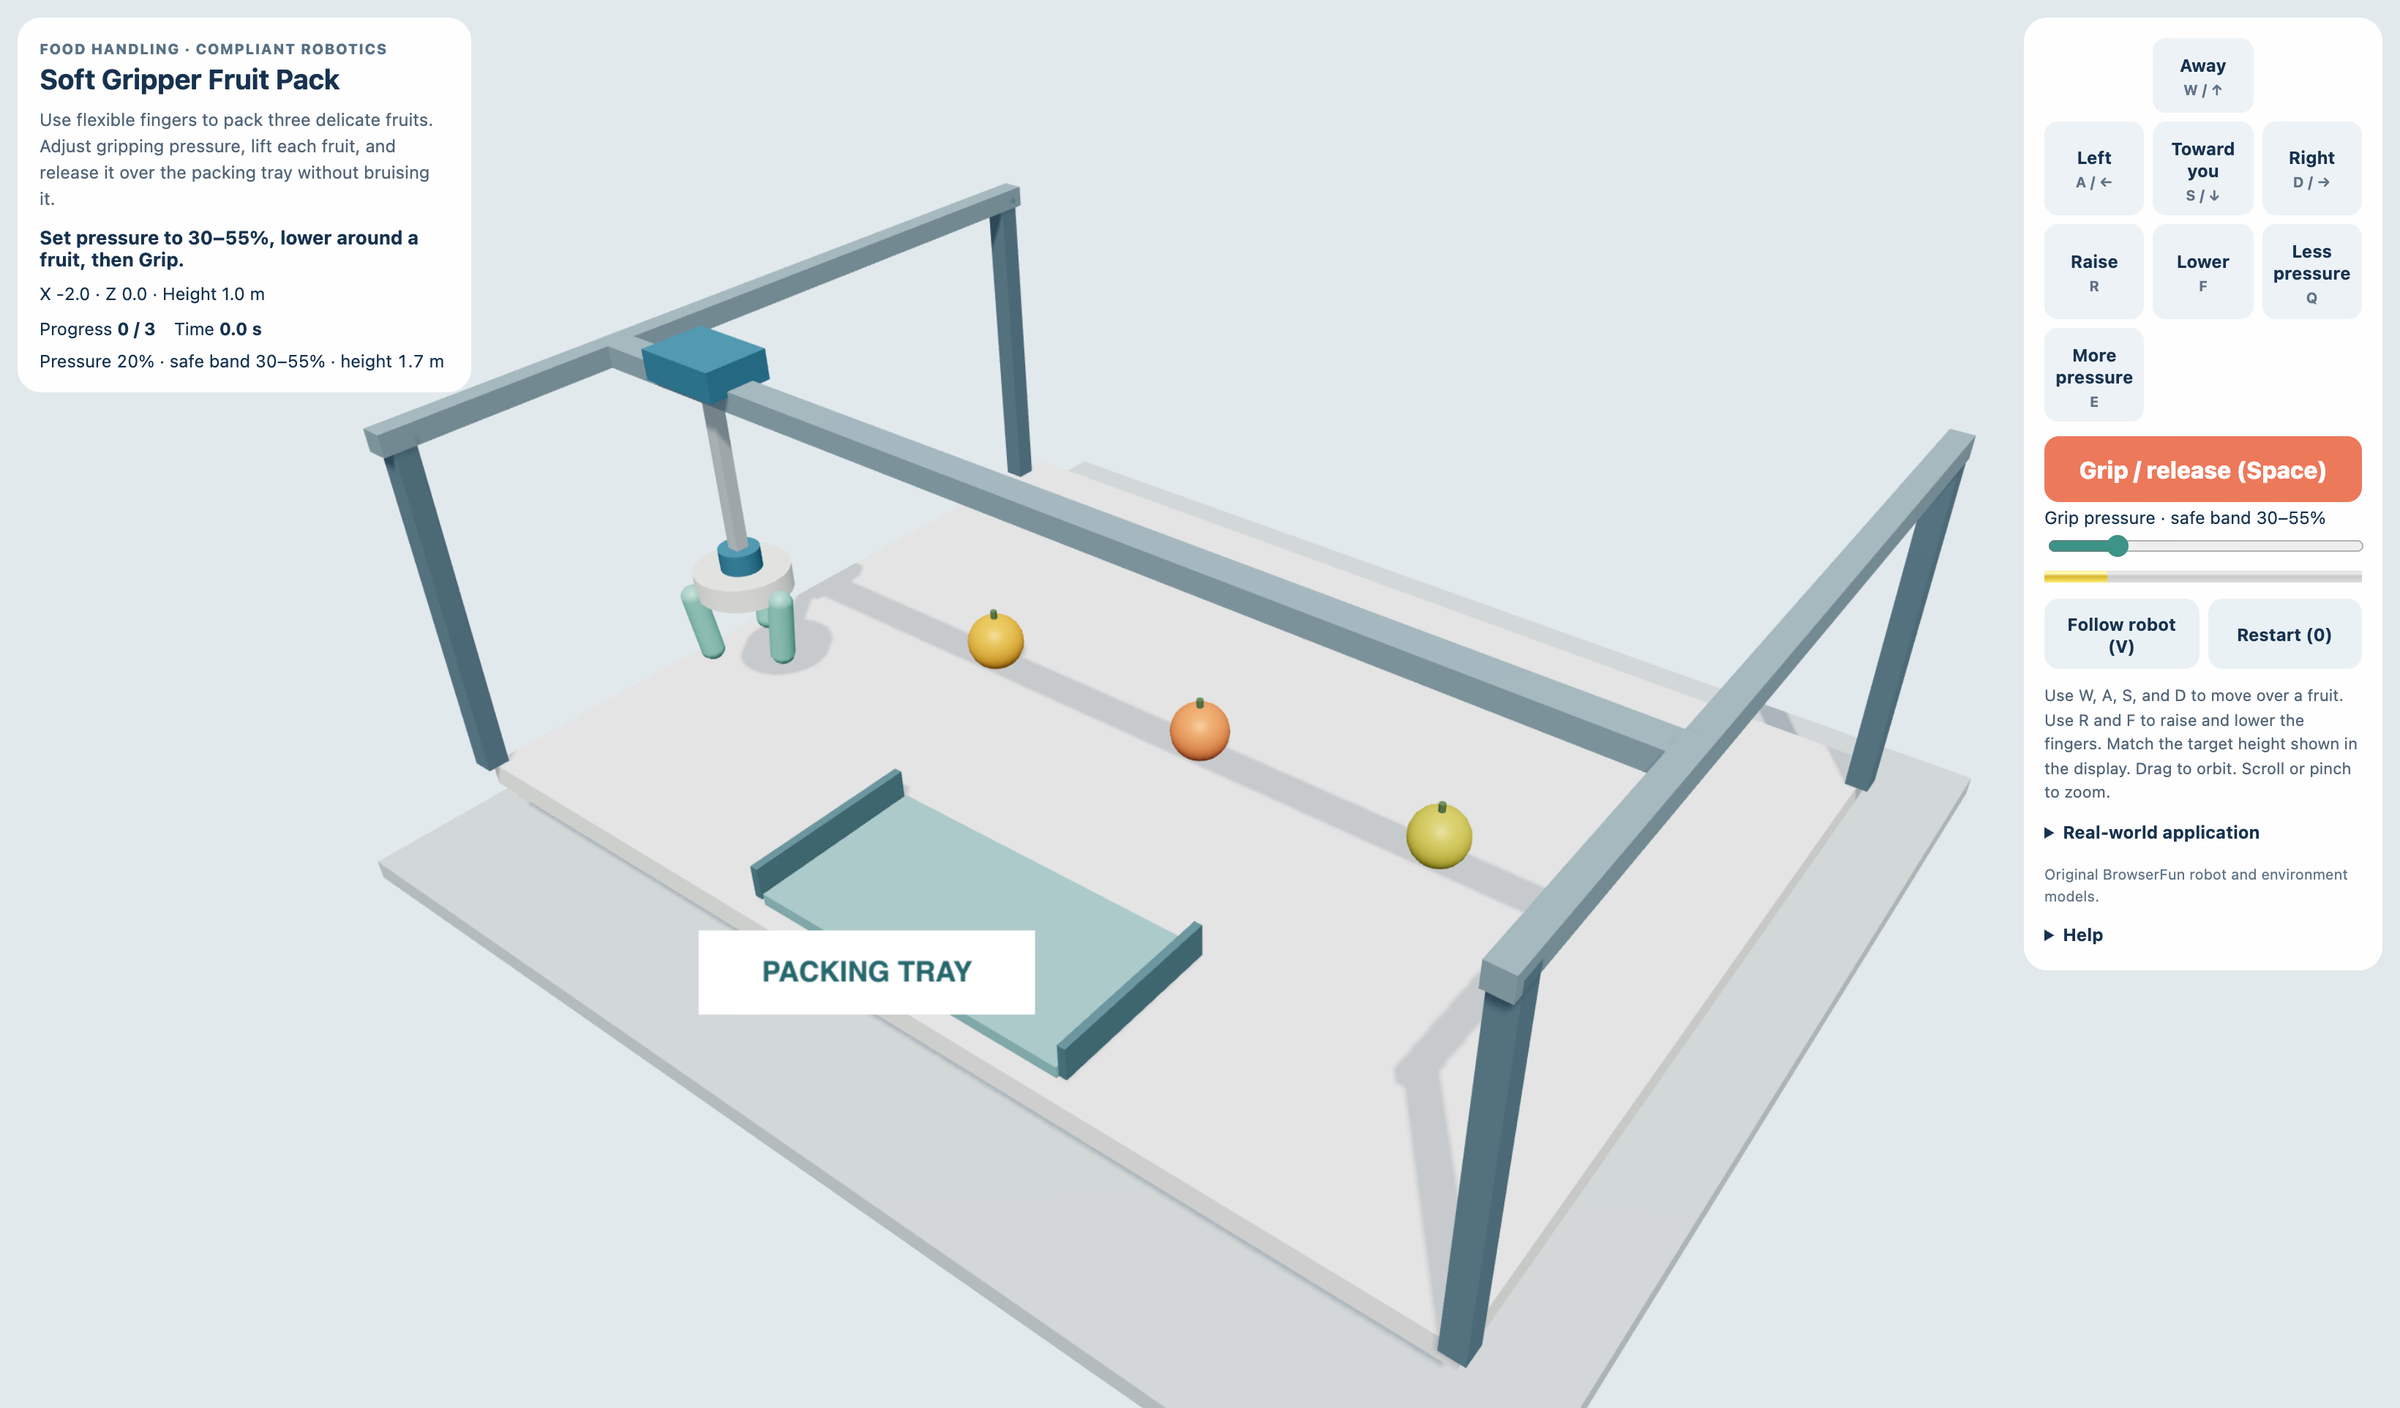
Ustaw, ściśnij delikatnie, zapakuj
Soft Gripper Fruit Pack
Użyj giętkich palców, żeby zapakować trzy delikatne owoce. Ustaw nacisk, unieś każdy owoc i puść nad tacką bez obicia.
Więcej takich gier
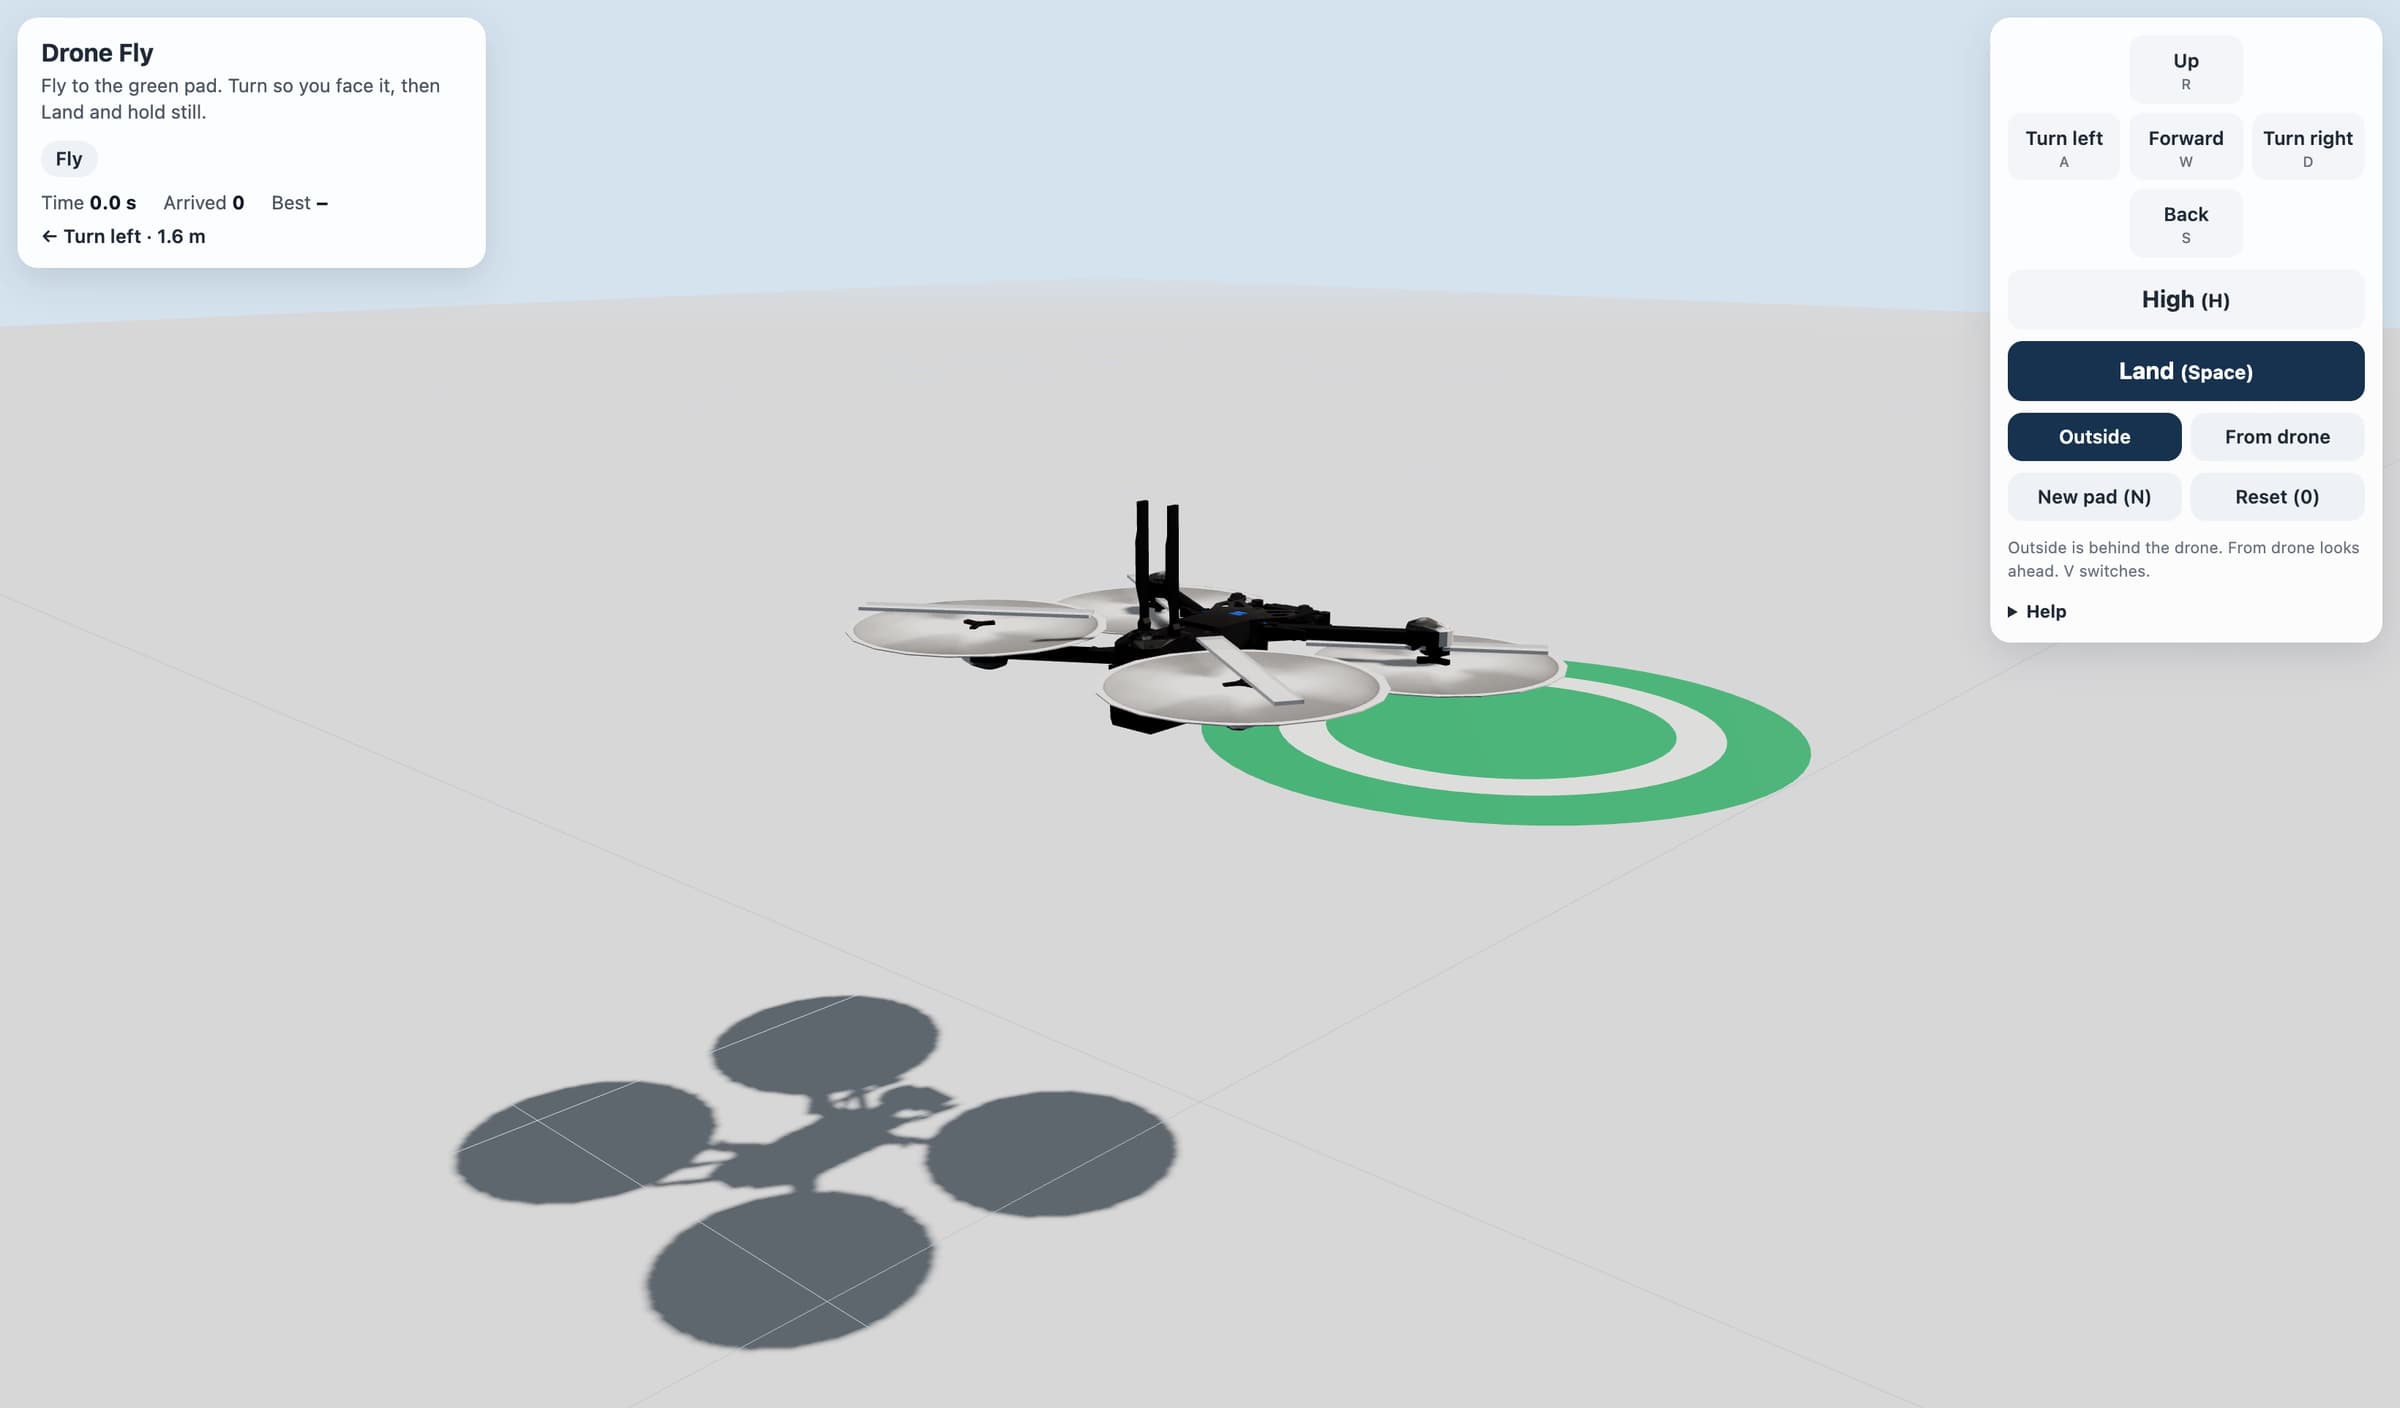
Jak grać w Soft Gripper Fruit Pack
- 1
Ustaw palce
Naciśnij Dalej, Lewo, Do ciebie i Prawo, żeby stanąć nad owocem. Naciśnij Podnieś i Opuść, żeby zmienić wysokość palców. Wyrównaj Wysokość z ekranu.
- 2
Znajdź delikatny nacisk
Naciśnij Mniejszy nacisk i Większy nacisk. Bezpieczny zakres do nauki to 30–55%. Naciśnij Chwyć / puść (Space), żeby trzymać owoc. Za słabo i się wyślizguje. Za mocno i się obija, potem przychodzi zamiennik.
- 3
Zapakuj owoc
Unieś, zanieś na oznaczoną tackę i naciśnij Chwyć / puść (Space). Owoc musi wpaść do tacki, żeby się liczyć. Zapakuj wszystkie trzy.
Kluczowe Funkcje
Jedzenie · miękki robot
Miękkie chwytaki dopasowują się do delikatnych rzeczy. Ta misja pokazuje różnicę między trzymaniem a zbyt mocnym naciskiem. Liczby nacisku są przykładem.
Klawiatura i dotyk
Użyj przycisków na ekranie albo skrótów klawiatury. Od nowa (0) zaczyna nową misję.
Często Zadawane Pytania
Czy to prawdziwy sterownik robota?
Nie. To prosta symulacja do nauki. Nie łączy się z prawdziwymi robotami i nie odtwarza prawdziwych procedur.