Zet neer, knijp zacht, pak in
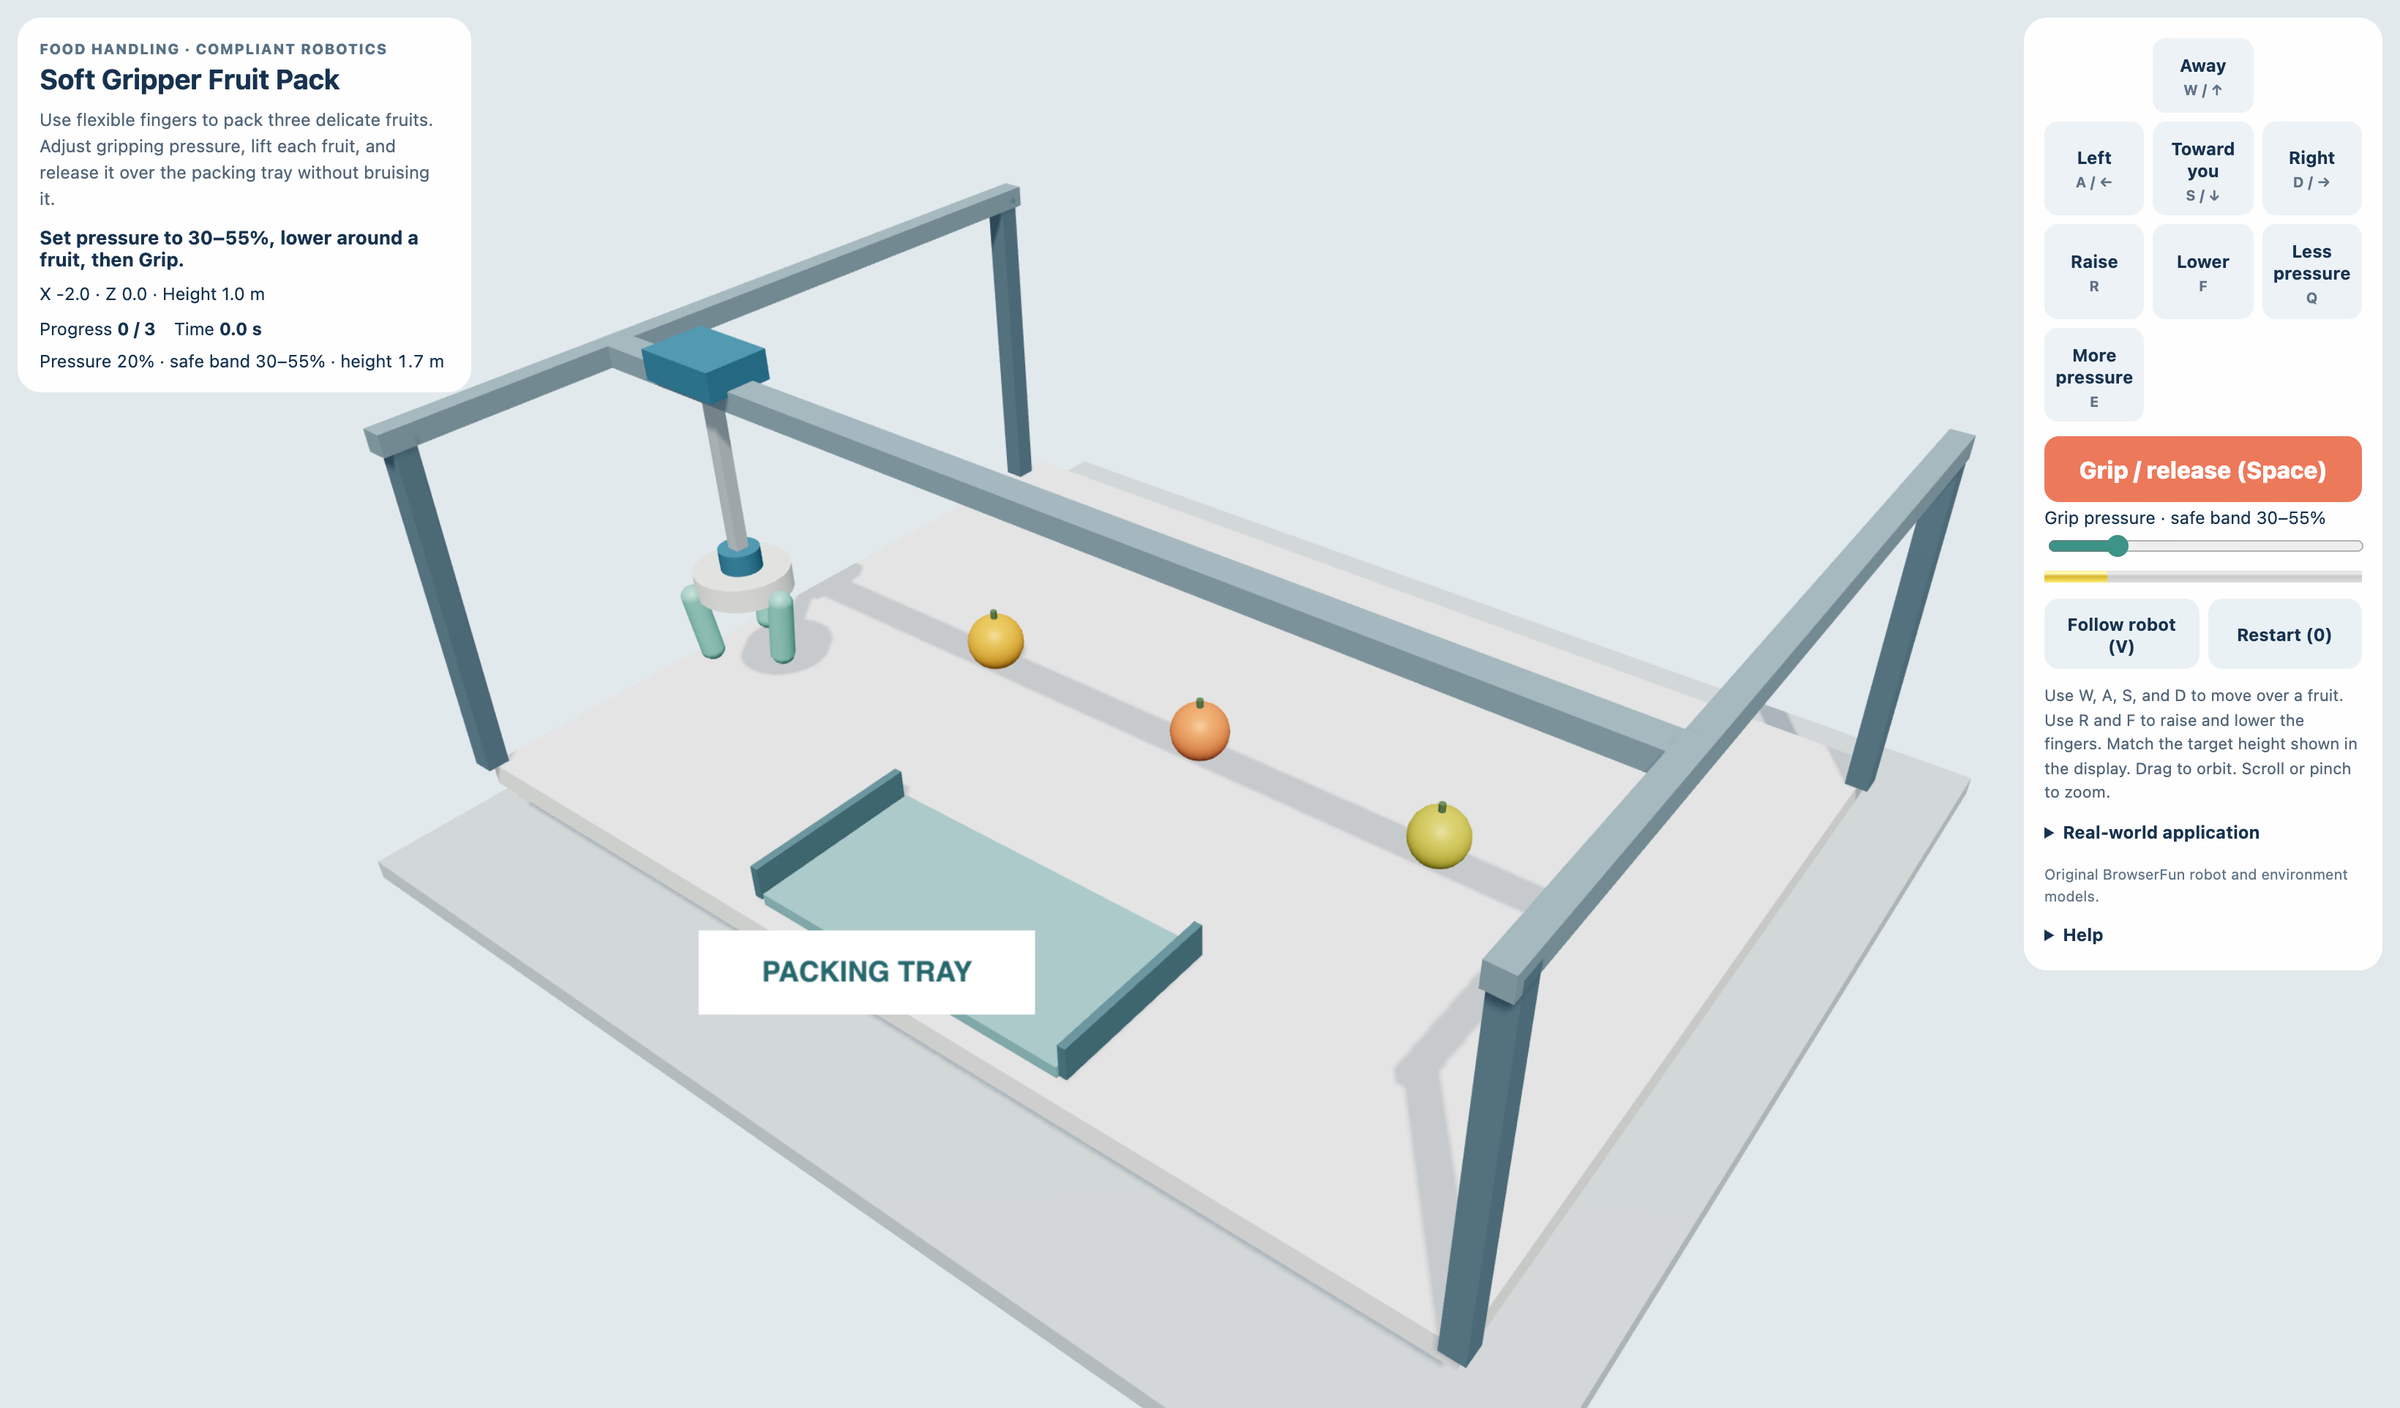
Soft Gripper Fruit Pack
Gebruik buigzame vingers om drie tere vruchten in te pakken. Stel de druk bij, til elke vrucht en laat los boven het blad zonder kneuzingen.
Meer zoals dit
Zo speel je Soft Gripper Fruit Pack
- 1
Zet de vingers
Druk op Weg, Links, Naar jou en Rechts om boven een vrucht te komen. Druk op Til en Laat zakken om de vingers te verplaatsen. Zet de Hoogte gelijk aan het scherm.
- 2
Zoek een zachte druk
Druk op Minder druk en Meer druk. Het veilige leerbereik is 30–55%. Druk op Grijp / los (Space) om de vrucht vast te houden. Te weinig en hij glipt. Te veel en hij kneust, dan komt er een nieuwe.
- 3
Pak de vrucht in
Til, breng naar het gemerkte blad en druk op Grijp / los (Space). De vrucht moet in het blad landen om te tellen. Pak alle drie in.
Belangrijkste Kenmerken
Eten · zachte robot
Zachte grijpers volgen de vorm van tere dingen. Deze missie laat het verschil zien tussen vasthouden en te hard knijpen. De drukgetallen zijn een voorbeeld.
Toetsen en aanraken
Gebruik de knoppen op het scherm of de toetsen. Opnieuw (0) begint een nieuwe missie.
Veelgestelde Vragen
Is dit een echte robotbediening?
Nee. Dit is een simpele simulatie om te leren. Het maakt geen verbinding met echte robots en kopieert geen echte procedures.