調査探検とセンサー論理
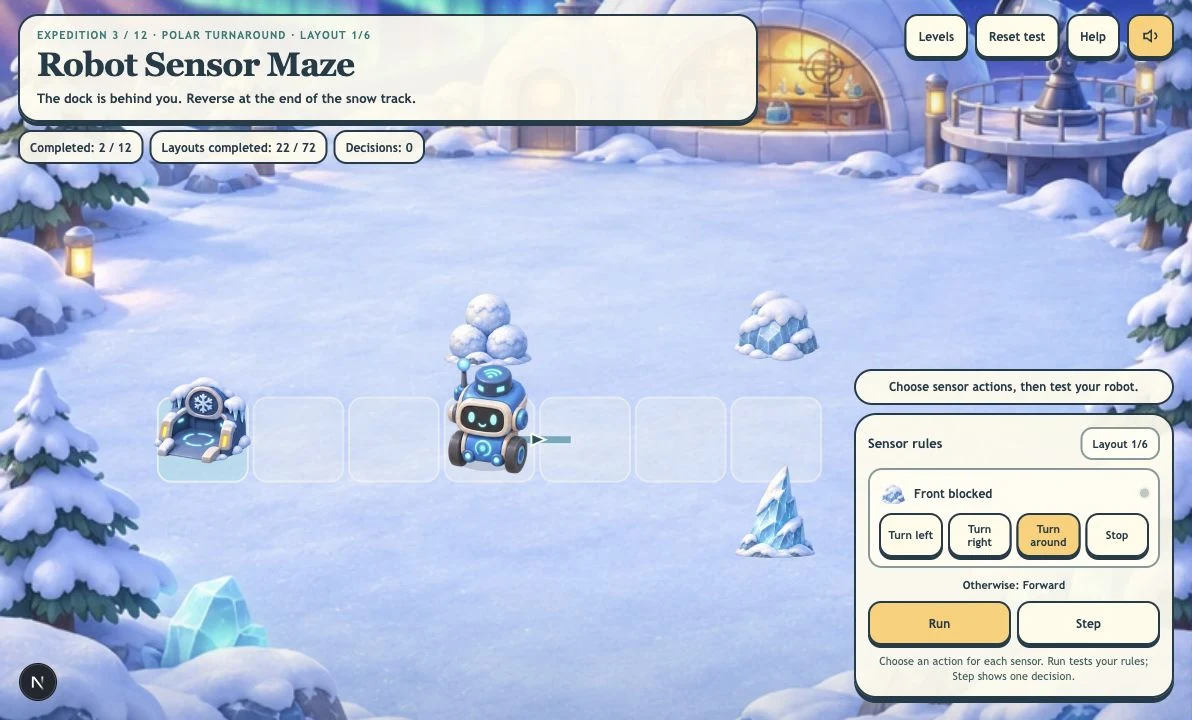
ロボットセンサー迷路
6つのレイアウトがある12レベルで、調査ロボットのセンサールールを作ろう。8つのイラスト環境で、壁、信号、標本、危険を使う72の迷路を完了しよう。
似ているゲーム
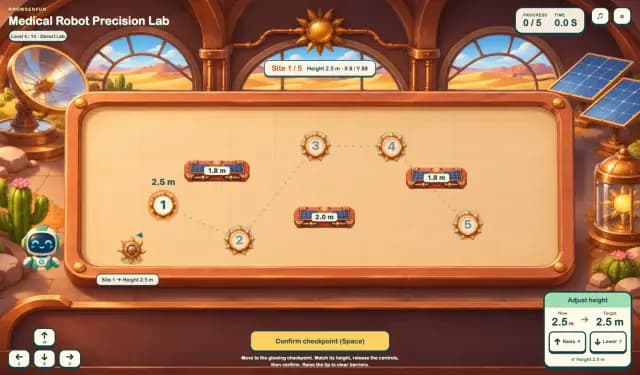
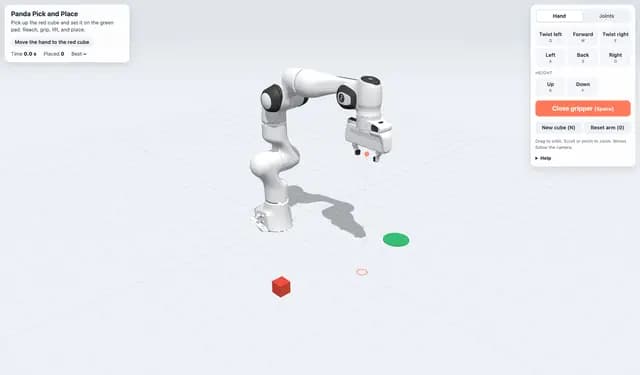
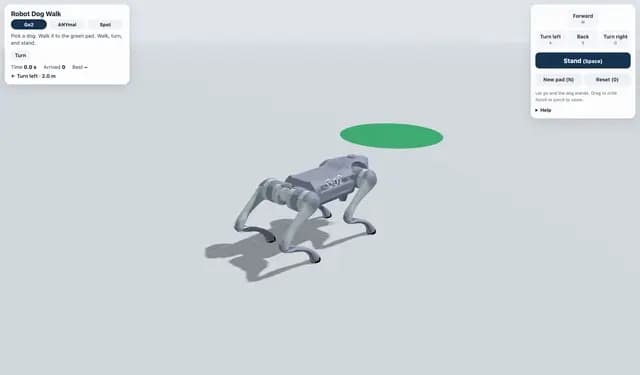
遊び方 ロボットセンサー迷路
- 1
現在の調査の仕事を読む
最初の探検はそのまま遊べます。目標を読み、イラストの経路、ドック、ミッションの物を確認しよう。
- 2
センサー動作を選ぶ
各行には条件名と選べる動作があります。ロボットの反応を決めよう。行は上から順に調べ、どれにも一致しなければ前へへ進みます。
- 3
観察して修正する
実行や1ステップを使い、センサーの現在値、光線、直前の判断を見ます。停止、危険、経路の繰り返しがあればルールを変えて再テストしよう。
- 4
6つのレイアウトをすべて完了
標本、信号、停車の仕事を終え、次のレイアウトを選びます。レイアウトを再挑戦は現在の経路を繰り返します。進み具合はこの端末に保存されます。
主な機能
8つのイラスト付き調査環境
森、海岸、極地観測所、水晶洞窟、温室、砂漠、歯車の庭、月を探索。各環境に専用の背景、障害物、標本、ドックのイラストがあります。 各レイアウトには輪郭の違う障害物が3種類混ざっています。
12レベル、それぞれ6つのレイアウト
壁の検知、正確な停車、標本採取、床信号、横の分岐、危険回避、デバッグを練習します。各レベルに、経路、センサー位置、長さが異なる6つの専用レイアウトがあります。
条件と動作が見える編集画面
左を向く、右を向く、後ろを向く、標本を採取、止まるなどを選びます。最初に一致するセンサー行を実行し、それ以外:前へです。センサーの現在値、光線、軌跡、直前の判断が結果を説明します。
レベルと作業を自由に選択
レベル一覧でどのレベルも6つのチャレンジのどれも選べます。完了印は個別に保存されます。次のレイアウトは通常の順序で進み、手動の選択はいつでも自由です。
ゲーム紹介: ロボットセンサー迷路
6つのレイアウトがある12レベルで、調査ロボットのセンサールールを作ろう。8つのイラスト環境で、壁、信号、標本、危険を使う72の迷路を完了しよう。 文字でコードを入力せず、センサーの動作を選んで条件に応じたロボットの行動を学ぶ簡略化されたシミュレーションです。12の各レベルには6つの専用迷路レイアウトがあります。共通の障害物が、異なる道筋、分岐、センサーの仕事に登場します。
ロボット実験で学ぼう
- 1
条件と結果を結び付ける
センサーの動作を変えると、イラストの世界のロボットの移動、採取、停止が変わります。
- 2
判断を診断する
歯車のデバッグでは、横の分岐への動作が間違っています。経路を試し、見逃した枝道を見つけてルールを直します。
よくある質問
ミッションはどう違いますか?
左右の壁への反応、折り返し、正確な停車、標本採取、床信号、横の分岐検知、危険回避、スイッチ式ゲート、2信号の経路、デバッグ、複合調査を学びます。
複数のセンサールールはどう動きますか?
最初に一致した行を実行します。回転は向きを変え、その判断では移動しません。色付き床信号や横の分岐の位置はテストごとに1回作動します。それ以外:前へは経路を1マス前進させます。
標本を採取と止まるは何をしますか?
標本を採取は現在のマスの標本を取ります。止まるはテストを終了し、必要な標本と信号が完了した後ならドックで成功します。スイッチを踏むと対応するゲートが開きます。
すべてのレベルに6つの異なるレイアウトがありますか?
はい。12の各レベルに6つの専用経路レイアウトがあり、合計72です。障害物イラストは共通で、経路の形、センサー位置、長さが異なります。完了したレイアウトと次の未完了地点は保存されます。レベル一覧からどのレイアウトも自由に選べます。
実際のロボットに接続しますか?
いいえ。選べるルール、任意の音楽、端末に保存する進み具合がある無料の教育用ブラウザーシミュレーションです。
レベルを自由に切り替えられますか?
はい。レベル一覧から全レベルと6つの作業・レイアウトをすぐに選べます。チャレンジの完了は進み具合を記録し、選択をロックしません。