जगह, हल्की पकड़, पैक
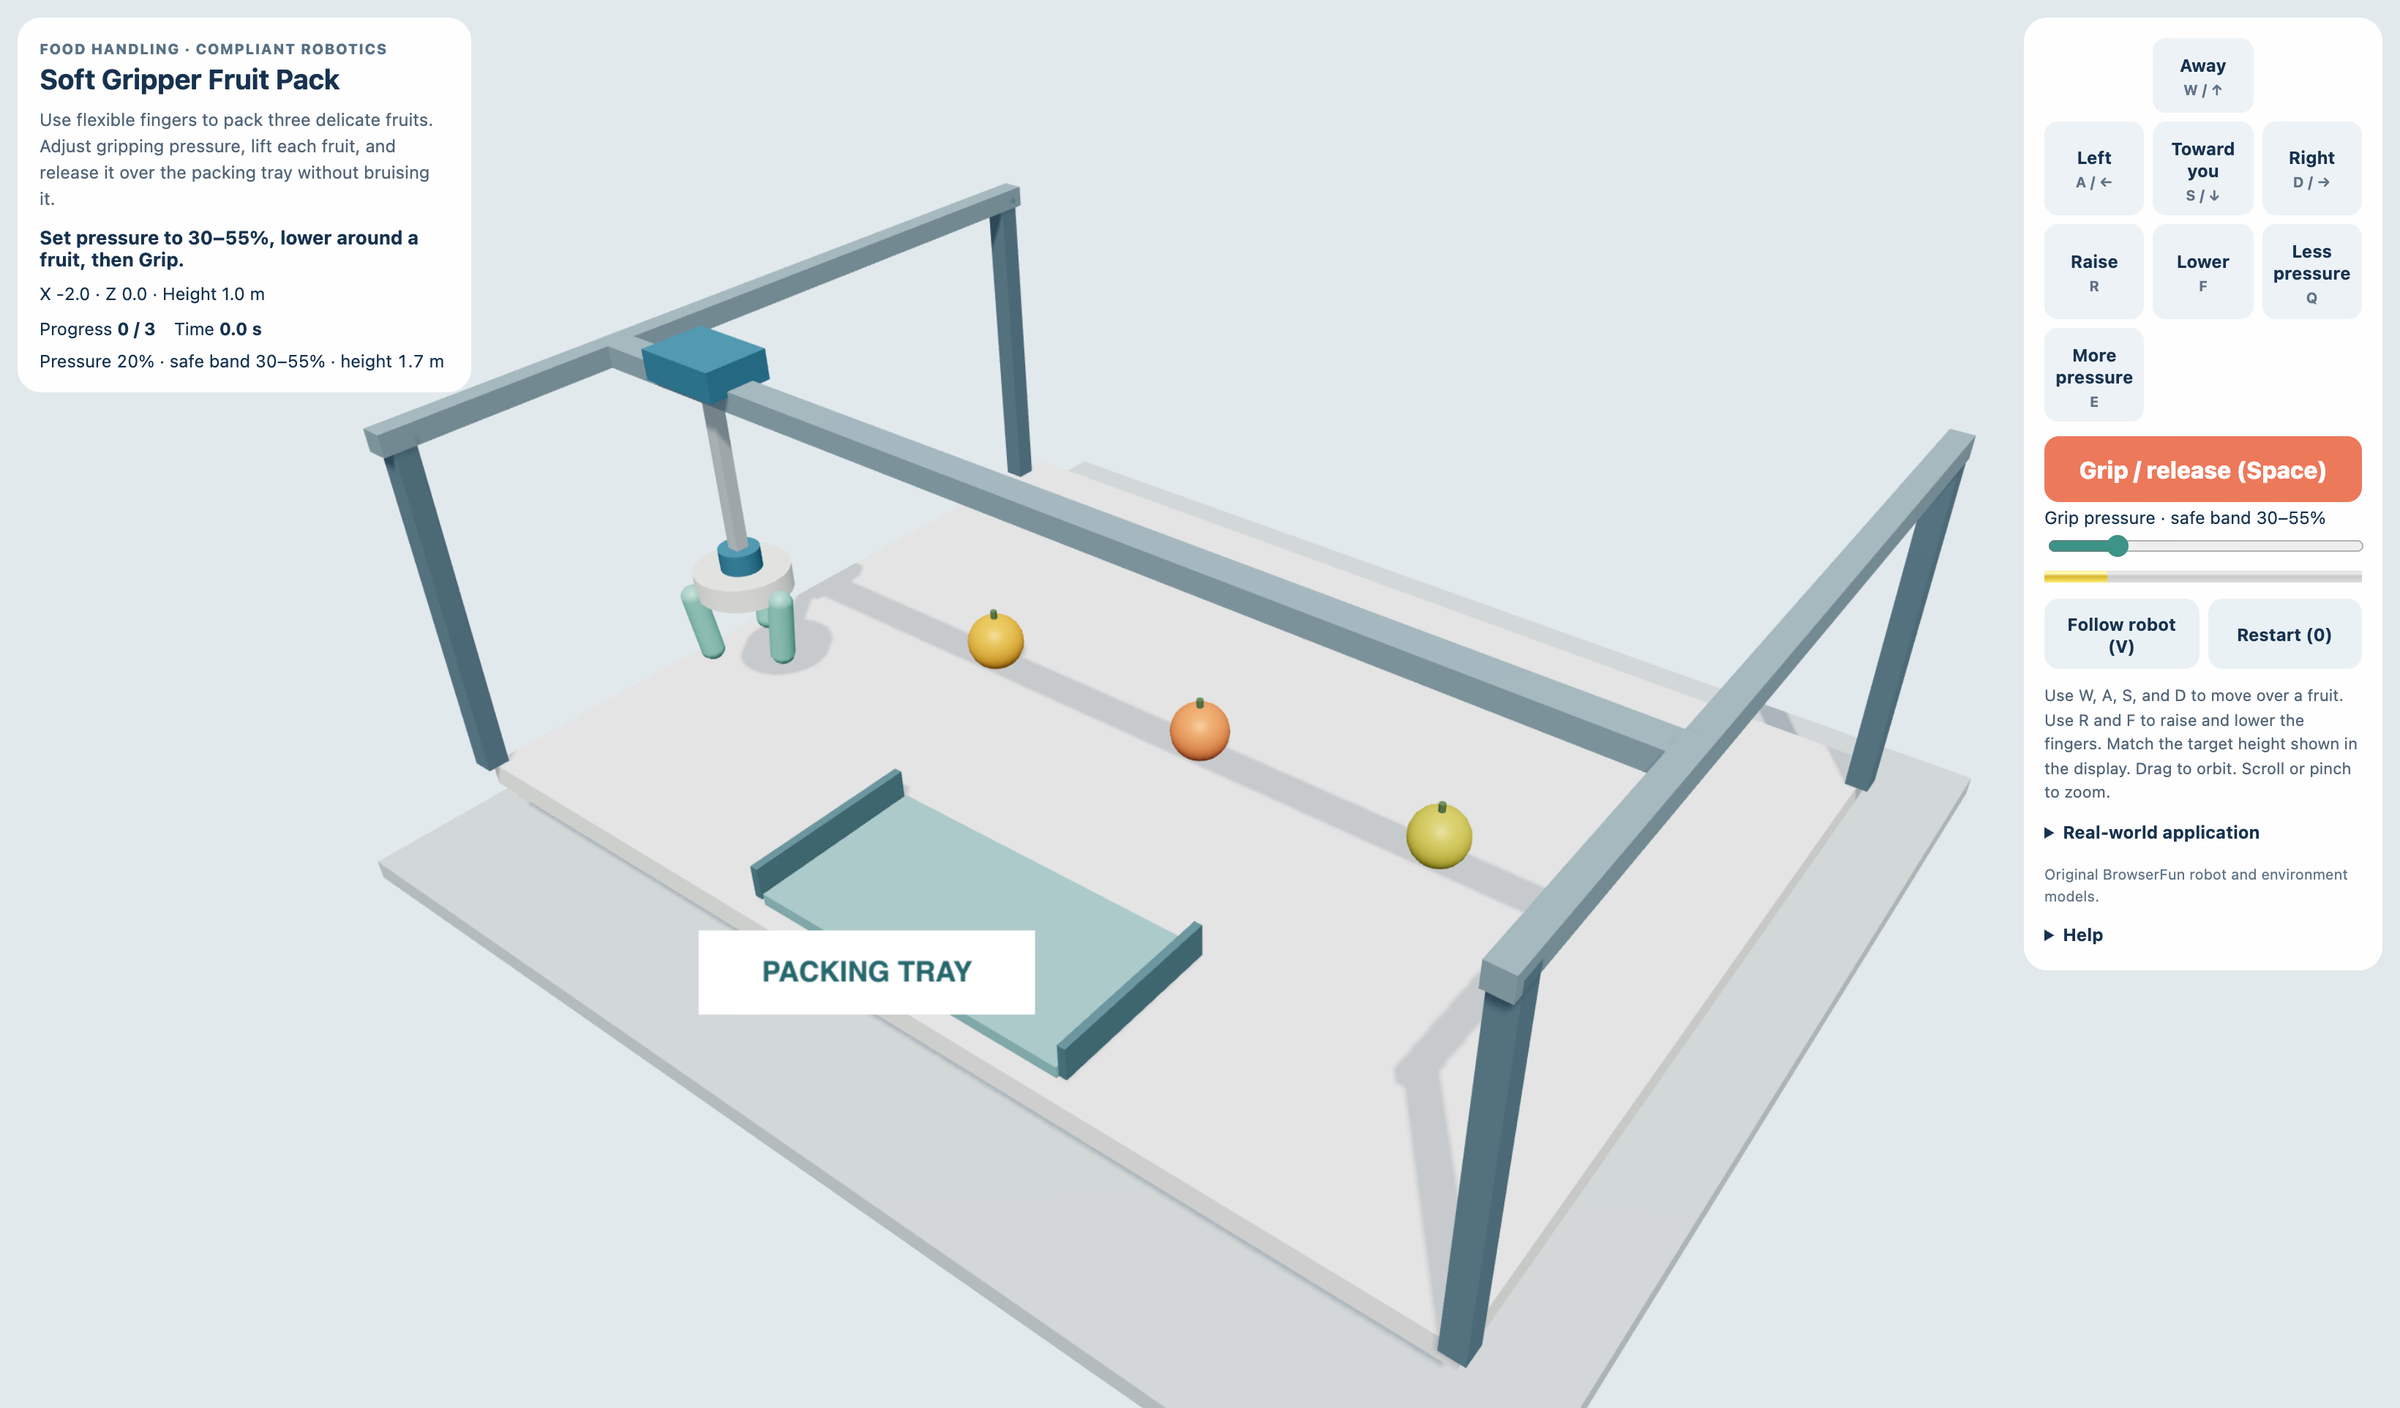
Soft Gripper Fruit Pack
तीन नाज़ुक फल पैक करने के लिए लचीली उँगलियाँ इस्तेमाल करो। दबाव ठीक करो, हर फल उठाओ, और ट्रे पर बिना चोट छोड़े छोड़ो।
ऐसे और खेल
Soft Gripper Fruit Pack कैसे खेलें
- 1
उँगलियाँ रखो
फल के ऊपर जाने के लिए दूर, बाएँ, तुम्हारी ओर और दाएँ दबाओ। ऊपर करो और नीचे करो से ऊँचाई बदलो। स्क्रीन की लक्ष्य ऊँचाई मिलाओ।
- 2
हल्का दबाव ढूँढो
कम दबाव और ज़्यादा दबाव दबाओ। सीखने की सुरक्षित सीमा 30–55% है। फल पकड़ने के लिए पकड़ो / छोड़ो (Space) दबाओ। कम दबाव फिसलता है। ज़्यादा चोट करता है और नया फल लाता है।
- 3
फल पैक करो
उठाओ, निशान वाली ट्रे तक ले जाओ, और पकड़ो / छोड़ो (Space) दबाओ। गिनती के लिए फल ट्रे के अंदर गिरना चाहिए। तीनों फल पैक करो।
मुख्य विशेषताएँ
खाना · नरम ग्रिपर
नरम ग्रिपर नाज़ुक चीज़ों के गिर्द ढल जाता है। यह मिशन पकड़ने लायक दबाव और फल बिगाड़ने वाले ज़्यादा दबाव का फ़र्क दिखाती है। दबाव के अंक उदाहरण हैं।
कीबोर्ड और टच
स्क्रीन के बटन या कीबोर्ड शॉर्टकट इस्तेमाल करो। फिर शुरू (0) नई मिशन शुरू करता है।
अक्सर पूछे जाने वाले प्रश्न
क्या यह असली रोबोट कंट्रोलर है?
नहीं। यह एक आसान सीखने वाला सिमुलेशन है। यह असली रोबोट से नहीं जुड़ता और असली काम के कदम नहीं दोहराता।