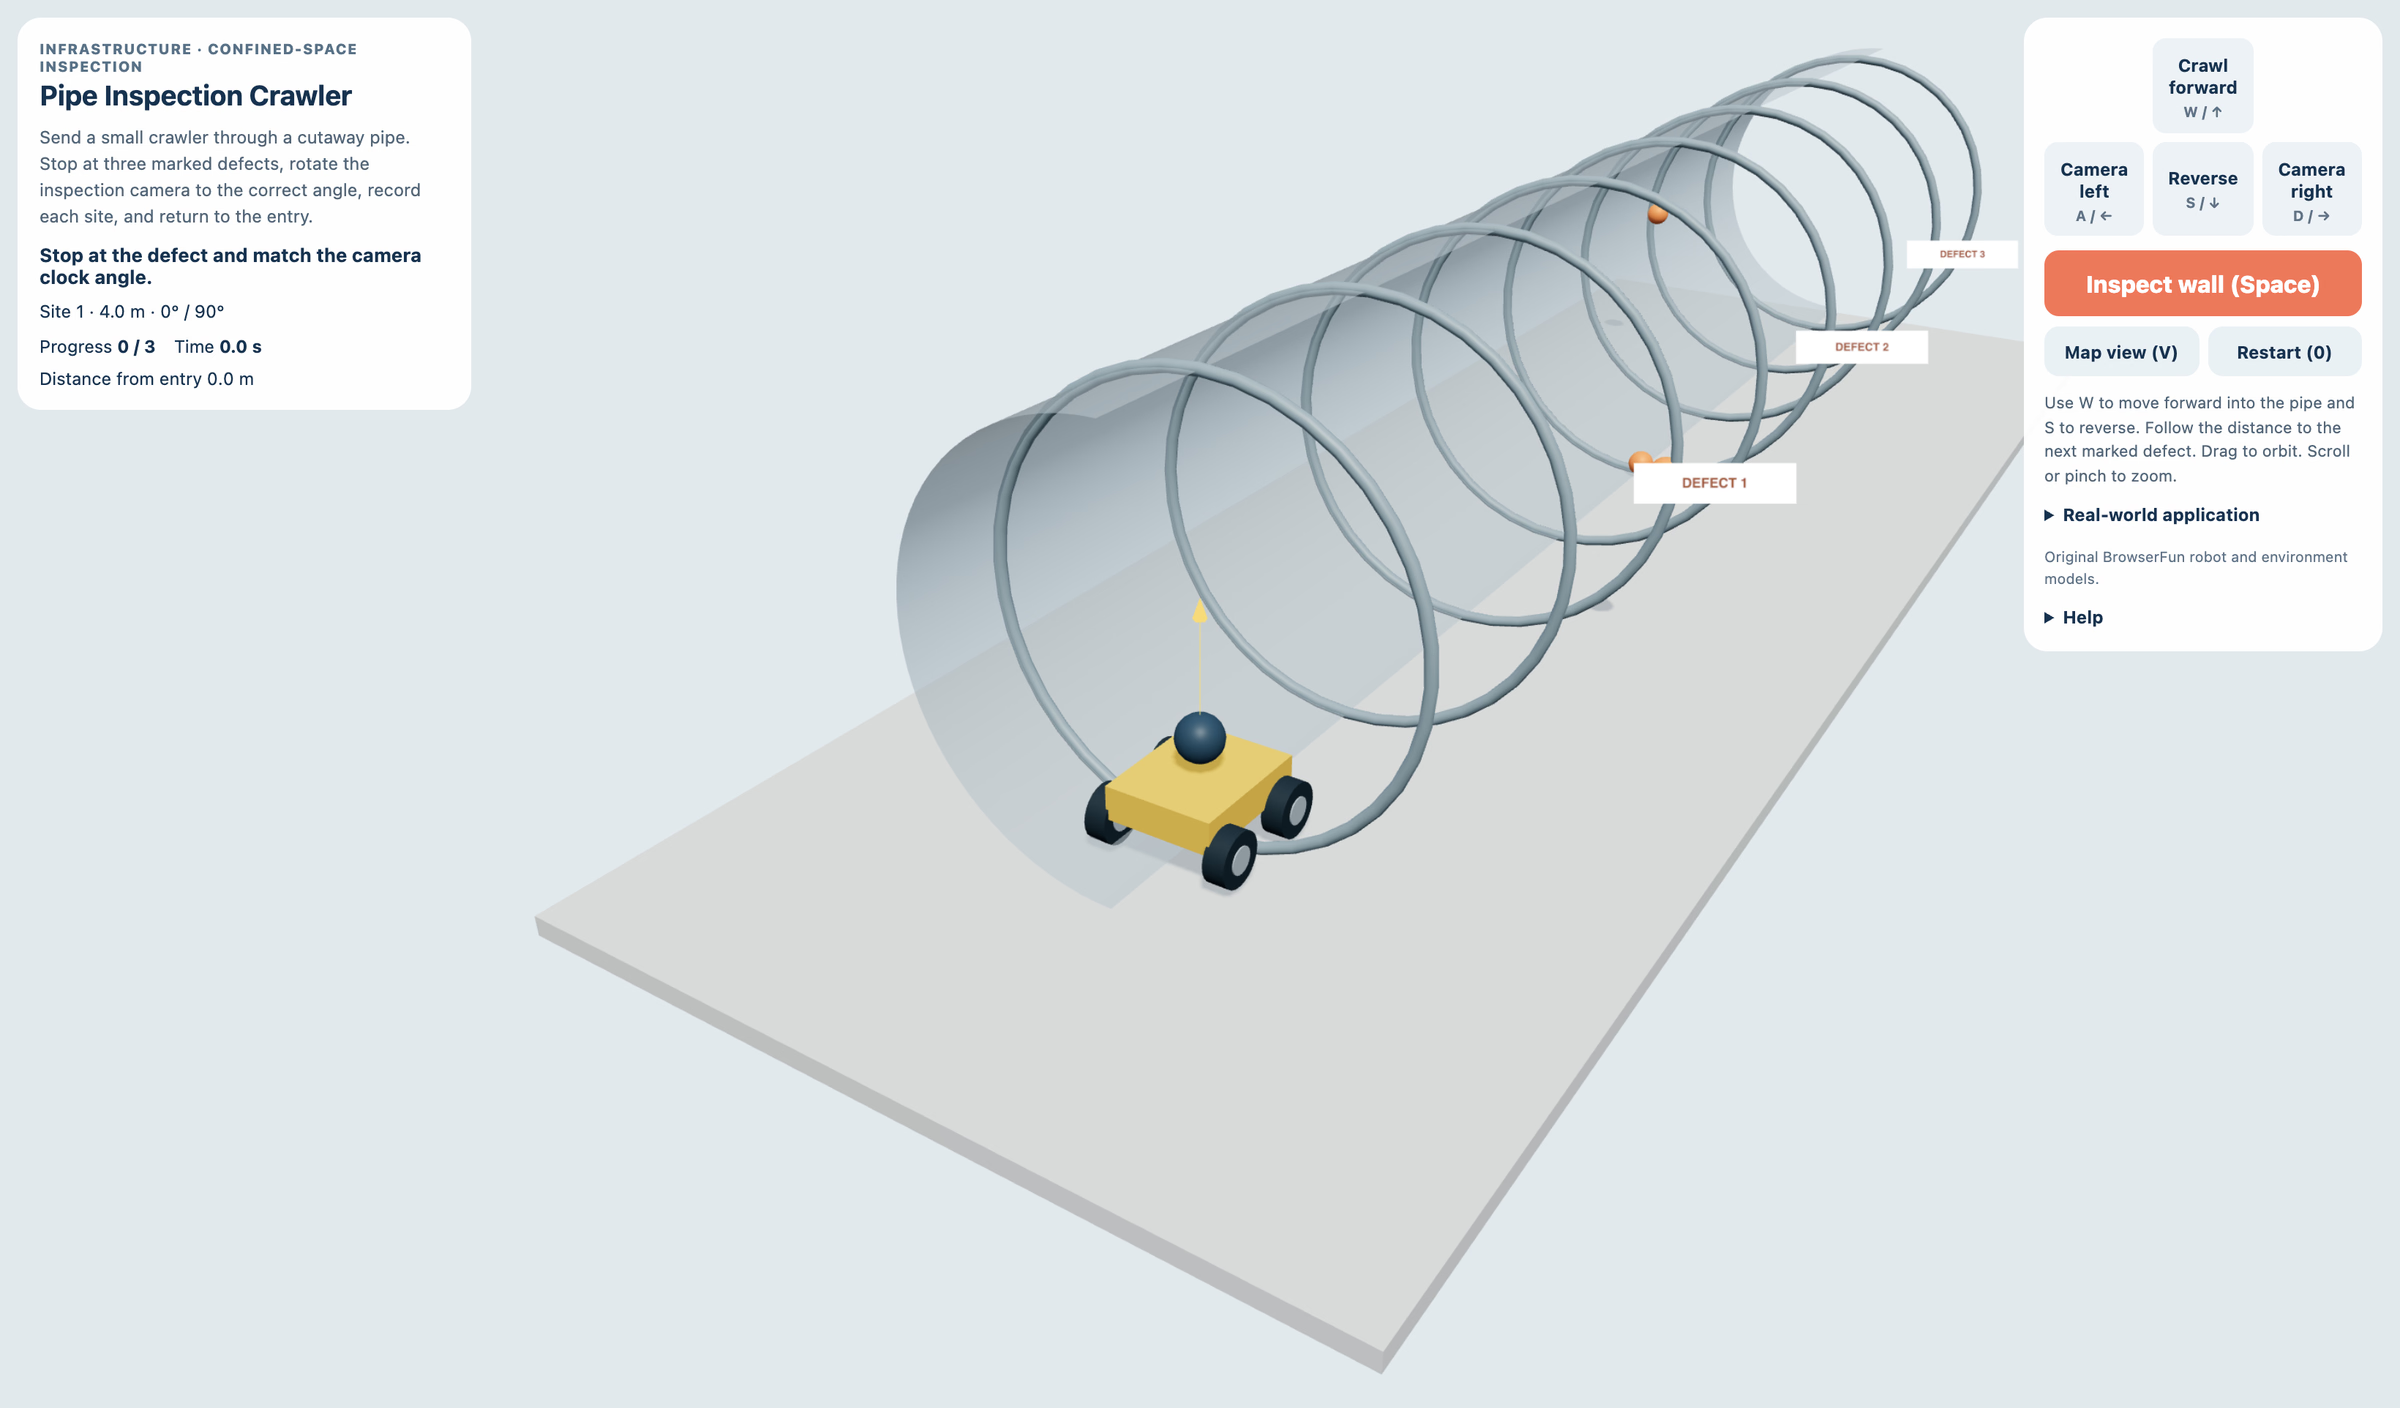
Avanza, alinea la cámara, inspecciona
Pipe Inspection Crawler
Manda un robot pequeño por una tubería abierta. Para en tres defectos marcados, gira la cámara al ángulo correcto, registra cada sitio y vuelve a la entrada.
Más como este
Cómo jugar a Pipe Inspection Crawler
- 1
Avanza hasta un defecto
Pulsa Avanza para entrar en la tubería y Marcha atrás para retroceder. Sigue la distancia hasta el siguiente defecto marcado.
- 2
Apunta la cámara
Pulsa Cámara a la izquierda y Cámara a la derecha para girar la cámara alrededor de la pared. Iguala el ángulo objetivo, para y pulsa Inspecciona la pared (Space). Quédate alineado hasta que termine la inspección.
- 3
Vuelve con los registros
Inspecciona los tres defectos, luego retrocede hasta la entrada y para. Cambia entre Sigue al robot (V) y toda la tubería con Vista de mapa (V).
Características Clave
Infraestructura · inspección en espacio estrecho
Los robots de inspección llevan cámaras a lugares difíciles de entrar. Este corte enseña distancia y orientación de la cámara sin esconder el robot dentro de una tubería opaca.
Teclado y toque
Usa los botones de la pantalla o los atajos del teclado. Otra vez (0) empieza una misión nueva.
Preguntas Frecuentes
¿Esto es un control de robot real?
No. Es una simulación educativa sencilla. No se conecta a robots reales ni copia los pasos reales de trabajo.