Arrossega't, alinea la càmera, inspecciona
Pipe Inspection Crawler
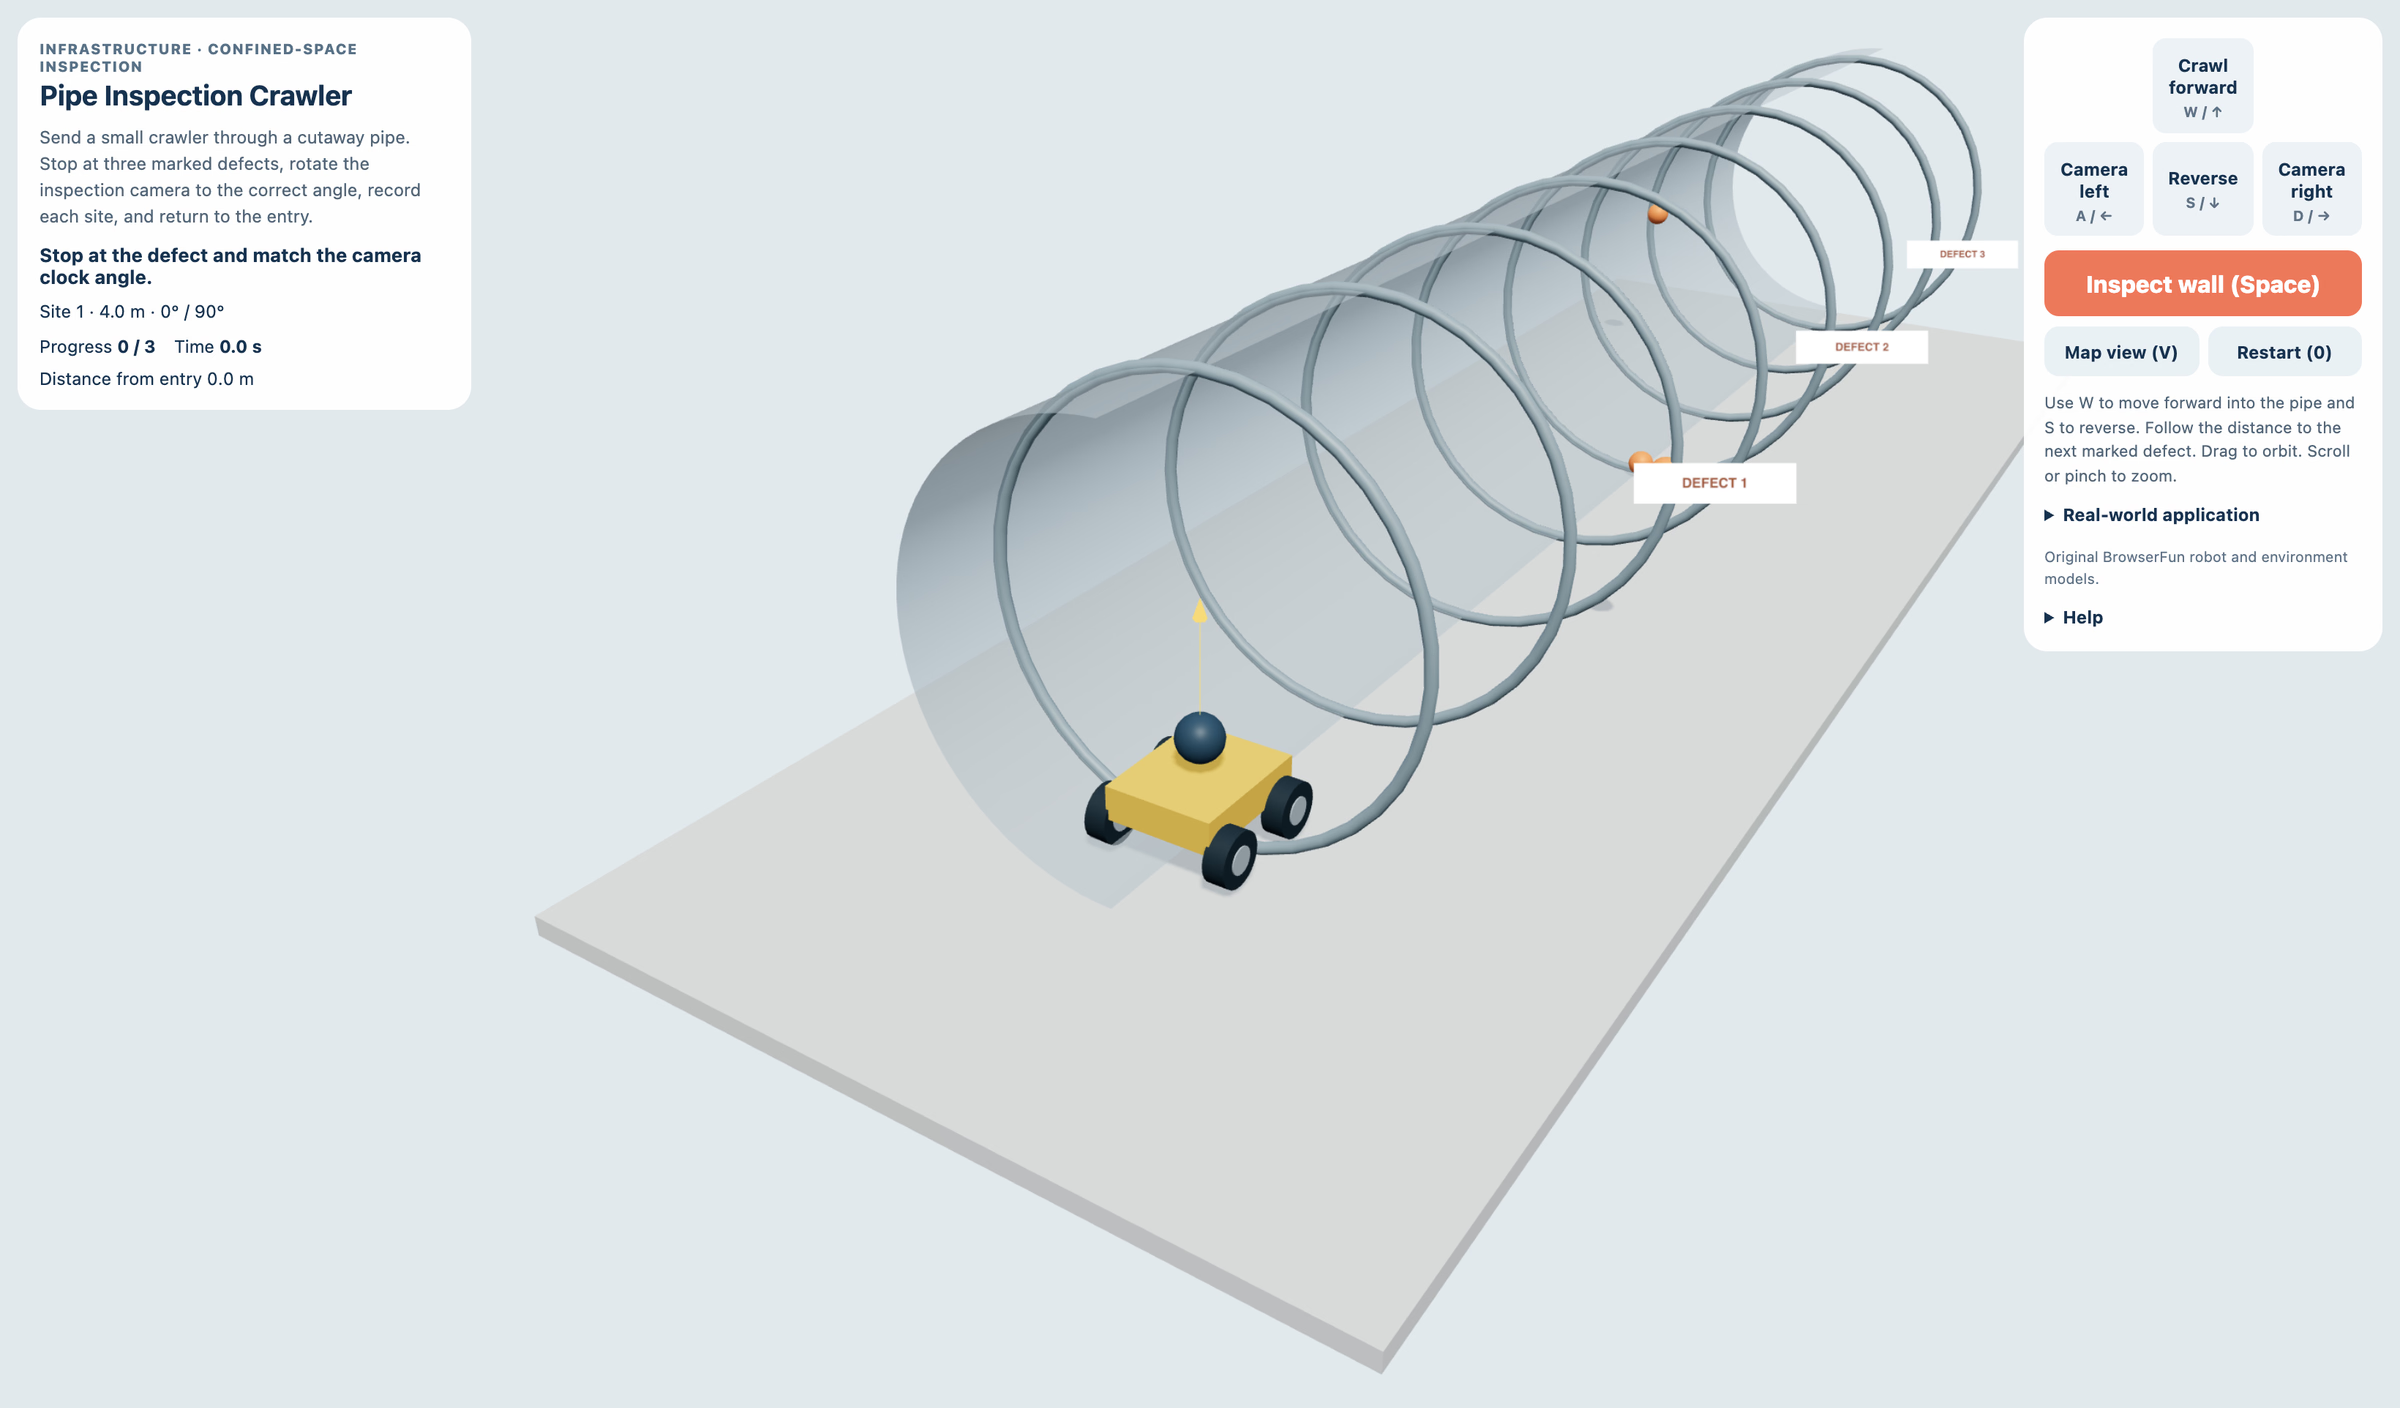
Envia un petit robot per una canonada oberta. Atura't a tres defectes marcats, gira la càmera fins a l'angle correcte, registra cada punt i torna a l'entrada.
Més com aquest
Com es juga a Pipe Inspection Crawler
- 1
Arrossega't fins a un defecte
Prem Avança arrossegant-te per entrar a la canonada i Marxa enrere per recular. Segueix la distància fins al defecte marcat següent.
- 2
Apunta la càmera
Prem Càmera a l'esquerra i Càmera a la dreta per girar la càmera al voltant de la paret. Iguala l'angle objectiu, atura't i prem Inspecciona la paret (Space). Queda't alineat fins que acabi la inspecció.
- 3
Torna amb els registres
Inspecciona els tres defectes, després recula fins a l'entrada i atura't. Canvia entre Segueix el robot (V) i tota la canonada amb Vista de mapa (V).
Característiques clau
Infraestructura · inspecció en espai estret
Els robots d'inspecció porten càmeres a llocs difícils d'entrar. Aquest tall ensenya distància i orientació de la càmera sense amagar el robot dins una canonada opaca.
Teclat i tacte
Fes servir els botons de la pantalla o les dreceres del teclat. Torna a començar (0) comença una missió nova.
Preguntes freqüents
Això és un controlador de robot real?
No. És una simulació educativa senzilla. No es connecta a robots reals ni copia els passos reals de treball.