Expedicions de recerca i lògica de sensors
Laberint de sensors de robots
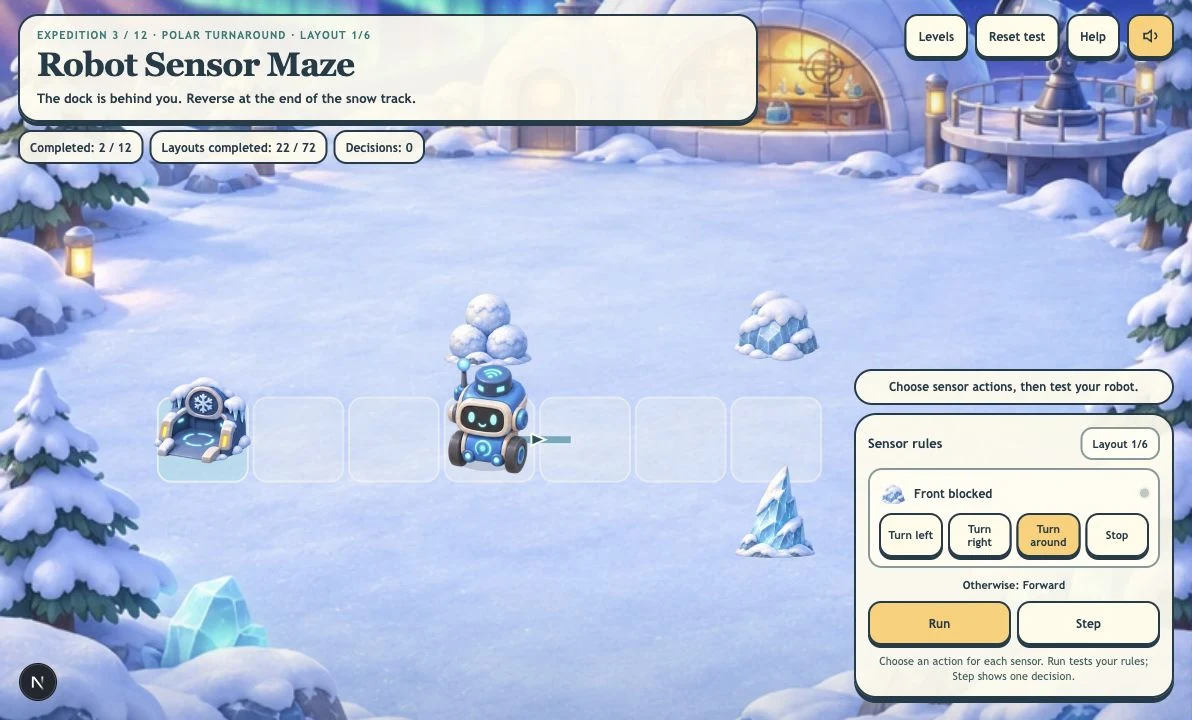
Crea regles de sensors per a un robot investigador en 12 nivells amb sis dissenys cadascun. Completa els 72 laberints de vuit entorns il·lustrats amb parets, senyals, mostres i perills.
Més com aquest
Com s’hi juga: Laberint de sensors de robots
- 1
Llegeix la feina de recerca activa
La primera expedició obre directament el joc. Llegeix l’objectiu i inspecciona la ruta il·lustrada, la base i els objectes de la missió.
- 2
Tria accions dels sensors
Cada fila té una condició amb nom i accions seleccionables. Tria la resposta del robot. Les files es comproven de dalt a baix; si no en coincideix cap, fa Avança.
- 3
Observa i depura
Utilitza Executa o Pas. Observa Sensors en directe, el feix i Última decisió. Canvia una regla després d’una aturada, un perill o una ruta repetida i torna a provar.
- 4
Acaba els sis dissenys
Acaba les mostres, els senyals i l’arribada a la base; després tria Disseny següent. Repeteix el disseny repeteix la ruta actual. El progrés es desa en aquest dispositiu.
Característiques clau
Vuit entorns de recerca il·lustrats
Explora bosc, costa, observatori polar, cova de cristall, hivernacle, desert, jardí de rellotgeria i Lluna. Cada entorn té il·lustracions pròpies de fons, obstacles, mostres i base. Cada disseny combina tres siluetes d’obstacles diferents.
Dotze nivells amb sis dissenys cadascun
Practica detecció de parets, aturada precisa a la base, recollida de mostres, senyals de terra, obertures laterals, evitació de perills i depuració. Cada nivell té sis dissenys creats amb rutes, posicions de sensors i longituds diferents.
Editor visible de condicions i accions
Tria accions com Gira a l’esquerra, Gira a la dreta, Fes mitja volta, Recull mostra i Atura’t. S’executa la primera fila coincident; Si no: Avança. Els Sensors en directe, un feix, les traces i l’última decisió expliquen què ha passat.
Tria lliurement nivells i feines
Utilitza Nivells per triar qualsevol nivell i cadascun dels sis reptes. Les marques de finalització es desen independentment. Disseny següent continua la seqüència habitual mentre la selecció manual roman oberta.
Què és Laberint de sensors de robots?
Crea regles de sensors per a un robot investigador en 12 nivells amb sis dissenys cadascun. Completa els 72 laberints de vuit entorns il·lustrats amb parets, senyals, mostres i perills. Aquesta simulació simplificada ensenya comportament condicional de robots triant accions de sensors en lloc d’escriure codi. Cadascun dels 12 nivells té sis laberints dissenyats. Els obstacles compartits apareixen en camins, ramals i feines de sensors diferents.
Aprèn amb experiments de robots
- 1
Relaciona condicions i conseqüències
Una acció de sensor diferent canvia el moviment, la recollida o l’aturada del robot al món il·lustrat.
- 2
Diagnostica decisions
La missió de depuració de rellotgeria comença amb una acció incorrecta d’obertura lateral. Prova la ruta, localitza el ramal ignorat i repara la regla.
Preguntes freqüents
En què són diferents les missions?
Ensenyen respostes esquerra i dreta a parets, mitja volta, aturada precisa a la base, recollida de mostres, senyals de terra, obertures laterals, evitació de perills, portes amb interruptor, dos senyals, depuració i una recerca combinada.
Com funcionen diverses regles de sensors?
S’executa la primera fila que coincideix. Girar canvia la direcció sense moure’s en aquella decisió. Cada senyal de color o posició d’obertura lateral s’activa una vegada per prova. Si no: Avança mou el robot una casella de ruta.
Què fan Recull mostra i Atura’t?
Recull mostra pren un espècimen a la casella actual del robot. Atura’t acaba la prova; té èxit a la base quan s’han completat totes les mostres i senyals. Passar sobre un interruptor obre la seva porta.
Cada nivell té sis dissenys diferents?
Sí. Cadascun dels 12 nivells té sis dissenys de ruta creats: 72 en total. Es comparteixen les il·lustracions d’obstacles; varien geometria, posicions de sensors i longituds. Es desen els dissenys completats i el següent pendent. Pots triar qualsevol disseny des de Nivells.
Es connecta a robots reals?
No. És una simulació educativa gratuïta al navegador amb regles seleccionables, música opcional i progrés desat localment.
Puc canviar de nivell lliurement?
Sí. Tots els nivells i les sis feines o dissenys estan disponibles immediatament a Nivells. Completar un repte registra el progrés sense limitar les opcions.