研究探险与传感器逻辑
机器人传感器迷宫
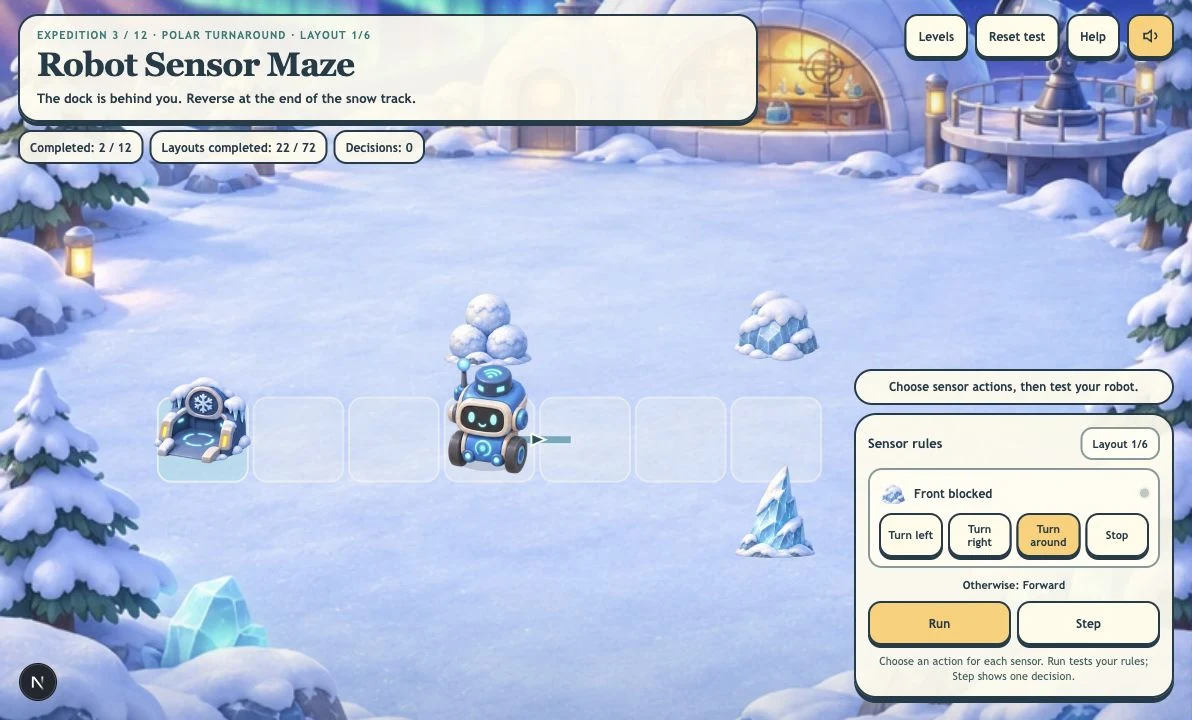
为研究机器人设置传感器规则,挑战每关六种布局的12个关卡。在八种插画环境中完成全部72种迷宫布局,运用墙壁、信号、样本和危险。
更多类似游戏
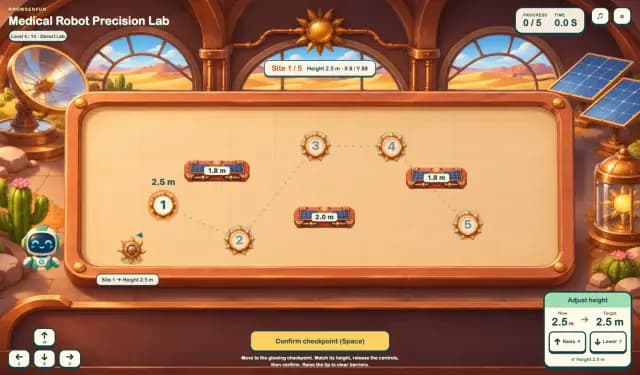
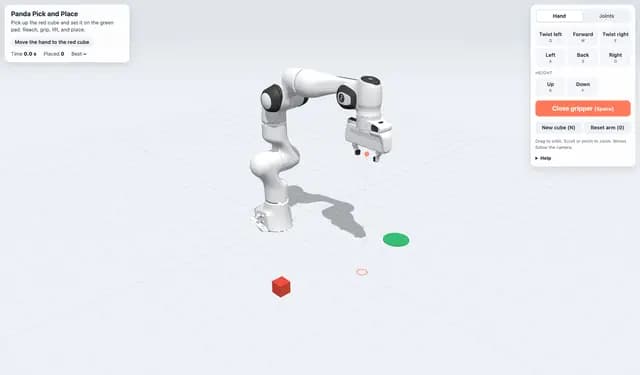
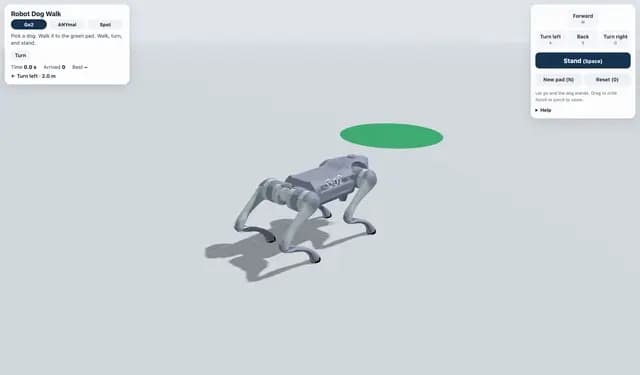
玩法:机器人传感器迷宫
- 1
阅读当前研究任务
首次探险会直接进入游戏。阅读目标,查看插画路线、停靠站和任务物件。
- 2
选择传感器动作
每行都有具名条件和可选动作。选择机器人的响应方式。系统从上到下检查规则;没有匹配时便前进。
- 3
观察与调试
使用运行或单步。观察实时传感器、光束和上次判断。机器人停下、遇险或重复路线时修改规则,再次测试。
- 4
完成全部六种布局
完成样本、信号和停靠任务后,选择下一布局。重玩布局重复当前路线。进度保存在此设备上。
主要功能
八种插画研究环境
探索林地、海岸、极地观测站、水晶洞、温室、沙漠、钟表花园和月球。每种场景都有专属背景、障碍、样本和停靠站插画。 每种布局组合使用三种轮廓不同的障碍。
12个关卡,每关6种布局
练习检测墙壁、准确停靠、采集样本、地面信号、侧方岔路、避险和调试。每关有六种设计好的布局,路线、传感器位置和长度各不相同。
可见的条件与动作编辑器
选择左转、右转、掉头、采集样本和停止等动作。系统执行首条匹配的传感器规则;否则:前进。实时传感器、光束、轨迹和上次判断会解释结果。
自由选择关卡与挑战
用选择关卡选择任何关卡及其中任意一项挑战,每关六项。完成标记单独保存。下一布局会按通常顺序继续,也可始终手动选择。
什么是机器人传感器迷宫?
为研究机器人设置传感器规则,挑战每关六种布局的12个关卡。在八种插画环境中完成全部72种迷宫布局,运用墙壁、信号、样本和危险。这款简化模拟通过选择传感器动作而非输入代码来教授条件行为。12个关卡各有六种设计好的迷宫布局。不同路线、岔路和传感器任务共用障碍插画。
通过机器人实验学习
- 1
连接条件与结果
改变传感器动作,就会改变机器人在插画世界中的移动、采集或停止行为。
- 2
分析判断
钟表园调试任务从错误的侧方岔路动作开始。测试路线,找到错过的分支,再修正规则。
常见问题
任务之间有什么不同?
任务涵盖左右遇墙响应、掉头、准确停靠、采集样本、地面信号、侧方岔路检测、避险、开关闸门、双信号路线、调试和综合研究之旅。
多条传感器规则如何工作?
系统执行首条匹配规则。转向只改变朝向,不在同一次判断中移动。每个彩色地面信号或侧方岔路位置每次测试只触发一次。否则:前进让机器人沿路线前进一格。
采集样本和停止有什么作用?
采集样本收集机器人当前格的样本。停止结束测试;完成所需样本和信号后,在停靠站停止即为成功。经过开关会打开对应闸门。
每关都有六种不同布局吗?
有。12个关卡各有六种设计好的路线布局,共72种。可用下一布局按顺序练习,也可从选择关卡直接选择任意布局。障碍插画共用;路线形状、传感器位置和长度不同。已完成布局和下一个未完成布局都会保存。
会连接真实机器人吗?
不会。这是一款免费教育浏览器模拟游戏,使用可选择的规则,提供可选音乐,并将进度保存在本机。
可以自由切换关卡吗?
可以。所有关卡及每关六项挑战,从选择关卡中立即可选。完成挑战会记录进度,不限制选择。